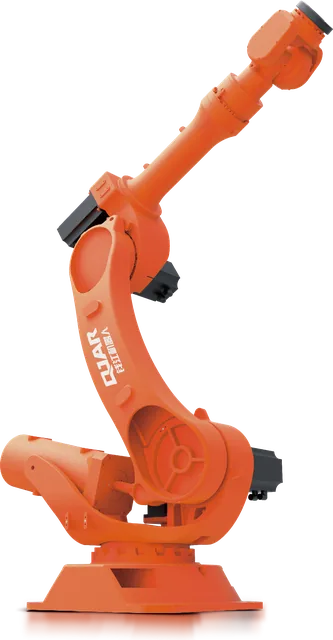
A NR-12 dedica aos sistemas robóticos um único item, o 12.1.12. Fora dele, o robô só aparece de passagem, no glossário e como meio de alimentação de prensas no Anexo VIII. O item é curto e responde à pergunta que todo projeto faz: quais normas técnicas uma célula robotizada precisa seguir para estar em conformidade. O restante da norma continua valendo por inteiro, de sistemas de segurança a manuais e capacitação.
Este artigo percorre os itens que mais pesam em uma célula com robô industrial, com a numeração do texto oficial do Ministério do Trabalho e Emprego. Ele é informativo: não substitui a leitura da norma nem a apreciação de riscos da sua célula.
O que a NR-12 diz sobre robôs
O texto do item 12.1.12 é este:
Os sistemas robóticos que obedeçam às prescrições das normas ABNT ISO 10218-1, ABNT ISO 10218-2, da ISO/TS 15066 e demais normas técnicas oficiais ou, na ausência ou omissão destas, nas normas internacionais aplicáveis, estão em conformidade com os requisitos de segurança previstos nessa NR.
Cada norma citada tem um destinatário:
- ISO 10218-1 trata do robô em si e se dirige ao fabricante.
- ISO 10218-2 trata da aplicação e da célula, e se dirige a quem integra.
- ISO/TS 15066 trata das aplicações colaborativas.
A ISO publicou novas edições das duas partes em 2025, em substituição às de 2011. A parte 2 passou a se chamar "aplicações de robôs industriais e células robotizadas", incorporou a maior parte dos requisitos de aplicações colaborativas que estavam na ISO/TS 15066 e acrescentou requisitos de cibersegurança ligados à segurança do robô.
Para máquinas já instaladas, o item 12.1.9.2 dispensa a observância de exigências de normas publicadas depois da fabricação, importação ou adequação, desde que a máquina atenda à NR-12 e às normas vigentes naquela época. Para um projeto novo, o caminho é trabalhar com a edição em vigor. Vale conferir no catálogo da ABNT qual edição brasileira está vigente na data do projeto.
A base de tudo: apreciação de riscos
O item 12.1.9 determina que, na aplicação da norma, sejam considerados as características da máquina e do processo, a apreciação de riscos e o estado da técnica. O glossário define apreciação de risco como o processo completo que compreende a análise e a avaliação de risco, com referência à ABNT NBR ISO 12100.
Em uma célula robotizada, isso significa examinar cada tarefa, e não só a produção em automático: carga e descarga, troca de ferramenta, ajuste de programa, limpeza, desobstrução e manutenção. É dessa análise que saem as proteções, e não de um modelo pronto.
A ordem de prioridade das medidas está no item 12.1.8: proteção coletiva, depois medidas administrativas ou de organização do trabalho, depois proteção individual.
Os itens que mais pesam em uma célula robotizada
| Item | O que a norma exige | Como aparece na célula |
|---|---|---|
| 12.5.1 | Zonas de perigo com proteções fixas, proteções móveis e dispositivos de segurança interligados | Fechamento perimetral, portas, cortinas de luz, scanners |
| 12.5.2 | Categoria de segurança conforme a apreciação de riscos, responsabilidade técnica de profissional legalmente habilitado, instalação que dificulte a burla | Projeto de segurança com a categoria ou o nível de desempenho de cada função |
| 12.5.6 | Proteção móvel quando o acesso é requerido mais de uma vez por turno, com bloqueio quando a abertura permite o acesso antes de o risco cessar | Porta de carga que só destrava com o robô parado |
| 12.5.3 e 12.5.13.1 | Rearme manual quando indicado pela apreciação de riscos, com atuador posicionado para visão completa da zona protegida | Botão de rearme fora da célula, de onde se vê todo o interior |
| 12.5.13.3 | Parada de emergência dentro da zona protegida e meios de liberar pessoas presas | Botão interno e abertura por dentro |
| 12.6 | Parada de emergência acessível, que prevalece sobre os demais comandos | Botões no painel, no terminal de programação e nos postos |
| Anexo I | Distância mínima para cortina de luz: S = (K x T) + C | Cortina posicionada pelo cálculo, não pelo espaço que sobra |
| 12.11.3 | Intervenções com a máquina parada, com isolamento e bloqueio das fontes de energia | Procedimento de bloqueio e etiquetagem |
| 12.13 | Manual em português do Brasil, fornecido pelo fabricante ou importador | Documentação do robô e da célula em português |
| 12.16 | Capacitação antes de o trabalhador assumir a função | Treinamento de operação, programação e manutenção |
Três desses pontos merecem detalhe.
Categoria de segurança e profissional habilitado
O glossário da NR-12 define categoria como a classificação das partes de um sistema de comando relacionadas à segurança quanto à resistência a defeitos, em cinco níveis (B, 1, 2, 3 e 4), segundo a ABNT NBR 14153. O item 12.1.11 reconhece ainda as máquinas fabricadas de acordo com a NBR ISO 13849, partes 1 e 2, que trabalha com níveis de desempenho.
O item 12.5.2 exige que os sistemas de segurança estejam sob responsabilidade técnica de profissional legalmente habilitado. Em engenharia, essa responsabilidade é registrada por meio da Anotação de Responsabilidade Técnica, instituída pela Lei nº 6.496/1977. E, conforme o risco, o item 12.5.17 permite exigir projeto, diagrama ou representação esquemática dos sistemas de segurança, com especificações em língua portuguesa.
Distância da cortina de luz
Na fórmula do Anexo I, S é a distância mínima entre a zona de perigo e o plano de detecção, K é a velocidade de aproximação do corpo, T é o tempo total de parada do sistema e C é uma distância adicional ligada à capacidade de detecção da cortina. Para cortinas verticais, o anexo adota 2.000 mm/s quando a distância resulta em até 500 mm, e admite 1.600 mm/s acima disso.
A consequência prática é direta: quanto mais tempo o robô leva para parar, com a carga e a velocidade reais, mais longe a cortina precisa ficar. É por isso que a posição da cortina é resultado de projeto, e não de conveniência de layout.
Programação e manutenção dentro da célula
Quando não é possível intervir com a máquina parada e bloqueada, o item 12.11.3.1 exige um modo de operação que torne inoperante o comando automático e permita o serviço com dispositivo de acionamento de ação continuada associado à redução de velocidade. É a lógica do modo manual dos robôs, em que quem programa comanda o braço diretamente, com dispositivo de habilitação na mão. A ISO 10218-1 define a função de velocidade reduzida como um limite de no máximo 250 mm/s.
Quem responde pelo quê
- Fabricante do robô. Entrega o robô conforme a ISO 10218-1, com as funções de segurança documentadas. Para a norma, o robô isolado é uma máquina incompleta.
- Integrador. Responde pela aplicação e pela célula, objeto da ISO 10218-2: apreciação de riscos da aplicação, projeto dos sistemas de segurança, validação e informações de uso. O papel é detalhado no artigo sobre o integrador de robôs.
- Empregador. Deve adotar medidas de proteção para o trabalho em máquinas (12.1.7), manter a manutenção registrada (12.11), elaborar procedimentos de trabalho e segurança a partir da apreciação de riscos (12.14) e capacitar os trabalhadores (12.16).
Robô importado
O item 12.15.2 proíbe a fabricação, a importação, a comercialização, a locação e a cessão de máquinas que não atendam à norma. E o item 12.13 exige manual em português do Brasil, fornecido pelo fabricante ou pelo importador, com informações de segurança para todas as fases de utilização.
Na prática, o robô chega como máquina incompleta, e a célula é projetada e validada no Brasil. A conformidade é construída aqui, por quem integra, com a documentação que a norma pede.
Aplicação colaborativa também passa pela norma
A edição de 2025 da ISO 10218 deixou de usar o termo robô colaborativo e passou a falar em aplicação colaborativa, porque só a aplicação concreta pode ser desenvolvida, verificada e validada como colaborativa. A apreciação de riscos considera robô, ferramenta, peça e tarefa. Um robô com limitação de força carregando uma peça com aresta viva continua sendo um perigo a tratar.
As diferenças entre as duas abordagens estão em robô colaborativo ou robô industrial.
Pontos de atenção em células robotizadas
- Cortina de luz instalada sem o cálculo do Anexo I.
- Rearme sem visão completa da zona protegida. Para esse caso, o item 12.5.13.2 pede sensoriamento de presença ou um sistema que obrigue a ida até a zona não visualizada, como o duplo rearme.
- Porta com intertravamento simples onde o tempo de parada pede bloqueio (12.5.6).
- Intertravamento fácil de burlar (12.5.2, alínea d).
- Proteções tratadas como item opcional da proposta. O item 12.5.16 diz que proteções, dispositivos e sistemas de segurança são partes integrantes da máquina.
- Capacitação só de quem opera. Os itens 12.16.1 e 12.16.2 abrangem operação, manutenção, inspeção e demais intervenções.
- Apreciação de riscos genérica, sem as tarefas reais da célula.
O que pedir junto com a célula
- Apreciação de riscos da aplicação, com as tarefas consideradas.
- Projeto ou diagrama dos sistemas de segurança, em português.
- Categoria ou nível de desempenho de cada função de segurança.
- Memória do cálculo das distâncias de segurança.
- Manuais do robô e da célula em português.
- Plano de capacitação para operação, programação e manutenção.
- Registro da responsabilidade técnica.
Esses itens valem para qualquer aplicação, da célula de solda robotizada à célula com robô paletizador, e fazem parte do custo real do projeto, como mostra quanto custa um robô industrial.
Perguntas frequentes
A NR-12 se aplica a robôs industriais?
Sim. A célula robotizada é uma máquina para os efeitos da norma. O item 12.1.12 considera em conformidade os sistemas robóticos que obedecem à ISO 10218-1, à ISO 10218-2, à ISO/TS 15066 e às demais normas técnicas oficiais aplicáveis.
Toda célula robotizada precisa de grade?
A norma exige que as zonas de perigo tenham sistemas de segurança, que podem ser proteções fixas, proteções móveis e dispositivos de segurança interligados. A combinação entre grade, portas intertravadas, cortinas de luz e scanners sai da apreciação de riscos de cada célula.
Robô colaborativo precisa cumprir a NR-12?
Precisa. A ISO/TS 15066, citada no item 12.1.12, trata justamente de aplicações colaborativas. A apreciação de riscos considera o conjunto: robô, ferramenta, peça e tarefa. Uma ferramenta cortante ou uma peça pesada podem exigir proteções mesmo com um robô projetado para colaboração.
Quem responde pela segurança da célula robotizada?
O fabricante responde pelo robô, o integrador pela aplicação e pela célula, e o empregador pelas medidas de proteção, pela manutenção e pela capacitação. A NR-12 exige que os sistemas de segurança estejam sob responsabilidade técnica de profissional legalmente habilitado.
Onde a cortina de luz deve ficar em uma célula robotizada?
À distância mínima calculada pela fórmula do Anexo I da NR-12, S = (K x T) + C, baseada na ISO 13855. O resultado depende do tempo total de parada do sistema e da capacidade de detecção da cortina, e não do espaço disponível no layout.
Fale com a BR Robotics
A BR Robotics integra robôs QJAR no Brasil, do projeto da célula à partida. Leve estas perguntas para a conversa com a BR Robotics, junto com o processo, a peça e o ciclo desejado. Fale com a BR Robotics ou veja a linha de robôs.
Fontes
- NR-12, Segurança no Trabalho em Máquinas e Equipamentos, texto vigente (Ministério do Trabalho e Emprego)
- ISO 10218-1:2025, Robotics: Safety requirements, Part 1: Industrial robots
- ISO 10218-2:2025, Robotics: Safety requirements, Part 2: Industrial robot applications and robot cells
- ISO/TS 15066:2016, Robots and robotic devices: Collaborative robots
- A3, Updated ISO 10218: Answers to Frequently Asked Questions
- ISO 13855:2024, Safety of machinery: Positioning of safeguards with respect to the approach of the human body
- ISO 13849-1:2023, Safety of machinery: Safety-related parts of control systems: Part 1: General principles for design
- ISO 12100:2010, Safety of machinery: General principles for design: Risk assessment and risk reduction
- Lei nº 6.496/1977, Anotação de Responsabilidade Técnica (Planalto)