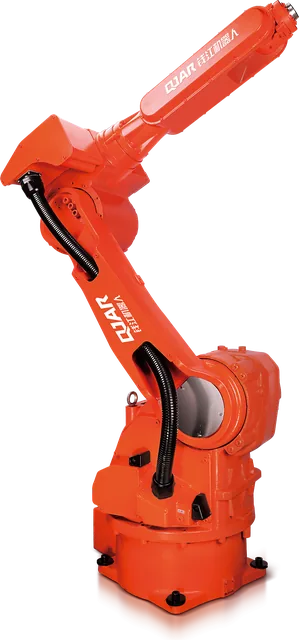
A pergunta costuma chegar assim: qual é mais seguro, o robô colaborativo ou o industrial? A norma internacional responde de outro jeito. Para ela, não existe robô seguro ou inseguro por natureza. Existe uma aplicação, com ferramenta, peça e tarefa, que foi ou não projetada e validada como segura.
Essa mudança de ponto de vista resolve boa parte da escolha. Este artigo mostra o que a norma chama de colaborativo, o que muda na prática entre as duas abordagens e cinco perguntas que decidem cada caso.
O que a norma chama de colaborativo
A ISO 10218 é a norma de segurança de robôs industriais. A parte 1 trata do robô e a parte 2 trata da aplicação e da célula. Na edição de 2025, os termos robô colaborativo e operação colaborativa deixaram de aparecer. No lugar entrou aplicação colaborativa, porque, nas palavras da A3, a associação norte-americana cuja equipe secretariou o grupo de trabalho da revisão, só o uso real do robô pode ser projetado, testado e confirmado como colaborativo.
A maior parte dos requisitos de segurança para essas aplicações, antes reunidos na especificação técnica ISO/TS 15066, foi incorporada à parte 2 da ISO 10218, porque a colaboração entre pessoa e robô depende da aplicação, e não do robô sozinho.
A ISO/TS 15066 descreve quatro formas de operação colaborativa:
- Parada monitorada de segurança. O robô para e permanece parado, sob monitoramento, enquanto a pessoa está no espaço compartilhado. Na edição de 2025 da ISO 10218 a função passou a se chamar parada monitorada e é usada também fora das aplicações colaborativas.
- Guia manual. A pessoa conduz o braço com as mãos, por um dispositivo próprio.
- Monitoramento de velocidade e separação. Sensores acompanham a distância entre pessoa e robô. O robô desacelera quando ela se aproxima e para antes do contato.
- Limitação de potência e força. O contato é admitido, dentro de limites de força e pressão definidos por região do corpo.
O que o mercado chama de robô colaborativo é, em geral, um braço projetado para a quarta forma: leve, com cantos arredondados e monitoramento de força.
O que muda na prática
| Critério | Robô industrial em célula protegida | Aplicação colaborativa |
|---|---|---|
| Como o risco é reduzido | Pessoa e robô separados por proteções e intertravamentos | Limites de força e pressão, velocidade reduzida e sensores, com a pessoa no mesmo espaço |
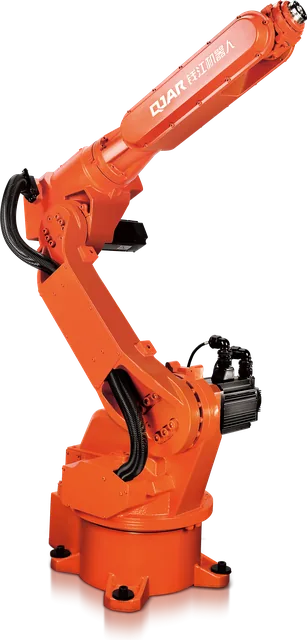
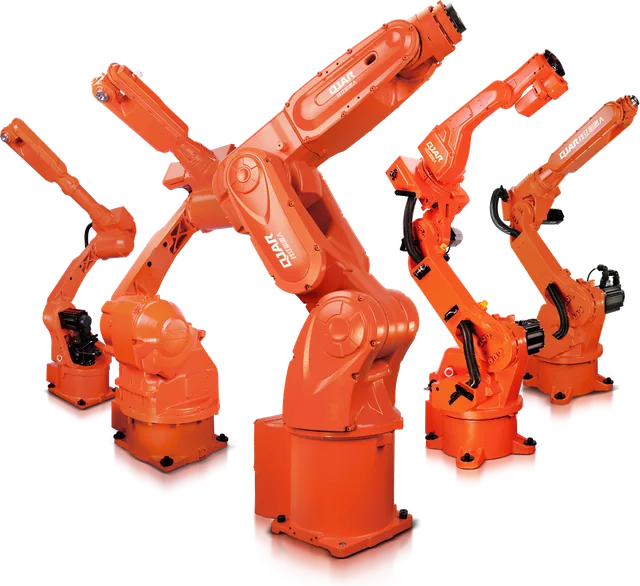
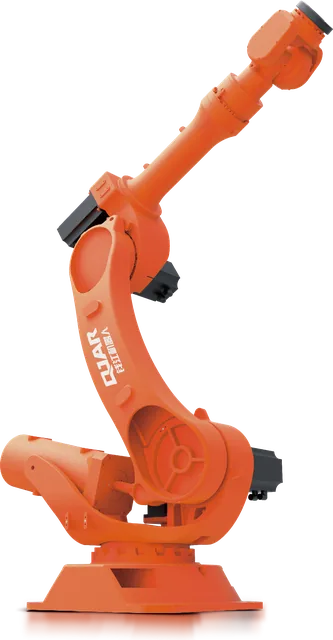
| Carga e alcance | Da ferramenta leve à carga pesada: 4 kg a 800 kg e até 3.159 mm na linha QJAR | Cargas leves, com braços de menor alcance |
| Velocidade | Plena durante todo o ciclo | Limitada enquanto há pessoa ao alcance |
| Área ocupada | Braço mais a área protegida | Menor, quando a apreciação de riscos dispensa fechamento |
| Processos típicos | Solda a arco, paletização, pintura, alimentação de máquinas | Montagem assistida, inspeção, abastecimento leve, parafusamento |
| Programação | Terminal de programação e simulação fora da célula | Terminal e condução manual do braço |
| Mudança de posto | Célula fixa, projetada para o processo | Mais simples, com nova apreciação de riscos a cada mudança |
Nenhuma coluna é melhor em tudo. Cada uma resolve um tipo de tarefa.
Quando o robô industrial é a escolha
- Carga alta. Uma garra de paletização com sacaria ou uma pinça de solda a ponto somam dezenas de quilos no punho.
- Ciclo curto e volume alto. O ganho vem de velocidade plena por dois ou três turnos.
- Processo perigoso por natureza. Arco elétrico, névoa de tinta, peça quente e aresta viva pedem separação, qualquer que seja o braço. É o caso da solda robotizada.
- Repetibilidade fina com alcance grande. Na linha QJAR, os modelos de solda e manipulação trabalham entre ±0,03 mm e ±0,08 mm, com até 2.014 mm de alcance.
Os números de cada modelo estão no guia do robô industrial.
Quando a aplicação colaborativa faz sentido
- A pessoa precisa estar ali. Montagem em que o operador posiciona um componente enquanto o robô segura ou aparafusa outro.
- Peças e ferramentas leves, sem arestas. O limite de força só protege se a ferramenta também for segura ao contato.
- Espaço sem área para proteções. Postos em linhas existentes, entre duas máquinas.
- Lotes pequenos com troca frequente. A condução manual acelera o ensino de pontos.
- Cadência moderada. O tempo de ciclo comporta a velocidade limitada.
O meio do caminho: robô industrial com detecção de presença
Entre a célula fechada e a aplicação colaborativa de contato existe uma solução intermediária. Um robô industrial trabalha em velocidade plena enquanto a área está livre. Scanners de segurança acompanham a aproximação: em uma primeira zona o robô reduz a velocidade, na zona seguinte ele para e permanece em parada monitorada. Quando a pessoa sai, o ciclo retoma.
É o monitoramento de velocidade e separação aplicado a um braço industrial. Ele serve bem a estações de carga em que o operador entra poucas vezes por hora. As distâncias dependem do tempo de parada do robô, como ocorre com as cortinas de luz, e saem de cálculo.
Três situações típicas
- Solda de uma estrutura de aço. O processo tem arco, respingo e fumos. A tocha e a peça quente exigem separação, qualquer que seja o braço. A solução é o robô industrial em célula protegida, com a carga de peças feita por fora.
- Montagem com conferência visual. O operador encaixa um componente, o robô aplica um aperto repetitivo e apresenta a peça para inspeção. Pessoa e robô alternam no mesmo ponto várias vezes por minuto, com ferramenta leve e sem arestas. É o terreno da aplicação colaborativa.
- Abastecimento de uma máquina. O robô trabalha sozinho quase o tempo todo, e o operador entra de tempos em tempos para repor peças. Um robô industrial com detecção de presença mantém a velocidade plena com a área livre e para quando alguém entra.
Segurança: os dois passam pela NR-12
No Brasil, o item 12.1.12 da NR-12 considera em conformidade os sistemas robóticos que obedecem à ISO 10218-1, à ISO 10218-2 e à ISO/TS 15066. As três normas estão no mesmo item. Não há um caminho mais leve para o colaborativo.
Três enganos frequentes:
- "Colaborativo dispensa apreciação de riscos." Não dispensa. A apreciação considera robô, ferramenta, peça e tarefa.
- "Robô industrial exige grade em toda a volta." A norma exige sistemas de segurança nas zonas de perigo, que podem combinar proteções fixas, proteções móveis e dispositivos de detecção.
- "Sem grade, não há documentação." A aplicação colaborativa exige validação dos limites de força e pressão, o que é trabalho de engenharia e de medição.
Os itens da norma estão em NR-12 em célula robotizada.
Custo: compare a célula, não o braço
A aplicação colaborativa pode reduzir o gasto com proteções físicas. A célula industrial entrega mais peças por hora. O que decide é o custo por peça ao longo dos anos, com os turnos reais da fábrica.
A estrutura da conta, com os dez blocos do investimento e o cálculo de payback, está em quanto custa um robô industrial.
Como decidir em cinco perguntas
- A tarefa exige uma pessoa no mesmo espaço durante o ciclo? Se não exige, a separação é o caminho mais produtivo.
- Qual é a carga total no punho, com a ferramenta? A resposta pode eliminar uma das opções de saída.
- Qual é o tempo de ciclo necessário? Compare com a velocidade permitida quando há pessoa presente.
- O processo ou a peça são perigosos por si? Calor, arco, tinta, aresta e massa definem a proteção.
- Com que frequência a tarefa muda de produto ou de lugar? Mudança frequente favorece soluções mais simples de reconfigurar.
Em paletização, por exemplo, as cinco respostas costumam apontar para o robô industrial quando a carga e a cadência são altas, e abrem espaço para a alternativa colaborativa em caixas leves e cadência baixa. Os critérios estão no guia do robô paletizador.
Perguntas frequentes
Qual a diferença entre robô colaborativo e robô industrial?
O robô industrial trabalha em velocidade plena dentro de uma área protegida, separado das pessoas. Na aplicação colaborativa, pessoa e robô dividem o espaço, e o risco é reduzido por limites de força, pressão e velocidade. A diferença prática aparece em carga, tempo de ciclo e tipo de proteção.
Robô colaborativo dispensa grade de proteção?
Nem sempre. A decisão sai da apreciação de riscos da aplicação inteira: robô, ferramenta, peça e tarefa. Uma ferramenta cortante, uma peça pesada ou um processo com calor podem exigir proteções mesmo com um braço projetado para colaboração.
Robô colaborativo é mais lento que robô industrial?
Enquanto há uma pessoa ao alcance, sim: a velocidade fica limitada para que um eventual contato respeite os limites de força e pressão. Por isso tarefas de ciclo curto e volume alto costumam ser resolvidas com robô industrial em célula protegida.
Posso usar um robô industrial sem grade?
É possível em projetos que usam dispositivos de detecção de presença, como scanners de segurança, com monitoramento de velocidade e separação: o robô reduz a velocidade e para conforme a pessoa se aproxima. A viabilidade depende da apreciação de riscos e das distâncias de segurança.
O que é uma aplicação colaborativa segundo a ISO 10218?
É o uso concreto de um robô em que pessoas e robô ocupam o mesmo espaço durante a tarefa. A edição de 2025 da ISO 10218 deixou de usar o termo robô colaborativo porque a segurança depende da aplicação completa, não do braço isolado.
Fale com a BR Robotics
A BR Robotics integra no Brasil os robôs industriais QJAR, de 4 e 6 eixos, da linha EVST, que inclui também robôs colaborativos. A recomendação parte do seu processo, não do catálogo. Envie a tarefa, a peça e o ciclo desejado. Fale com a BR Robotics, veja a linha de robôs ou as fichas do fabricante.
Fontes
- A3 (Association for Advancing Automation), Updated ISO 10218: Answers to Frequently Asked Questions
- ISO 10218-2:2025, Robotics: Safety requirements, Part 2: Industrial robot applications and robot cells
- ISO/TS 15066:2016, Robots and robotic devices: Collaborative robots
- NR-12, Segurança no Trabalho em Máquinas e Equipamentos, item 12.1.12
- EVST Brasil, fichas técnicas da linha QJAR