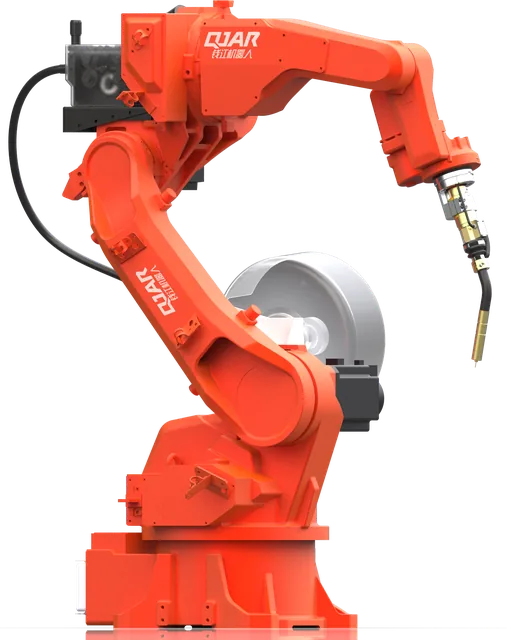
Duas propostas de célula de solda robotizada com o mesmo robô podem ter escopos muito diferentes. A diferença raramente está no braço. Está no posicionador, no dispositivo, na fonte, nas proteções e em quem responde pela partida. Quem compara pelo robô compara a linha que menos decide o resultado.
Este artigo descreve cada componente, os layouts mais usados e a lista do que precisa estar definido antes de pedir orçamento. A decisão anterior, de robotizar ou não o processo, está no guia de solda robotizada.
Robô de solda e célula: qual a diferença
O robô de solda é o braço de 6 eixos com seu controlador. A célula de solda robotizada é o sistema completo que recebe peças ponteadas e entrega peças soldadas, com ciclo conhecido e segurança documentada. Para a ISO 10218, é essa aplicação, e não o robô isolado, que precisa ser projetada e validada.
Os componentes, um a um
| Componente | Função na célula | O que conferir na proposta |
|---|---|---|
| Robô de solda | Conduz a tocha na trajetória programada | Alcance sobre a peça já montada no dispositivo, repetibilidade |
| Controlador e painel | Comando do robô e dos eixos externos, com parada de emergência e chave geral | Quantos eixos externos controla em movimento coordenado |
| Fonte de solda e alimentador de arame | Entrega o arco com parâmetros estáveis | Comunicação integrada ao controlador do robô, processo e ciclo de trabalho |
| Tocha e estação de limpeza | Conduz arame, gás e corrente; a estação limpa o bocal | Refrigeração compatível com a corrente e o ciclo |
| Dispositivo de fixação | Garante que a junta esteja sempre no mesmo lugar | Quem projeta, quem fabrica e como a peça é carregada |
| Posicionador | Gira e inclina a peça para dar acesso e posição de solda | Número de eixos, carga, sincronismo com o robô |
| Trilho | Desloca o robô ao longo de peças longas | Classe de carga e repetibilidade |
| Proteções e intertravamentos | Impedem acesso à zona de perigo com o robô em movimento | Escopo de segurança e documentação em português |
| Exaustão de fumos | Capta os fumos no ponto de solda | Se está no escopo ou fica com o cliente |
| Interface de operação | Seleção de programa, partida, diagnóstico | Registro de produção e de alarmes |
Na linha QJAR, robô, painel de controle, fonte de solda digital, posicionadores e trilho vêm do mesmo fabricante, e a fonte de solda tem comunicação integrada ao controlador do robô.
Qual robô de solda
Para solda a arco a ferramenta é leve. O que decide é alcance e repetibilidade.
| Modelo | Carga (kg) | Alcance (mm) | Repetibilidade (mm) | Massa (kg) |
|---|---|---|---|---|
| QJRH4-1A | 4 | 1.410,5 | ±0,03 | 150 |
| QJR6-1400H | 6 | 1.456 | ±0,08 | 150 |
| QJR6-2000H | 6 | 2.014 | ±0,08 | 230 |
A diferença entre cerca de 1,4 m e 2 m de alcance não é detalhe. Com alcance maior o robô cobre peças mais largas ou duas estações sem trilho. Com alcance menor a célula fica compacta e o braço trabalha em posturas mais favoráveis sobre peças pequenas. A resposta sai do envelope da peça já montada no dispositivo e no posicionador. Os critérios gerais de leitura da ficha estão no guia do robô industrial.
Dispositivo de fixação: onde a qualidade começa
O robô leva a tocha sempre ao mesmo ponto. Cabe ao dispositivo garantir que a junta esteja nesse ponto. Ele precisa posicionar a peça por referências estáveis, suportar a deformação causada pelo calor sem prender a peça depois de soldada e deixar caminho livre para a tocha.
Três perguntas ajudam a avaliar a proposta: quem projeta o dispositivo, como o operador carrega e confere a peça, e quanto tempo leva a troca para outro produto. Em famílias de peças, um dispositivo com partes intercambiáveis reduz essa troca.
Posicionadores
O posicionador existe por dois motivos: levar cada junta para a posição de solda mais favorável, de preferência a plana (PA na ISO 6947), e dar acesso à tocha sem que alguém precise virar a peça.
| Tipo | Como trabalha | Peça típica |
|---|---|---|
| 1 eixo | Cabeçote e contraponta com servomotor | Peças longas, que giram em torno do próprio comprimento |
| 2 eixos | Giro e inclinação | Peças volumétricas soldadas em posição plana |
| Tipo L | Dois eixos em braço L, com acesso livre ao redor da peça | Peças com cordões em muitas faces |
| 3 eixos | Troca de estação: o operador carrega um lado enquanto o robô solda o outro | Produção contínua com carga manual |
O que torna o posicionador parte do processo é o movimento coordenado. Robô e posicionador se movem juntos, de modo que a tocha mantém velocidade e ângulo constantes em relação à junta enquanto a peça gira.
Trilho de deslocamento
Quando a peça é mais longa que o alcance do robô, o braço passa a andar sobre um trilho, que funciona como um eixo adicional. O trilho da linha usa cremalheira de engrenagem helicoidal, servomotor e guias lineares, em três classes:
| Classe | Carga total (kg) | Carga no punho (kg) | Repetibilidade (mm) |
|---|---|---|---|
| Leve | até 1.000 | até 50 | ±0,08 |
| Média | até 3.000 | até 300 | ±0,10 |
| Pesada | até 10.000 | até 1.000 | ±0,15 |
Em solda, a repetibilidade do trilho entra na conta junto com a do robô. Por isso a classe do trilho é escolhida pela peça e pelo processo, não só pelo peso do braço.
Layouts mais usados
| Layout | Quando se aplica | Ponto de atenção |
|---|---|---|
| Uma estação com mesa fixa | Peças pequenas, soldadas sem reposicionar | O robô aguarda durante a troca de peça |
| Duas estações | Volume contínuo com carga manual | A separação entre a estação em solda e a estação em carga |
| Cabeçote e contraponta | Vigas, eixos, chassis e outras peças longas | Rigidez do dispositivo ao longo do comprimento |
| 2 eixos ou tipo L | Peças com cordões em várias faces | Carga e centro de gravidade do conjunto peça e dispositivo |
| Robô sobre trilho | Peças mais longas que o alcance do robô | Classe do trilho e cabeamento |
Os layouts se combinam. Uma célula para peças longas pode ter trilho e cabeçote e contraponta. Uma célula de alto volume pode ter duas estações, cada uma com posicionador.
Segurança e ambiente
A célula de solda soma os riscos de um robô em movimento aos do arco: radiação, respingos e fumos. Na prática isso significa fechamento que contenha a radiação do arco, acesso de carga protegido por porta intertravada ou por dispositivo de detecção de presença, rearme com visão completa da área e exaustão no ponto de solda.
A referência no Brasil é a NR-12, que reconhece as ISO 10218 para sistemas robóticos. O que a norma exige, item por item, está em NR-12 em célula robotizada. Vale conferir se o escopo de segurança e a documentação em português estão na proposta ou fora dela.
O que definir antes de pedir orçamento
Uma proposta comparável nasce de um pedido completo:
- Desenhos ou modelos 3D das peças, com as juntas indicadas.
- Material, espessuras e processo atual de solda.
- Comprimento total de cordão por peça.
- Volume anual, tamanho de lote e número de turnos.
- Tempo de ciclo desejado por peça.
- Tolerâncias das peças que chegam à solda.
- Critério de aceitação do cordão e norma aplicável.
- Área disponível e pé-direito.
- Utilidades no local: tensão trifásica, ar comprimido, gases e exaustão.
- Quem fornece os dispositivos e quem opera a célula.
Com esses dados a discussão deixa de ser sobre o robô e passa a ser sobre o resultado: peças por turno, qualidade e prazo de partida. O impacto de cada bloco no investimento está em quanto custa um robô industrial, e os critérios para avaliar quem vai executar estão no artigo sobre o integrador de robôs.
Quatro erros aparecem com frequência nessa fase:
- escolher o robô antes de definir posicionador e dispositivo;
- pedir orçamento sem informar a tolerância das peças que chegam à solda;
- tratar exaustão e segurança como itens a resolver depois;
- dimensionar para uma única peça e esquecer a família que vem em seguida.
Perguntas frequentes
O que compõe uma célula de solda robotizada?
Robô de solda com controlador, fonte de solda com alimentador de arame, tocha com estação de limpeza, dispositivo de fixação, posicionador ou mesa, proteções com intertravamento, exaustão de fumos e interface de operação. Conforme a peça, entram também trilho e uma segunda estação de carga.
Qual a diferença entre robô de solda e célula de solda robotizada?
O robô de solda é o braço com o controlador. A célula é o sistema que produz: robô, fonte, tocha, posicionador, dispositivo, segurança e operação. Propostas que parecem equivalentes pelo robô costumam diferir justamente nos outros itens.
Quando a célula precisa de posicionador?
Quando a peça tem cordões em várias faces ou quando a qualidade pede solda em posição plana. O posicionador gira e inclina a peça para trazer cada junta até a melhor posição e para dar acesso à tocha sem reposicionamento manual.
Uma mesma célula solda peças diferentes?
Sim. Cada peça tem seu dispositivo e seu programa, e a troca é planejada no projeto. Famílias de peças parecidas aproveitam o mesmo posicionador e parte dos dispositivos, o que reduz o tempo de troca.
A célula de solda robotizada precisa atender à NR-12?
Sim. A NR-12 se aplica à célula como máquina, e o item 12.1.12 reconhece como conformes os sistemas robóticos que seguem a ISO 10218-1, a ISO 10218-2 e a ISO/TS 15066. A norma exige proteções, intertravamentos, parada de emergência e manual em português; a capacitação, que ela atribui ao empregador, vale combinar no escopo do projeto.
Fale com a BR Robotics
A BR Robotics projeta e integra células de solda com robôs QJAR no Brasil. Envie a peça, o volume e o ciclo desejado: a resposta vem com o modelo indicado, o layout da célula e o orçamento. Fale com a BR Robotics ou veja robôs, posicionadores e trilho.
Fontes
- EVST Brasil, fichas técnicas de robôs, posicionadores e trilho
- ISO 10218-2:2025, Robotics: Safety requirements, Part 2: Industrial robot applications and robot cells
- ISO 6947:2019, Welding and allied processes: Welding positions
- NR-12, Segurança no Trabalho em Máquinas e Equipamentos (Ministério do Trabalho e Emprego)