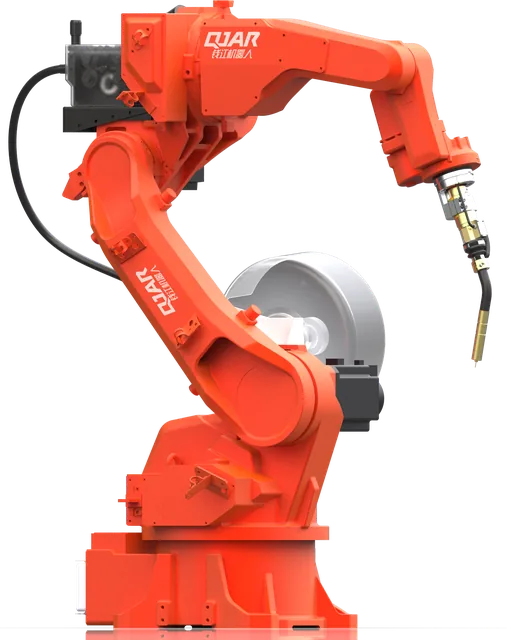
Dos propuestas de celda de soldadura robotizada con el mismo robot pueden tener alcances muy distintos. La diferencia rara vez está en el brazo. Está en el posicionador, en el dispositivo, en la fuente, en las protecciones y en quién responde por la puesta en marcha. Quien compara por el robot compara la línea que menos decide el resultado.
Este artículo describe cada componente, los layouts más usados y la lista de lo que debe estar definido antes de pedir cotización. La decisión anterior, robotizar o no el proceso, está en la guía de soldadura robotizada.
Robot de soldadura y celda: cuál es la diferencia
El robot de soldadura es el brazo de 6 ejes con su controlador. La celda de soldadura robotizada es el sistema completo que recibe piezas punteadas y entrega piezas soldadas, con ciclo conocido y seguridad documentada. Para la ISO 10218, es esa aplicación, y no el robot aislado, la que debe proyectarse y validarse.
Los componentes, uno por uno
| Componente | Función en la celda | Qué verificar en la propuesta |
|---|---|---|
| Robot de soldadura | Conduce la antorcha por la trayectoria programada | Alcance sobre la pieza ya montada en el dispositivo, repetibilidad |
| Controlador y tablero | Mando del robot y de los ejes externos, con parada de emergencia e interruptor general | Cuántos ejes externos controla en movimiento coordinado |
| Fuente de soldadura y alimentador de alambre | Entrega el arco con parámetros estables | Comunicación integrada con el controlador del robot, proceso y ciclo de trabajo |
| Antorcha y estación de limpieza | Conduce alambre, gas y corriente; la estación limpia la tobera | Refrigeración compatible con la corriente y el ciclo |
| Dispositivo de fijación | Garantiza que la junta esté siempre en el mismo lugar | Quién lo proyecta, quién lo fabrica y cómo se carga la pieza |
| Posicionador | Gira e inclina la pieza para dar acceso y posición de soldadura | Número de ejes, carga, sincronismo con el robot |
| Riel | Desplaza el robot a lo largo de piezas largas | Clase de carga y repetibilidad |
| Protecciones y enclavamientos | Impiden el acceso a la zona de peligro con el robot en movimiento | Alcance de seguridad y documentación en portugués |
| Extracción de humos | Capta los humos en el punto de soldadura | Si está en el alcance o queda a cargo del cliente |
| Interfaz de operación | Selección de programa, arranque, diagnóstico | Registro de producción y de alarmas |
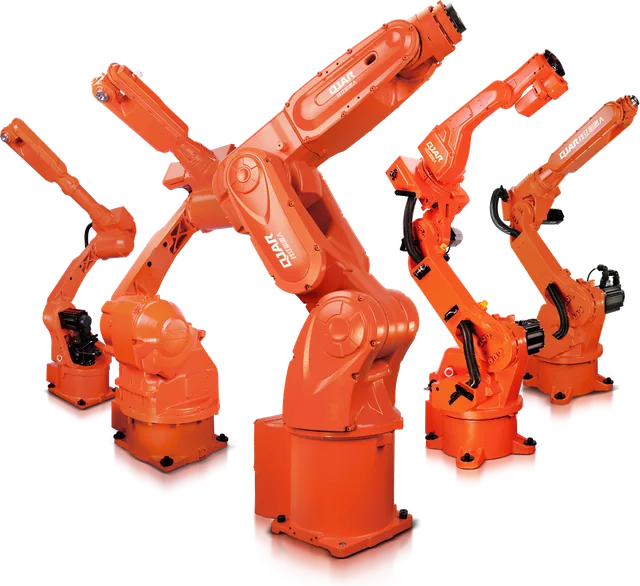
En la línea QJAR, el robot, el tablero de control, la fuente de soldadura digital, los posicionadores y el riel vienen del mismo fabricante, y la fuente de soldadura tiene comunicación integrada con el controlador del robot.
Qué robot de soldadura
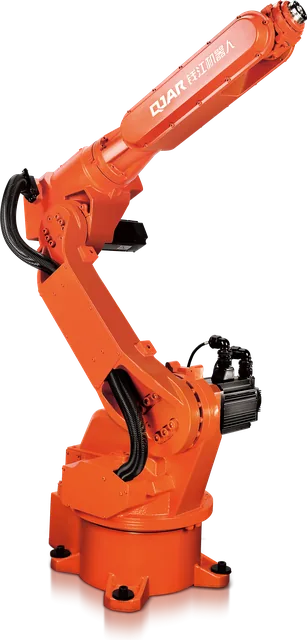
Para soldadura por arco la herramienta es liviana. Lo que decide es el alcance y la repetibilidad.
| Modelo | Carga (kg) | Alcance (mm) | Repetibilidad (mm) | Masa (kg) |
|---|---|---|---|---|
| QJRH4-1A | 4 | 1.410,5 | ±0,03 | 150 |
| QJR6-1400H | 6 | 1.456 | ±0,08 | 150 |
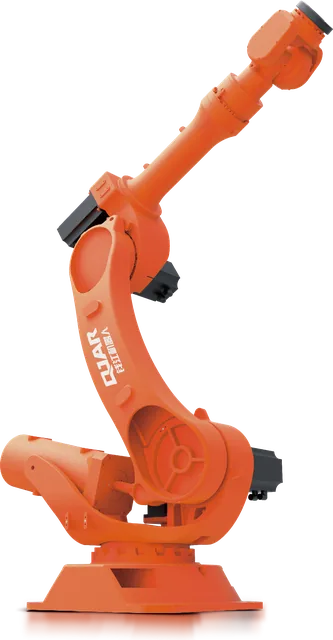
| QJR6-2000H | 6 | 2.014 | ±0,08 | 230 |
La diferencia entre cerca de 1,4 m y 2 m de alcance no es un detalle. Con más alcance el robot cubre piezas más anchas o dos estaciones sin riel. Con menos alcance la celda queda compacta y el brazo trabaja en posturas más favorables sobre piezas pequeñas. La respuesta sale de la envolvente de la pieza ya montada en el dispositivo y en el posicionador. Los criterios generales de lectura de la ficha están en la guía del robot industrial.
Dispositivo de fijación: donde empieza la calidad
El robot lleva la antorcha siempre al mismo punto. Le corresponde al dispositivo garantizar que la junta esté en ese punto. Tiene que posicionar la pieza por referencias estables, soportar la deformación causada por el calor sin atrapar la pieza después de soldada y dejar camino libre para la antorcha.
Tres preguntas ayudan a evaluar la propuesta: quién proyecta el dispositivo, cómo carga y verifica la pieza el operador, y cuánto tarda el cambio a otro producto. En familias de piezas, un dispositivo con partes intercambiables reduce ese cambio.
Posicionadores
El posicionador existe por dos motivos: llevar cada junta a la posición de soldadura más favorable, de preferencia la plana (PA en la ISO 6947), y dar acceso a la antorcha sin que alguien tenga que dar vuelta la pieza.
| Tipo | Cómo trabaja | Pieza típica |
|---|---|---|
| 1 eje | Cabezal y contrapunto con servomotor | Piezas largas, que giran alrededor de su propia longitud |
| 2 ejes | Giro e inclinación | Piezas volumétricas soldadas en posición plana |
| Tipo L | Dos ejes en brazo L, con acceso libre alrededor de la pieza | Piezas con cordones en muchas caras |
| 3 ejes | Cambio de estación: el operador carga un lado mientras el robot suelda el otro | Producción continua con carga manual |
Lo que vuelve al posicionador parte del proceso es el movimiento coordinado. Robot y posicionador se mueven juntos, de modo que la antorcha mantiene velocidad y ángulo constantes respecto de la junta mientras la pieza gira.
Riel de desplazamiento
Cuando la pieza es más larga que el alcance del robot, el brazo pasa a desplazarse sobre un riel, que funciona como un eje adicional. El riel de la línea usa cremallera de engranaje helicoidal, servomotor y guías lineales, en tres clases:
| Clase | Carga total (kg) | Carga en la muñeca (kg) | Repetibilidad (mm) |
|---|---|---|---|
| Liviana | hasta 1.000 | hasta 50 | ±0,08 |
| Media | hasta 3.000 | hasta 300 | ±0,10 |
| Pesada | hasta 10.000 | hasta 1.000 | ±0,15 |
En soldadura, la repetibilidad del riel entra en la cuenta junto con la del robot. Por eso la clase del riel se elige por la pieza y por el proceso, no solo por el peso del brazo.
Layouts más usados
| Layout | Cuándo se aplica | Punto de atención |
|---|---|---|
| Una estación con mesa fija | Piezas pequeñas, soldadas sin reposicionar | El robot espera durante el cambio de pieza |
| Dos estaciones | Volumen continuo con carga manual | La separación entre la estación en soldadura y la estación en carga |
| Cabezal y contrapunto | Vigas, ejes, chasis y otras piezas largas | Rigidez del dispositivo a lo largo de la longitud |
| 2 ejes o tipo L | Piezas con cordones en varias caras | Carga y centro de gravedad del conjunto pieza y dispositivo |
| Robot sobre riel | Piezas más largas que el alcance del robot | Clase del riel y cableado |
Los layouts se combinan. Una celda para piezas largas puede tener riel y cabezal y contrapunto. Una celda de alto volumen puede tener dos estaciones, cada una con posicionador.
Seguridad y ambiente
La celda de soldadura suma los riesgos de un robot en movimiento a los del arco: radiación, salpicaduras y humos. En la práctica eso significa un cerramiento que contenga la radiación del arco, un acceso de carga protegido por puerta enclavada o por dispositivo de detección de presencia, rearme con visión completa del área y extracción en el punto de soldadura.
La referencia en Brasil es la NR-12, que reconoce las ISO 10218 para sistemas robóticos. Lo que exige la norma, ítem por ítem, está en NR-12 en celda robotizada. Conviene verificar si el alcance de seguridad y la documentación en portugués están dentro de la propuesta o fuera de ella.
Qué definir antes de pedir cotización
Una propuesta comparable nace de un pedido completo:
- Planos o modelos 3D de las piezas, con las juntas indicadas.
- Material, espesores y proceso de soldadura en uso.
- Longitud total de cordón por pieza.
- Volumen anual, tamaño de lote y número de turnos.
- Tiempo de ciclo deseado por pieza.
- Tolerancias de las piezas que llegan a la soldadura.
- Criterio de aceptación del cordón y norma aplicable.
- Superficie disponible y altura libre.
- Servicios en el lugar: tensión trifásica, aire comprimido, gases y extracción.
- Quién provee los dispositivos y quién opera la celda.
Con esos datos la discusión deja de ser sobre el robot y pasa a ser sobre el resultado: piezas por turno, calidad y fecha de puesta en marcha. El impacto de cada bloque en la inversión está en cuánto cuesta un robot industrial, y los criterios para evaluar a quien va a ejecutar están en el artículo sobre el integrador de robots.
Cuatro errores aparecen con frecuencia en esta etapa:
- elegir el robot antes de definir el posicionador y el dispositivo;
- pedir cotización sin informar la tolerancia de las piezas que llegan a la soldadura;
- tratar la extracción y la seguridad como ítems a resolver después;
- dimensionar para una sola pieza y olvidar la familia que viene a continuación.
Preguntas frecuentes
¿Qué compone una celda de soldadura robotizada?
Robot de soldadura con controlador, fuente de soldadura con alimentador de alambre, antorcha con estación de limpieza, dispositivo de fijación, posicionador o mesa, protecciones con enclavamiento, extracción de humos e interfaz de operación. Según la pieza, se suman un riel y una segunda estación de carga.
¿Qué diferencia hay entre robot de soldadura y celda de soldadura robotizada?
El robot de soldadura es el brazo con el controlador. La celda es el sistema que produce: robot, fuente, antorcha, posicionador, dispositivo, seguridad y operación. Las propuestas que parecen equivalentes por el robot suelen diferir justamente en los demás ítems.
¿Cuándo necesita posicionador la celda?
Cuando la pieza tiene cordones en varias caras o cuando la calidad pide soldar en posición plana. El posicionador gira e inclina la pieza para llevar cada junta a la mejor posición y dar acceso a la antorcha sin reposicionamiento manual.
¿Una misma celda suelda piezas distintas?
Sí. Cada pieza tiene su dispositivo y su programa, y el cambio se planifica en el proyecto. Las familias de piezas parecidas aprovechan el mismo posicionador y parte de los dispositivos, lo que reduce el tiempo de cambio.
¿La celda de soldadura robotizada en Brasil debe cumplir la NR-12?
Sí. La NR-12 se aplica a la celda como máquina, y el ítem 12.1.12 reconoce como conformes los sistemas robóticos que siguen la ISO 10218-1, la ISO 10218-2 y la ISO/TS 15066. La norma exige protecciones, enclavamientos, parada de emergencia y manual en portugués; la capacitación, que atribuye al empleador, conviene acordarla en el alcance del proyecto.
Hable con BR Robotics
BR Robotics proyecta e integra celdas de soldadura con robots QJAR en Brasil. Envíe la pieza, el volumen y el ciclo deseado: la respuesta llega con el modelo indicado, el layout de la celda y la cotización. Hable con BR Robotics o vea robots, posicionadores y riel.
Fuentes
- EVST Brasil, fichas técnicas de robots, posicionadores y riel
- ISO 10218-2:2025, Robotics: Safety requirements, Part 2: Industrial robot applications and robot cells
- ISO 6947:2019, Welding and allied processes: Welding positions
- NR-12, Seguridad en el Trabajo en Máquinas y Equipos (Ministerio de Trabajo y Empleo de Brasil, en portugués)