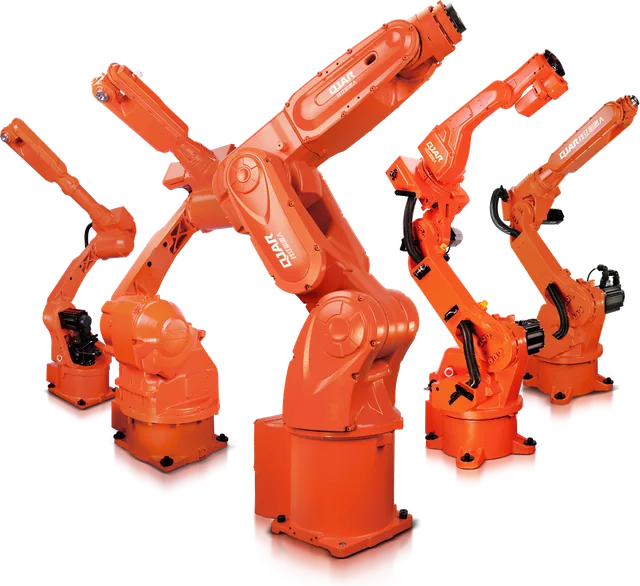
Un robot industrial se compra por su ficha técnica y lo aprueba, o lo rechaza, el proceso. Dos brazos con la misma carga nominal pueden dar resultados opuestos en la misma celda, porque el alcance, la repetibilidad, el número de ejes y la masa cambian lo que cabe en el layout y lo que el proceso tolera.
Esta guía explica qué llama la norma robot industrial, qué tipos existen, cómo leer cada cifra de la ficha técnica y qué preguntas deben estar respondidas antes de pedir una propuesta. Los ejemplos usan la línea QJAR, integrada en Brasil por BR Robotics.
Qué es un robot industrial
La definición usada en todo el mundo proviene de la ISO 8373, la norma de vocabulario de robótica, y es la misma que adopta la Federación Internacional de Robótica (IFR) en las estadísticas del sector: un robot industrial es un manipulador multifuncional, reprogramable y controlado automáticamente, programable en tres o más ejes, fijo o montado sobre una plataforma móvil, para uso en aplicaciones de automatización en un entorno industrial.
Tres términos de esa definición tienen consecuencia práctica:
- Reprogramable: los movimientos cambian por programa, sin modificación mecánica. Es lo que separa al robot de una máquina dedicada.
- Multifuncional: el mismo brazo suelda, paletiza o manipula, cambiando la herramienta y el programa.
- Ejes: cada eje es un movimiento independiente. El número de ejes define lo que la muñeca puede hacer con la herramienta.
Hay un punto que la definición no muestra. Para la ISO 10218-1, el robot solo es una cuasi máquina: quien ejecuta el trabajo es la aplicación, es decir, el robot con herramienta, pieza, dispositivos y protecciones. Por eso la elección del modelo nunca queda separada del proyecto de la celda, que es el trabajo del integrador de robots.
El mercado confirma el ritmo de adopción. Según la IFR, el parque mundial de robots en operación llegó a 5 millones de unidades en 2025, con más de 600 mil instalaciones en ese año. En Brasil fueron casi 4.300 robots nuevos en 2025, un 38% más, impulsados por la industria automotriz.
Tipos de robot industrial
La clasificación por estructura mecánica es la que orienta la elección.
| Tipo | Estructura | Dónde rinde más |
|---|---|---|
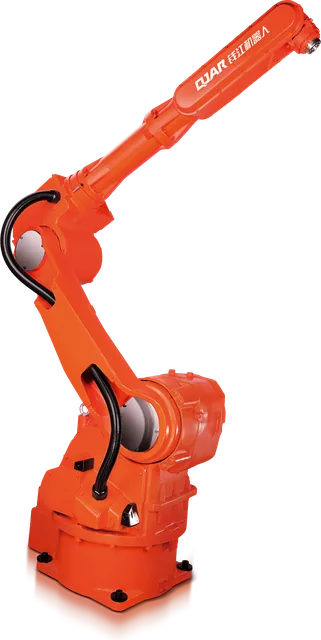
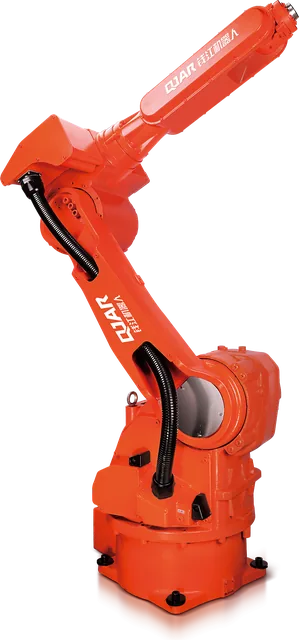
| Articulado de 6 ejes | Tres o más articulaciones rotativas, con muñeca de tres ejes | Soldadura, pintura, manipulación, alimentación de máquinas, montaje |
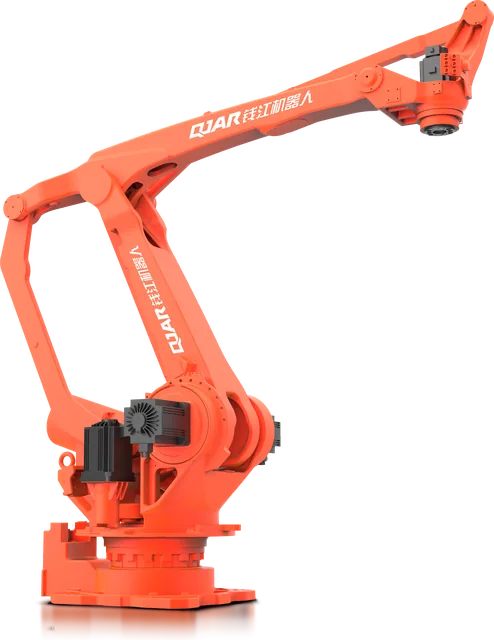
| Articulado de 4 ejes | Brazo con la brida mantenida paralela al piso | Paletizado y fin de línea |
| SCARA | Dos articulaciones rotativas paralelas, rígido en la vertical | Montaje y pick and place de piezas livianas en un plano |
| Delta (paralelo) | Brazos unidos en cadena cerrada a una plataforma | Pick and place de alta cadencia con piezas livianas |
| Cartesiano | Tres ejes lineales perpendiculares | Pórticos y recorridos largos en línea recta |
Robot colaborativo no es un tipo mecánico. Es una forma de aplicación, con reglas propias de seguridad, tratada en la comparación entre robot colaborativo y robot industrial.
Cómo leer la ficha técnica: las cinco cifras
Carga en la muñeca
Es la masa que el robot mueve en la punta con desempeño garantizado. La cuenta incluye todo lo que va después de la brida: herramienta, pieza, cables y mangueras. Una garra de 9 kg con una pieza de 14 kg suma 23 kg y ya descarta un robot de 20 kg, aunque la pieza sola cupiera.
La masa no es el único límite. Cuanto más lejos de la brida queda el centro de gravedad, mayor es el momento sobre los ejes de la muñeca. Por eso cada modelo tiene un diagrama de carga, y es ese diagrama el que decide, no la cifra de la tapa del catálogo.
Alcance
Es la distancia máxima que la muñeca alcanza desde la base. El volumen útil es menor que esa esfera: hay una región cercana a la base a la que el brazo no llega y, en los extremos, el robot alcanza el punto pero sin libertad para orientar la herramienta. Una antorcha de soldadura tiene que llegar a la junta con el ángulo correcto, no solo tocar la pieza.
El alcance sobrante también cuesta. Un brazo más grande ocupa más superficie, pesa más y exige protecciones más alejadas.
Número de ejes
Con 6 ejes el robot posiciona y orienta la herramienta libremente, lo que exigen la soldadura, la pintura y la manipulación con giro. Con 4 ejes la brida permanece paralela al piso y la carga solo gira alrededor de la vertical, que es exactamente lo que pide apilar cajas y sacos. Los criterios de esa aplicación están en la guía del robot paletizador.
Repetibilidad
Es la dispersión del robot al volver muchas veces al mismo punto programado, medida con los criterios de la ISO 9283. No debe confundirse con la exactitud, que es la diferencia entre el punto ordenado por coordenadas y el punto alcanzado.
Cuando los puntos se enseñan en la celda, lo que vale es la repetibilidad. La exactitud empieza a pesar cuando el programa nace fuera de la celda, en simulación, y tiene que coincidir con el mundo real.
La banda necesaria la define el proceso. Un cordón de soldadura robotizada en chapa fina pide décimas de milímetro o menos. Una caja sobre el pallet tolera medio milímetro con holgura.
Masa del robot
Define la base, la fijación y la carga sobre el piso. Un modelo de 6 kg de carga pesa 170 kg. Un paletizador de 800 kg pesa 2.550 kg y necesita una fundación compatible con los esfuerzos dinámicos, no solo con el peso en reposo.
La línea QJAR en cifras
La tabla muestra cómo se combinan esas cinco cifras en una línea completa. Los valores son los publicados por el fabricante y están en el sitio de EVST Brasil.
| Modelo | Aplicación principal | Carga (kg) | Alcance (mm) | Ejes | Repetibilidad (mm) | Masa (kg) |
|---|---|---|---|---|---|---|
| QJRH4-1A | Soldadura por arco | 4 | 1.410,5 | 6 | ±0,03 | 150 |
| QJR6-1400H | Soldadura por arco | 6 | 1.456 | 6 | ±0,08 | 150 |
| QJR6-2000H | Soldadura por arco | 6 | 2.014 | 6 | ±0,08 | 230 |
| QJR6-1 | Uso general | 6 | 1.441 | 6 | ±0,03 | 170 |
| QJR10-2000 | Uso general | 10 | 2.001 | 6 | ±0,05 | 275 |
| QJRB20-1600 | Uso general | 20 | 1.668 | 6 | ±0,05 | 270 |
| QJR50-1 | Uso general | 50 | 2.012,4 | 6 | ±0,07 | 580 |
| QJRB210-1 | Carga pesada | 210 | 2.688 | 6 | ±0,2 | 1.257 |
| QJRB15-1 | Paletizado | 15 | 1.510 | 4 | ±0,05 | 160 |
| QJRB30-1 | Paletizado | 30 | 1.820 | 4 | ±0,05 | 205 |
| QJRB180-1 | Paletizado | 180 | 3.153,7 | 4 | ±0,5 | 1.400 |
| QJRB800-1 | Paletizado | 800 | 3.159 | 4 | ±0,5 | 2.550 |
| QJRP10-1 | Pintura | 10 | 2.035 | 6 | ±0,5 | 370 |
| QJR6-2700P | Pintura | 6 | 2.701 | 6 | ±0,5 | 400 |
Tres lecturas que permite la tabla:
- La repetibilidad acompaña al proceso. Los modelos de 4 a 6 kg para soldadura y manipulación fina trabajan entre ±0,03 y ±0,08 mm. Los paletizadores de 180 y 800 kg trabajan en ±0,5 mm, que es más de lo que exige apilar.
- La relación entre masa y carga baja en los robots grandes. El QJR6-1 pesa unas 28 veces la carga que mueve. El QJRB800-1 pesa poco más de 3 veces. Los robots de carga pesada son estructuras optimizadas para la fuerza, y la base tiene que proyectarse para eso.
- Alcance y carga no crecen juntos. El QJR6-2700P lleva 6 kg a 2.701 mm, porque la pintura pide una envolvente grande con herramienta liviana. El QJR50-1 lleva 50 kg a 2.012,4 mm.
Cómo elegir: seis preguntas antes de la propuesta
- ¿Cuál es el proceso y qué tolerancia admite? Soldadura, paletizado, pintura y alimentación de máquinas piden familias distintas de robot.
- ¿Cuánto pesa el conjunto en la muñeca y dónde queda el centro de gravedad? La herramienta entra en la cuenta desde el primer día.
- ¿Qué puntos hay que alcanzar, y con qué orientación? La respuesta viene del modelo 3D de la pieza y del dispositivo, no de una medida con cinta.
- ¿Cuál es el tiempo de ciclo objetivo? El ciclo define si alcanza con un robot y qué clase de carga mantiene la aceleración necesaria.
- ¿Cómo es el ambiente? Las salpicaduras de soldadura, el polvo, la niebla de pintura y la temperatura cambian la protección, el cableado y las certificaciones.
- ¿Quién integra, quién documenta la seguridad y quién da soporte? En Brasil la celda debe cumplir la NR-12, y alguien responde técnicamente por eso.
Las respuestas no salen de un catálogo. Salen de un estudio hecho con la pieza real, y ese es el trabajo que hace BR Robotics al indicar el modelo y el layout de la celda.
Errores comunes en la elección
- Elegir por la carga nominal y olvidar la herramienta y el brazo de palanca.
- Comprar alcance de sobra y pagarlo en superficie, base y protecciones.
- Exigir repetibilidad de soldadura en una aplicación de paletizado, o al revés.
- Tratar repetibilidad y exactitud como sinónimos al planificar la programación fuera de la celda.
- Comparar propuestas por el brazo, cuando el robot es solo una de las líneas de la inversión. El artículo sobre cuánto cuesta un robot industrial muestra las demás.
Preguntas frecuentes
¿Qué es un robot industrial?
Según la ISO 8373, es un manipulador multifuncional, reprogramable y controlado automáticamente, programable en tres o más ejes, fijo o montado sobre una plataforma móvil, que se usa en automatización industrial. En la práctica es un brazo cuyos movimientos cambian por programa, sin modificación mecánica, y que cambia de tarea al cambiar la herramienta.
¿Qué diferencia hay entre un robot de 4 ejes y uno de 6 ejes?
El robot de 6 ejes posiciona y orienta la herramienta en cualquier ángulo, algo que exigen la soldadura, la pintura y la manipulación compleja. El de 4 ejes mantiene la brida siempre paralela al piso y gira la carga alrededor de la vertical: es la configuración típica de paletizado, con menos ejes para la misma tarea.
¿Qué significa una repetibilidad de ±0,03 mm?
Significa que, al volver muchas veces al mismo punto programado, el robot llega dentro de una banda de 0,03 mm alrededor de la posición media. Es la cifra que importa cuando los puntos se enseñan en la propia celda. El criterio de medición lo define la ISO 9283.
¿Cómo sé qué carga de robot necesito?
Sume la masa de la herramienta, de la pieza y de los cables sujetos a la muñeca, y verifique la distancia del centro de gravedad respecto de la brida. La carga nominal vale para una condición específica de brazo de palanca. Por eso el dimensionamiento se hace con el diagrama de carga del modelo, no solo con la cifra del catálogo.
¿Cuáles son los tipos de robot industrial?
Según la estructura mecánica, los principales son el articulado de 6 ejes, el articulado de 4 ejes para paletizado, el SCARA, el delta y el cartesiano. El articulado de 6 ejes es el más versátil y cubre soldadura, pintura y manipulación. Los demás rinden más en tareas específicas, como apilar cargas o hacer pick and place de alta cadencia.
Hable con BR Robotics
BR Robotics integra en Brasil los robots QJAR de EVST y tiene su sede en Caçapava, estado de São Paulo. Envíe el proceso, la pieza y el ciclo deseado: la respuesta llega con el modelo indicado y el layout de la celda. Hable con BR Robotics, vea la línea de robots o consulte las fichas del fabricante.
Fuentes
- ISO 8373:2021, Robotics: Vocabulary
- IFR, definición y clasificación de robots industriales
- IFR, World Robotics 2026: parque mundial de 5 millones de robots y datos de Brasil
- ISO 9283:1998, Manipulating industrial robots: Performance criteria and related test methods
- ISO 10218-1:2025, Robotics: Safety requirements, Part 1: Industrial robots
- EVST Brasil, fichas técnicas de la línea QJAR