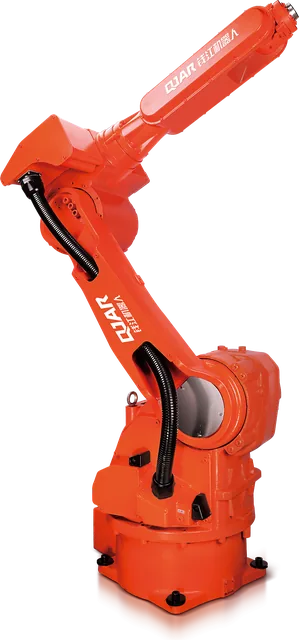
La pregunta suele llegar así: ¿cuál es más seguro, el robot colaborativo o el industrial? La norma internacional responde de otra manera. Para ella, no existe un robot seguro o inseguro por naturaleza. Existe una aplicación, con herramienta, pieza y tarea, que fue o no fue proyectada y validada como segura.
Ese cambio de punto de vista resuelve buena parte de la elección. Este artículo muestra qué llama la norma colaborativo, qué cambia en la práctica entre los dos enfoques y cinco preguntas que deciden cada caso.
Qué llama la norma colaborativo
La ISO 10218 es la norma de seguridad de robots industriales. La parte 1 trata del robot y la parte 2 trata de la aplicación y de la celda. En la edición de 2025, los términos robot colaborativo y operación colaborativa dejaron de aparecer. En su lugar entró aplicación colaborativa porque, en palabras de A3, la asociación estadounidense cuyo personal ejerció la secretaría del grupo de trabajo de la revisión, solo el uso real del robot puede proyectarse, ensayarse y confirmarse como colaborativo.
La mayor parte de los requisitos de seguridad para esas aplicaciones, antes reunidos en la especificación técnica ISO/TS 15066, se incorporó a la parte 2 de la ISO 10218, porque la colaboración entre persona y robot depende de la aplicación y no del robot solo.
La ISO/TS 15066 describe cuatro formas de operación colaborativa:
- Parada monitoreada de seguridad. El robot se detiene y permanece detenido, bajo monitoreo, mientras la persona está en el espacio compartido. En la edición de 2025 de la ISO 10218 la función pasó a llamarse parada monitoreada y se usa también fuera de las aplicaciones colaborativas.
- Guiado manual. La persona conduce el brazo con las manos, mediante un dispositivo propio.
- Monitoreo de velocidad y separación. Los sensores siguen la distancia entre persona y robot. El robot desacelera cuando la persona se acerca y se detiene antes del contacto.
- Limitación de potencia y fuerza. El contacto se admite, dentro de límites de fuerza y presión definidos por región del cuerpo.
Lo que el mercado llama robot colaborativo es, en general, un brazo diseñado para la cuarta forma: liviano, con bordes redondeados y monitoreo de fuerza.
Qué cambia en la práctica
| Criterio | Robot industrial en celda protegida | Aplicación colaborativa |
|---|---|---|
| Cómo se reduce el riesgo | Persona y robot separados por protecciones y enclavamientos | Límites de fuerza y presión, velocidad reducida y sensores, con la persona en el mismo espacio |
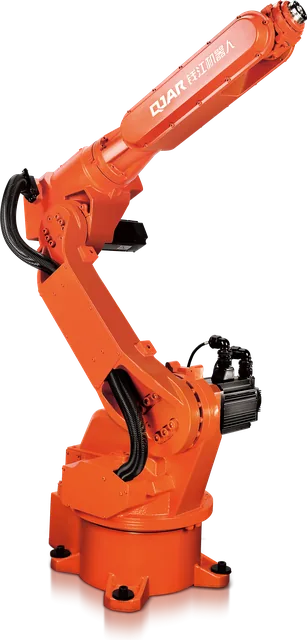
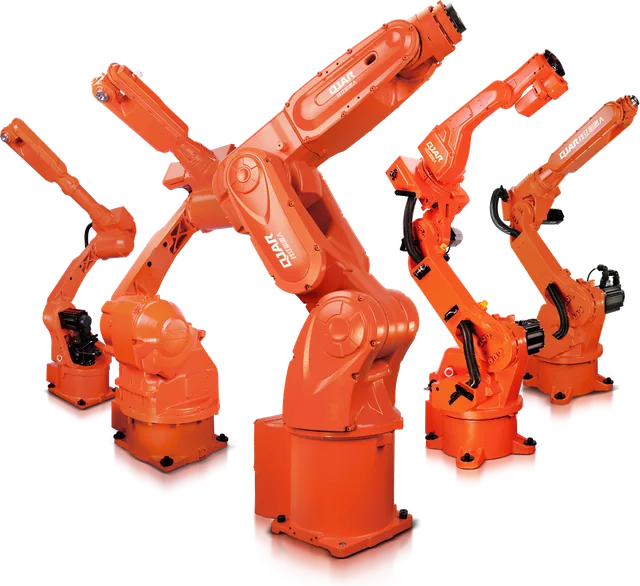
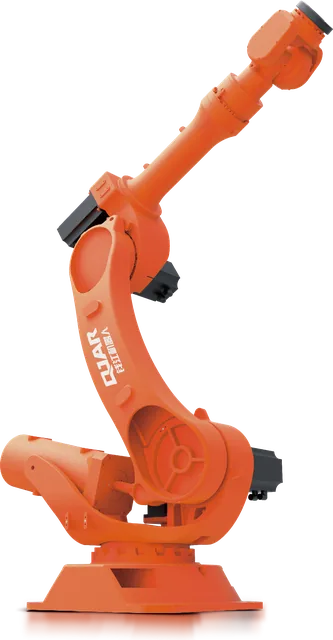
| Carga y alcance | De la herramienta liviana a la carga pesada: 4 kg a 800 kg y hasta 3.159 mm en la línea QJAR | Cargas livianas, con brazos de menor alcance |
| Velocidad | Plena durante todo el ciclo | Limitada mientras hay una persona al alcance |
| Superficie ocupada | Brazo más el área protegida | Menor, cuando la evaluación de riesgos permite trabajar sin cerramiento |
| Procesos típicos | Soldadura por arco, paletizado, pintura, alimentación de máquinas | Montaje asistido, inspección, abastecimiento liviano, atornillado |
| Programación | Consola de programación y simulación fuera de la celda | Consola y conducción manual del brazo |
| Cambio de puesto | Celda fija, proyectada para el proceso | Más simple, con una nueva evaluación de riesgos en cada cambio |
Ninguna columna es mejor en todo. Cada una resuelve un tipo de tarea.
Cuándo el robot industrial es la elección
- Carga alta. Una garra de paletizado con sacos o una pinza de soldadura por puntos suman decenas de kilos en la muñeca.
- Ciclo corto y alto volumen. La ganancia viene de la velocidad plena durante dos o tres turnos.
- Proceso peligroso por naturaleza. El arco eléctrico, la niebla de pintura, la pieza caliente y la arista viva piden separación, sea cual sea el brazo. Es el caso de la soldadura robotizada.
- Repetibilidad fina con gran alcance. En la línea QJAR, los modelos de soldadura y manipulación trabajan entre ±0,03 mm y ±0,08 mm, con hasta 2.014 mm de alcance.
Las cifras de cada modelo están en la guía del robot industrial.
Cuándo tiene sentido la aplicación colaborativa
- La persona necesita estar ahí. Montaje en el que el operador posiciona un componente mientras el robot sostiene o atornilla otro.
- Piezas y herramientas livianas, sin aristas. El límite de fuerza solo protege si la herramienta también es segura al contacto.
- Espacio sin lugar para protecciones. Puestos en líneas existentes, entre dos máquinas.
- Lotes pequeños con cambio frecuente. La conducción manual acelera la enseñanza de puntos.
- Cadencia moderada. El tiempo de ciclo admite la velocidad limitada.
El punto intermedio: robot industrial con detección de presencia
Entre la celda cerrada y la aplicación colaborativa de contacto existe una solución intermedia. Un robot industrial trabaja a velocidad plena mientras el área está libre. Los escáneres de seguridad siguen la aproximación: en una primera zona el robot reduce la velocidad, en la zona siguiente se detiene y permanece en parada monitoreada. Cuando la persona sale, el ciclo se reanuda.
Es el monitoreo de velocidad y separación aplicado a un brazo industrial. Sirve bien para estaciones de carga a las que el operador entra pocas veces por hora. Las distancias dependen del tiempo de parada del robot, como ocurre con las cortinas de luz, y salen de un cálculo.
Tres situaciones típicas
- Soldadura de una estructura de acero. El proceso tiene arco, salpicaduras y humos. La antorcha y la pieza caliente exigen separación, sea cual sea el brazo. La solución es el robot industrial en celda protegida, con la carga de piezas hecha desde afuera.
- Montaje con verificación visual. El operador encaja un componente, el robot aplica un apriete repetitivo y presenta la pieza para inspección. Persona y robot se alternan en el mismo punto varias veces por minuto, con herramienta liviana y sin aristas. Es el terreno de la aplicación colaborativa.
- Abastecimiento de una máquina. El robot trabaja solo casi todo el tiempo, y el operador entra de tanto en tanto para reponer piezas. Un robot industrial con detección de presencia mantiene la velocidad plena con el área libre y se detiene cuando alguien entra.
Seguridad: los dos pasan por la NR-12 en Brasil
En Brasil, el ítem 12.1.12 de la NR-12 considera conformes los sistemas robóticos que cumplen la ISO 10218-1, la ISO 10218-2 y la ISO/TS 15066. Las tres normas están en el mismo ítem. No hay un camino más liviano para lo colaborativo.
Tres errores frecuentes:
- "Lo colaborativo no requiere evaluación de riesgos." La requiere. La evaluación considera robot, herramienta, pieza y tarea.
- "El robot industrial exige cerramiento en todo el perímetro." La norma exige sistemas de seguridad en las zonas de peligro, que pueden combinar protecciones fijas, protecciones móviles y dispositivos de detección.
- "Sin cerramiento, no hay documentación." La aplicación colaborativa exige validar los límites de fuerza y presión, lo que es trabajo de ingeniería y de medición.
Los ítems de la norma están en NR-12 en celda robotizada.
Costo: compare la celda, no el brazo
La aplicación colaborativa puede reducir el gasto en protecciones físicas. La celda industrial entrega más piezas por hora. Lo que decide es el costo por pieza a lo largo de los años, con los turnos reales de la fábrica.
La estructura de la cuenta, con los diez bloques de la inversión y el cálculo de payback, está en cuánto cuesta un robot industrial.
Cómo decidir en cinco preguntas
- ¿La tarea exige una persona en el mismo espacio durante el ciclo? Si no la exige, la separación es el camino más productivo.
- ¿Cuál es la carga total en la muñeca, con la herramienta? La respuesta puede descartar una de las opciones desde el inicio.
- ¿Qué tiempo de ciclo se necesita? Compárelo con la velocidad permitida cuando hay una persona presente.
- ¿El proceso o la pieza son peligrosos por sí mismos? El calor, el arco, la pintura, las aristas y la masa definen la protección.
- ¿Con qué frecuencia la tarea cambia de producto o de lugar? El cambio frecuente favorece soluciones más simples de reconfigurar.
En paletizado, por ejemplo, las cinco respuestas suelen señalar al robot industrial cuando la carga y la cadencia son altas, y abren espacio para la alternativa colaborativa con cajas livianas y cadencia baja. Los criterios están en la guía del robot paletizador.
Preguntas frecuentes
¿Qué diferencia hay entre un robot colaborativo y un robot industrial?
El robot industrial trabaja a velocidad plena dentro de un área protegida, separado de las personas. En la aplicación colaborativa, persona y robot comparten el espacio, y el riesgo se reduce con límites de fuerza, presión y velocidad. La diferencia práctica aparece en la carga, el tiempo de ciclo y el tipo de protección.
¿El robot colaborativo permite prescindir del cerramiento?
No siempre. La decisión sale de la evaluación de riesgos de la aplicación entera: robot, herramienta, pieza y tarea. Una herramienta cortante, una pieza pesada o un proceso con calor pueden exigir protecciones incluso con un brazo diseñado para colaborar.
¿El robot colaborativo es más lento que el robot industrial?
Mientras hay una persona al alcance, sí: la velocidad queda limitada para que un eventual contacto respete los límites de fuerza y presión. Por eso las tareas de ciclo corto y alto volumen suelen resolverse con un robot industrial en celda protegida.
¿Se puede usar un robot industrial sin cerramiento?
Es posible en proyectos que usan dispositivos de detección de presencia, como escáneres de seguridad, con monitoreo de velocidad y separación: el robot reduce la velocidad y se detiene a medida que la persona se acerca. La viabilidad depende de la evaluación de riesgos y de las distancias de seguridad.
¿Qué es una aplicación colaborativa según la ISO 10218?
Es el uso concreto de un robot en el que personas y robot ocupan el mismo espacio durante la tarea. La edición de 2025 de la ISO 10218 dejó de usar el término robot colaborativo porque la seguridad depende de la aplicación completa, no del brazo aislado.
Hable con BR Robotics
BR Robotics integra en Brasil los robots industriales QJAR, de 4 y 6 ejes, de la línea EVST, que incluye también robots colaborativos. La recomendación parte de su proceso, no del catálogo. Envíe la tarea, la pieza y el ciclo deseado. Hable con BR Robotics, vea la línea de robots o las fichas del fabricante.
Fuentes
- A3 (Association for Advancing Automation), Updated ISO 10218: Answers to Frequently Asked Questions
- ISO 10218-2:2025, Robotics: Safety requirements, Part 2: Industrial robot applications and robot cells
- ISO/TS 15066:2016, Robots and robotic devices: Collaborative robots
- NR-12, Seguridad en el Trabajo en Máquinas y Equipos, ítem 12.1.12 (en portugués)
- EVST Brasil, fichas técnicas de la línea QJAR