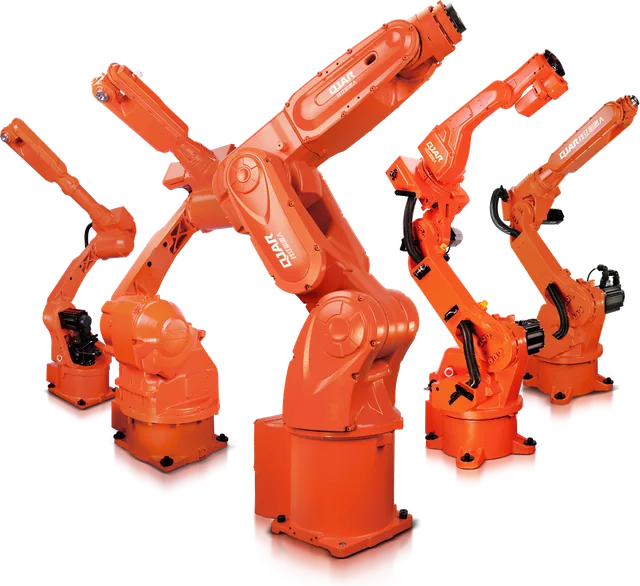
Um robô industrial é comprado pela ficha técnica e aprovado, ou reprovado, pelo processo. Dois braços com a mesma carga nominal podem dar resultados opostos na mesma célula, porque alcance, repetibilidade, número de eixos e massa mudam o que cabe no layout e o que o processo tolera.
Este guia explica o que a norma chama de robô industrial, quais tipos existem, como ler cada número da ficha técnica e quais perguntas precisam estar respondidas antes de pedir uma proposta. Os exemplos usam a linha QJAR, integrada no Brasil pela BR Robotics.
O que é um robô industrial
A definição usada no mundo todo vem da ISO 8373, a norma de vocabulário de robótica, e é a mesma adotada pela Federação Internacional de Robótica (IFR) nas estatísticas do setor: robô industrial é um manipulador multifuncional, reprogramável e controlado automaticamente, programável em três ou mais eixos, fixo ou montado sobre plataforma móvel, para uso em aplicações de automação em ambiente industrial.
Três termos dessa definição têm consequência prática:
- Reprogramável: os movimentos mudam por programa, sem alteração mecânica. É o que separa o robô de uma máquina dedicada.
- Multifuncional: o mesmo braço solda, paletiza ou manipula, trocando a ferramenta e o programa.
- Eixos: cada eixo é um movimento independente. O número de eixos define o que o punho consegue fazer com a ferramenta.
Há um ponto que a definição não mostra. Para a ISO 10218-1, o robô sozinho é uma máquina incompleta: quem executa o trabalho é a aplicação, isto é, o robô com ferramenta, peça, dispositivos e proteções. Por isso a escolha do modelo nunca fica separada do projeto da célula, que é o trabalho do integrador de robôs.
O mercado confirma o ritmo de adoção. Segundo a IFR, o estoque mundial de robôs em operação chegou a 5 milhões de unidades em 2025, com mais de 600 mil instalações naquele ano. No Brasil foram quase 4.300 robôs novos em 2025, alta de 38%, puxada pela indústria automotiva.
Tipos de robô industrial
A classificação por estrutura mecânica é a que orienta a escolha.
| Tipo | Estrutura | Onde rende mais |
|---|---|---|
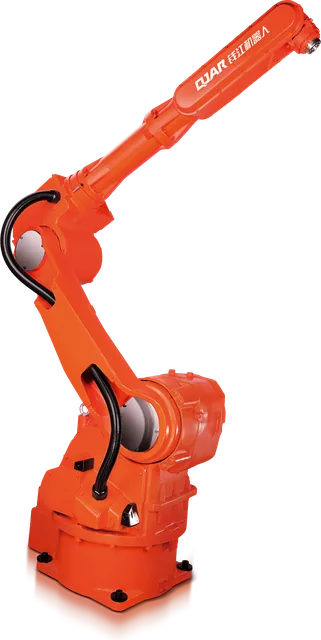
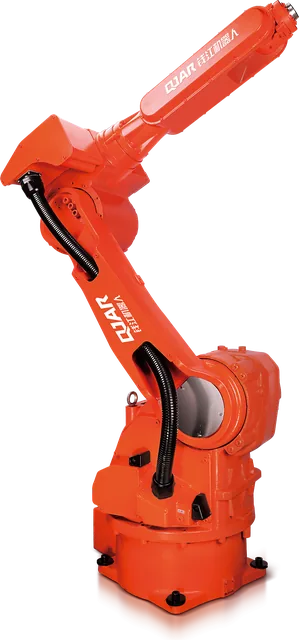
| Articulado de 6 eixos | Três ou mais juntas rotativas, com punho de três eixos | Solda, pintura, manipulação, alimentação de máquinas, montagem |
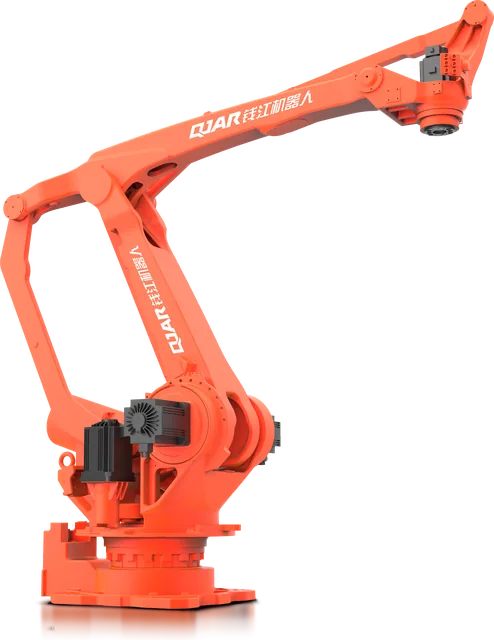
| Articulado de 4 eixos | Braço com flange mantido paralelo ao piso | Paletização e fim de linha |
| SCARA | Duas juntas rotativas paralelas, rígido na vertical | Montagem e pick and place de peças leves em um plano |
| Delta (paralelo) | Braços ligados em cadeia fechada a uma plataforma | Pick and place de alta cadência com peças leves |
| Cartesiano | Três eixos lineares perpendiculares | Pórticos e cursos longos em linha reta |
Robô colaborativo não é um tipo mecânico. É uma forma de aplicação, com regras próprias de segurança, tratada no comparativo entre robô colaborativo e robô industrial.
Como ler a ficha técnica: os cinco números
Carga no punho
É a massa que o robô movimenta na ponta, com desempenho garantido. A conta inclui tudo o que vai depois do flange: ferramenta, peça, cabos e mangueiras. Uma garra de 9 kg com uma peça de 14 kg soma 23 kg e já elimina um robô de 20 kg, mesmo que a peça sozinha coubesse.
A massa não é o único limite. Quanto mais longe do flange fica o centro de gravidade, maior o momento sobre os eixos do punho. Por isso cada modelo tem um diagrama de carga, e é ele que decide, não o número da capa do catálogo.
Alcance
É a distância máxima que o punho atinge a partir da base. O volume útil é menor que essa esfera: há uma região próxima à base que o braço não alcança e, nos extremos, o robô chega ao ponto mas sem liberdade para orientar a ferramenta. Uma tocha de solda precisa chegar à junta no ângulo certo, não apenas tocar a peça.
Alcance sobrando também custa. Um braço maior ocupa mais área, pesa mais e exige proteções mais distantes.
Número de eixos
Com 6 eixos o robô posiciona e orienta a ferramenta livremente, o que solda, pintura e manipulação com giro exigem. Com 4 eixos o flange permanece paralelo ao piso e a carga só gira em torno da vertical, que é exatamente o que empilhar caixas e sacos pede. Os critérios dessa aplicação estão no guia do robô paletizador.
Repetibilidade
É a dispersão do robô ao voltar várias vezes ao mesmo ponto programado, medida pelos critérios da ISO 9283. Não confunda com exatidão, que é a diferença entre o ponto comandado por coordenada e o ponto atingido.
Quando os pontos são ensinados na célula, o que vale é a repetibilidade. A exatidão passa a pesar quando o programa nasce fora da célula, em simulação, e precisa coincidir com o mundo real.
A faixa necessária vem do processo. Um cordão de solda robotizada em chapa fina pede décimos de milímetro ou menos. Uma caixa sobre o palete tolera meio milímetro com folga.
Massa do robô
Define a base, a fixação e a carga sobre o piso. Um modelo de 6 kg de carga pesa 170 kg. Um paletizador de 800 kg pesa 2.550 kg e precisa de fundação compatível com os esforços dinâmicos, não apenas com o peso parado.
A linha QJAR em números
A tabela mostra como esses cinco números se combinam em uma linha completa. Os valores são os publicados pelo fabricante e estão no site da EVST Brasil.
| Modelo | Aplicação principal | Carga (kg) | Alcance (mm) | Eixos | Repetibilidade (mm) | Massa (kg) |
|---|---|---|---|---|---|---|
| QJRH4-1A | Solda a arco | 4 | 1.410,5 | 6 | ±0,03 | 150 |
| QJR6-1400H | Solda a arco | 6 | 1.456 | 6 | ±0,08 | 150 |
| QJR6-2000H | Solda a arco | 6 | 2.014 | 6 | ±0,08 | 230 |
| QJR6-1 | Uso geral | 6 | 1.441 | 6 | ±0,03 | 170 |
| QJR10-2000 | Uso geral | 10 | 2.001 | 6 | ±0,05 | 275 |
| QJRB20-1600 | Uso geral | 20 | 1.668 | 6 | ±0,05 | 270 |
| QJR50-1 | Uso geral | 50 | 2.012,4 | 6 | ±0,07 | 580 |
| QJRB210-1 | Carga pesada | 210 | 2.688 | 6 | ±0,2 | 1.257 |
| QJRB15-1 | Paletização | 15 | 1.510 | 4 | ±0,05 | 160 |
| QJRB30-1 | Paletização | 30 | 1.820 | 4 | ±0,05 | 205 |
| QJRB180-1 | Paletização | 180 | 3.153,7 | 4 | ±0,5 | 1.400 |
| QJRB800-1 | Paletização | 800 | 3.159 | 4 | ±0,5 | 2.550 |
| QJRP10-1 | Pintura | 10 | 2.035 | 6 | ±0,5 | 370 |
| QJR6-2700P | Pintura | 6 | 2.701 | 6 | ±0,5 | 400 |
Três leituras que a tabela permite:
- A repetibilidade acompanha o processo. Os modelos de 4 a 6 kg para solda e manipulação fina trabalham entre ±0,03 e ±0,08 mm. Os paletizadores de 180 e 800 kg trabalham em ±0,5 mm, que é mais do que empilhar exige.
- A relação entre massa e carga cai nos robôs grandes. O QJR6-1 pesa cerca de 28 vezes a carga que movimenta. O QJRB800-1 pesa pouco mais de 3 vezes. Robôs de carga pesada são estruturas otimizadas para força, e a base precisa ser projetada para isso.
- Alcance e carga não crescem juntos. O QJR6-2700P leva 6 kg a 2.701 mm, porque pintura pede envelope grande com ferramenta leve. O QJR50-1 leva 50 kg a 2.012,4 mm.
Como escolher: seis perguntas antes da proposta
- Qual é o processo e que tolerância ele admite? Solda, paletização, pintura e alimentação de máquinas pedem famílias diferentes de robô.
- Quanto pesa o conjunto no punho e onde fica o centro de gravidade? A ferramenta entra na conta desde o primeiro dia.
- Quais pontos precisam ser alcançados, e com qual orientação? A resposta vem do modelo 3D da peça e do dispositivo, não de uma medida de trena.
- Qual é o tempo de ciclo alvo? O ciclo define se um robô basta e qual classe de carga mantém a aceleração necessária.
- Como é o ambiente? Respingo de solda, poeira, névoa de tinta e temperatura mudam proteção, cabeamento e certificações.
- Quem integra, quem documenta a segurança e quem dá suporte? A célula precisa atender à NR-12 e alguém responde tecnicamente por isso.
As respostas não saem de catálogo. Saem de um estudo feito com a peça real, e é esse trabalho que a BR Robotics faz ao indicar o modelo e o layout da célula.
Erros comuns na escolha
- Escolher pela carga nominal e esquecer a ferramenta e o braço de alavanca.
- Comprar alcance sobrando e pagar por isso em área, base e proteções.
- Exigir repetibilidade de solda em uma aplicação de paletização, ou o contrário.
- Tratar repetibilidade e exatidão como sinônimos ao planejar programação fora da célula.
- Comparar propostas pelo braço, quando o robô é apenas uma das linhas do investimento. O artigo sobre quanto custa um robô industrial mostra as outras.
Perguntas frequentes
O que é um robô industrial?
Pela ISO 8373, é um manipulador multifuncional, reprogramável e controlado automaticamente, programável em três ou mais eixos, fixo ou sobre plataforma móvel, usado em automação industrial. Na prática, é um braço cujos movimentos mudam por programa, sem alteração mecânica, e que muda de tarefa com a troca da ferramenta.
Qual a diferença entre um robô de 4 eixos e um de 6 eixos?
O robô de 6 eixos posiciona e orienta a ferramenta em qualquer ângulo, o que solda, pintura e manipulação complexa exigem. O de 4 eixos mantém o flange sempre paralelo ao piso e gira a carga em torno da vertical: é a configuração típica de paletização, com menos eixos para a mesma tarefa.
O que significa repetibilidade de ±0,03 mm?
Significa que, ao voltar várias vezes ao mesmo ponto programado, o robô chega dentro de uma faixa de 0,03 mm em torno da posição média. É o número que importa quando os pontos são ensinados na própria célula. O critério de medição é definido pela ISO 9283.
Como saber qual carga de robô eu preciso?
Some a massa da ferramenta, da peça e dos cabos presos ao punho, e confira a distância do centro de gravidade em relação ao flange. A carga nominal vale para uma condição específica de braço de alavanca. Por isso o dimensionamento é feito com o diagrama de carga do modelo, não só com o número do catálogo.
Quais são os tipos de robô industrial?
Pela estrutura mecânica, os principais são o articulado de 6 eixos, o articulado de 4 eixos para paletização, o SCARA, o delta e o cartesiano. O articulado de 6 eixos é o mais versátil e cobre solda, pintura e manipulação. Os demais rendem mais em tarefas específicas, como empilhar cargas ou fazer pick and place em alta cadência.
Fale com a BR Robotics
A BR Robotics integra no Brasil os robôs QJAR, da EVST, e tem sede em Caçapava (SP). Envie o processo, a peça e o ciclo desejado: a resposta vem com o modelo indicado e o layout da célula. Fale com a BR Robotics, veja a linha de robôs ou consulte as fichas do fabricante.
Fontes
- ISO 8373:2021, Robotics: Vocabulary
- IFR, definição e classificação de robôs industriais
- IFR, World Robotics 2026: estoque mundial de 5 milhões de robôs e dados do Brasil
- ISO 9283:1998, Manipulating industrial robots: Performance criteria and related test methods
- ISO 10218-1:2025, Robotics: Safety requirements, Part 1: Industrial robots
- EVST Brasil, fichas técnicas da linha QJAR