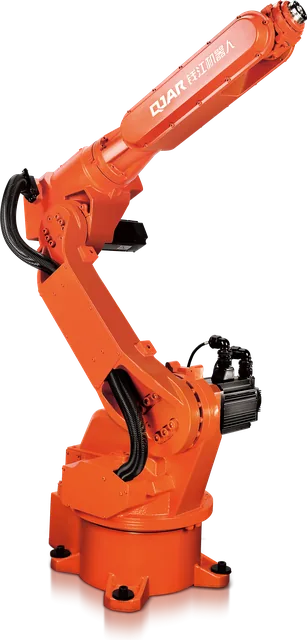
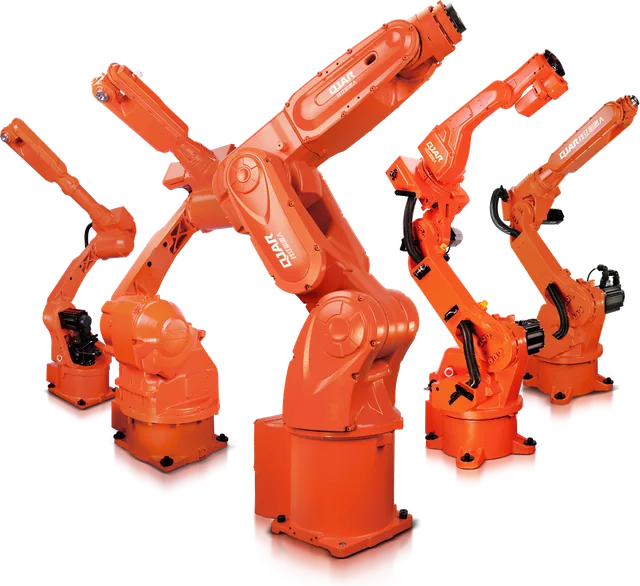
Die Frage lautet häufig: Was ist sicherer, der kollaborative Roboter oder der Industrieroboter? Die internationale Norm antwortet anders. Für sie gibt es keinen Roboter, der von Natur aus sicher oder unsicher ist. Es gibt eine Anwendung mit Werkzeug, Werkstück und Aufgabe, die als sicher ausgelegt und validiert wurde oder nicht.
Dieser Perspektivwechsel löst einen Großteil der Entscheidung. Dieser Artikel zeigt, was die Norm als kollaborativ bezeichnet, was sich in der Praxis zwischen den beiden Ansätzen ändert und welche fünf Fragen im Einzelfall entscheidend sind.
Was die Norm als kollaborativ bezeichnet
Die ISO 10218 ist die Sicherheitsnorm für Industrieroboter. Teil 1 behandelt den Roboter, Teil 2 die Anwendung und die Zelle. In der Ausgabe von 2025 sind die Begriffe kollaborativer Roboter und kollaborativer Betrieb entfallen. An ihre Stelle trat die kollaborative Anwendung, da laut A3, dem nordamerikanischen Verband, dessen Team die Arbeitsgruppe der Überarbeitung sekretarierte, nur der tatsächliche Einsatz des Roboters als kollaborativ ausgelegt, getestet und bestätigt werden kann.
Ein Großteil der Sicherheitsanforderungen für diese Anwendungen, die zuvor in der technischen Spezifikation ISO/TS 15066 zusammengefasst waren, wurde in Teil 2 der ISO 10218 aufgenommen, da die Kollaboration zwischen Mensch und Roboter von der Anwendung abhängt und nicht vom Roboter allein.
Die ISO/TS 15066 beschreibt vier Formen des kollaborativen Betriebs:
- Überwachte Sicherheitsstillstand. Der Roboter hält an und bleibt unter Überwachung stehen, solange sich die Person im gemeinsamen Raum befindet. In der Ausgabe 2025 der ISO 10218 wurde die Funktion in überwachten Stillstand umbenannt und wird auch außerhalb kollaborativer Anwendungen eingesetzt.
- Handführung. Die Person führt den Arm über ein eigenes Gerät mit den Händen.
- Geschwindigkeits- und Abstandsüberwachung. Sensoren überwachen den Abstand zwischen Person und Roboter. Der Roboter verlangsamt sich, wenn dieser Abstand geringer wird, und stoppt vor dem Kontakt.
- Begrenzung von Leistung und Kraft. Der Kontakt ist innerhalb von Kraft- und Druckgrenzen zulässig, die je nach Körperregion definiert sind.
Was der Markt als kollaborativen Roboter bezeichnet, ist in der Regel ein Arm, der für die vierte Form ausgelegt ist: leicht, mit abgerundeten Ecken und Kraftüberwachung.
Was sich in der Praxis ändert
| Kriterium | Industrieroboter in geschützter Zelle | Kollaborative Anwendung |
|---|---|---|
| Wie das Risiko reduziert wird | Person und Roboter durch Schutzvorrichtungen und Verriegelungen getrennt | Kraft- und Druckgrenzen, reduzierte Geschwindigkeit und Sensoren, wobei sich die Person im selben Raum befindet |
| Traglast und Reichweite | Von leichtem Werkzeug bis zu schwerer Last: 4 kg bis 800 kg und bis zu 3.159 mm in der QJAR-Linie | Leichte Lasten mit Armen geringerer Reichweite |
| Geschwindigkeit | Volle Geschwindigkeit während des gesamten Zyklus | Begrenzt, solange sich eine Person im Zugriffsbereich befindet |
| Platzbedarf | Arm plus geschützte Fläche | Geringer, wenn die Risikobeurteilung keine Abschließung erfordert |
| Typische Prozesse | Lichtbogenschweißen, Palettieren, Lackieren, Maschinenbeschickung | Unterstützte Montage, Inspektion, leichte Zuführung, Schrauben |
| Programmierung | Programmier-Terminal und Simulation außerhalb der Zelle | Terminal und manuelle Führung des Arms |
| Wechsel der Arbeitsstation | Feste Zelle, ausgelegt für den Prozess | Einfacher, mit neuer Risikobeurteilung bei jedem Wechsel |
Keine Spalte ist in allem besser. Jede löst eine bestimmte Art von Aufgabe.
Wann der Industrieroboter die Wahl ist
- Hohe Traglast. Eine Greifer für Palettierung mit Säcken oder eine Punktschweißzange summieren sich auf Dutzende Kilogramm am Handgelenk.
- Kurzer Zyklus und hohes Volumen. Der Gewinn ergibt sich aus voller Geschwindigkeit über zwei oder drei Schichten.
- Von Natur aus gefährlicher Prozess. Lichtbogen, Farbnebel, heißes Werkstück und scharfe Kante erfordern Trennung, unabhängig vom Arm. Dies ist der Fall beim robotergestützten Schweißen.
- Feine Wiederholgenauigkeit mit großer Reichweite. In der QJAR-Linie arbeiten die Modelle für Schweißen und Handhabung zwischen ±0,03 mm und ±0,08 mm, mit bis zu 2.014 mm Reichweite.
Die Zahlen jedes Modells finden sich im Leitfaden zum Industrieroboter.
Wann kollaborative Anwendungen sinnvoll sind
- Die Person muss vor Ort sein. Montage, bei der der Bediener ein Bauteil positioniert, während der Roboter ein anderes hält oder verschraubt.
- Leichte Teile und Werkzeuge ohne scharfe Kanten. Die Kraftbegrenzung schützt nur dann, wenn auch das Werkzeug berührungssicher ist.
- Raum ohne Platz für Schutzeinrichtungen. Arbeitsplätze in bestehenden Linien, zwischen zwei Maschinen.
- Kleine Losgrößen mit häufigem Wechsel. Manuelle Führung beschleunigt die Einweisung von Punkten.
- Moderne Taktzeit. Die Zykluszeit verträgt die begrenzte Geschwindigkeit.
Der Mittelweg: Industrieroboter mit Präsenzerkennung
Zwischen der geschlossenen Zelle und der kollaborativen Berührungsanwendung existiert eine Zwischenlösung. Ein Industrieroboter arbeitet mit voller Geschwindigkeit, solange der Bereich frei ist. Sicherheitsscanner überwachen die Annäherung: In einer ersten Zone reduziert der Roboter die Geschwindigkeit, in der folgenden Zone stoppt er und bleibt im überwachten Stillstand stehen. Wenn die Person den Bereich verlässt, wird der Zyklus fortgesetzt.
Dies ist die Anwendung des Geschwindigkeits- und Abstandsüberwachens auf einen Industrieroboterarm. Er eignet sich gut für Beladestationen, in denen der Bediener nur wenige Male pro Stunde eingreift. Die Abstände hängen von der Stoppzeit des Roboters ab, wie dies bei Lichtschranken der Fall ist, und werden berechnet.
Drei typische Situationen
- Schweißen einer Stahlkonstruktion. Der Prozess umfasst Lichtbogen, Spritzer und Rauch. Die Brennerdüse und das heiße Werkstück erfordern eine Trennung, unabhängig vom Arm. Die Lösung ist der Industrieroboter in einer geschützten Zelle, wobei die Beladung mit Werkstücken von außen erfolgt.
- Montage mit visueller Kontrolle. Der Bediener setzt ein Bauteil ein, der Roboter führt einen wiederholenden Anzug durch und präsentiert das Werkstück zur Inspektion. Mensch und Roboter wechseln sich mehrmals pro Minute am selben Punkt ab, mit leichtem Werkzeug und ohne scharfe Kanten. Dies ist das Gebiet der kollaborativen Anwendung.
- Beschickung einer Maschine. Der Roboter arbeitet fast die ganze Zeit allein, und der Bediener greift zeitweise ein, um Teile nachzulegen. Ein Industrieroboter mit Präsenzerkennung hält die volle Geschwindigkeit aufrecht, wenn der Bereich frei ist, und stoppt, sobald jemand eintritt.
Sicherheit: Beide unterliegen der NR-12
In Brasilien betrachtet Abschnitt 12.1.12 der NR-12 robotische Systeme als konform, die der ISO 10218-1, der ISO 10218-2 und der ISO/TS 15066 entsprechen. Alle drei Normen sind im selben Abschnitt enthalten. Es gibt keinen weniger strengen Weg für den kollaborativen Betrieb.
Drei häufige Irrtümer:
- "Kollaborativ bedeutet Verzicht auf Risikobeurteilung." Das stimmt nicht. Die Risikobeurteilung berücksichtigt Roboter, Werkzeug, Werkstück und Aufgabe.
- "Industrieroboter erfordert rundum Schutzzaun." Die Norm verlangt Sicherheitssysteme in Gefahrenzonen, die feste Schutzeinrichtungen, bewegliche Schutzeinrichtungen und Erkennungsgeräte kombinieren können.
- "Ohne Zaun keine Dokumentation." Die kollaborative Anwendung erfordert die Validierung der Kraft- und Druckgrenzen, was Ingenieursarbeit und Messungen umfasst.
Die Abschnitte der Norm finden Sie in NR-12 in Robotorzellen.
Kosten: Vergleichen Sie die Zelle, nicht den Arm
Die kollaborative Anwendung kann die Ausgaben für physische Schutzvorrichtungen senken. Die industrielle Zelle liefert mehr Teile pro Stunde. Entscheidend sind die Stückkosten über mehrere Jahre hinweg, unter Berücksichtigung der tatsächlichen Schichtzeiten der Fabrik.
Die Struktur der Kalkulation mit den zehn Investitionsblöcken und der Payback-Berechnung finden Sie in was ein Industrieroboter kostet.
Wie man in fünf Fragen entscheidet
- Erfordert die Aufgabe eine Person im selben Raum während des Zyklus? Wenn nicht, ist die räumliche Trennung der produktivere Weg.
- Wie hoch ist die Gesamtlast am Handgelenk einschließlich Werkzeug? Die Antwort kann eine der Optionen ausschließen.
- Welche Zykluszeit ist erforderlich? Vergleichen Sie diese mit der zulässigen Geschwindigkeit bei Anwesenheit einer Person.
- Ist der Prozess oder das Teil an sich gefährlich? Hitze, Lichtbogen, Farbe, scharfe Kanten und Masse bestimmen den erforderlichen Schutz.
- Wie häufig wechselt die Aufgabe das Produkt oder den Ort? Häufige Wechsel begünstigen Lösungen, die einfacher umzurüsten sind.
Beim Palettieren beispielsweise führen die Antworten auf diese fünf Fragen meist zum Industrieroboter, wenn Last und Taktzahl hoch sind, und lassen Spielraum für die kollaborative Alternative bei leichten Kartons und niedriger Taktzahl. Die Kriterien finden sich im Leitfaden für den Palettierroboter.
Häufige Fragen
Was ist der Unterschied zwischen einem Cobot und einem Industrieroboter?
Der Industrieroboter arbeitet in voller Geschwindigkeit innerhalb eines geschützten Bereichs, getrennt von Personen. Bei der kollaborativen Anwendung teilen sich Mensch und Roboter den Raum, wobei das Risiko durch Begrenzungen für Kraft, Druck und Geschwindigkeit reduziert wird. Der praktische Unterschied zeigt sich bei Traglast, Zykluszeit und Art des Schutzes.
Benötigt ein Cobot keinen Schutzzaun?
Nicht immer. Die Entscheidung ergibt sich aus der Risikobewertung der gesamten Anwendung: Roboter, Werkzeug, Werkstück und Aufgabe. Ein schneidendes Werkzeug, ein schweres Teil oder ein Prozess mit Hitze können Schutzvorrichtungen erfordern, selbst wenn der Arm für die Kollaboration ausgelegt ist.
Ist ein Cobot langsamer als ein Industrieroboter?
Solange sich eine Person in Reichweite befindet, ja: Die Geschwindigkeit ist begrenzt, damit ein eventueller Kontakt die Grenzwerte für Kraft und Druck einhält. Daher werden Aufgaben mit kurzen Zykluszeiten und hohem Volumen oft mit einem Industrieroboter in einer geschützten Zelle gelöst.
Kann ich einen Industrieroboter ohne Schutzzaun einsetzen?
Dies ist in Projekten möglich, die Anwesenheitserkennungsgeräte wie Sicherheitsscanner mit Überwachung der Geschwindigkeit und des Sicherheitsabstands nutzen: Der Roboter reduziert seine Geschwindigkeit und hält an, wenn sich eine Person nähert. Die Machbarkeit hängt von der Risikobeurteilung und den Sicherheitsabständen ab.
Was ist eine kollaborative Anwendung gemäß ISO 10218?
Es handelt sich um den konkreten Einsatz eines Roboters, bei dem Menschen und Roboter während der Aufgabe denselben Raum teilen. Die Ausgabe 2025 der ISO 10218 hat den Begriff „kollaborativer Roboter“ nicht mehr verwendet, da die Sicherheit von der gesamten Anwendung abhängt und nicht vom isolierten Arm.
Sprechen Sie mit BR Robotics
BR Robotics integriert in Brasilien die QJAR-Industrieroboter der EVST-Linie, die sowohl 4- als auch 6-Achsen-Roboter sowie kollaborative Roboter umfasst. Die Empfehlung geht von Ihrem Prozess aus, nicht vom Katalog. Senden Sie uns die Aufgabe, das Werkstück und den gewünschten Zyklus. Sprechen Sie mit BR Robotics, sehen Sie sich die Roboterlinie oder die Datenblätter des Herstellers an.
Quellen
- A3 (Association for Advancing Automation), Aktualisierte ISO 10218: Antworten auf häufig gestellte Fragen
- ISO 10218-2:2025, Robotik: Sicherheitsanforderungen, Teil 2: Industrieroboter-Anwendungen und Roboterzellen
- ISO/TS 15066:2016, Roboter und robotische Geräte: Kollaborative Roboter
- NR-12, Arbeitssicherheit bei Maschinen und Anlagen, Punkt 12.1.12
- EVST Brasil, technische Datenblätter der QJAR-Linie