よくある質問は次のようなものです。協働ロボットと産業用ロボットのどちらが安全ですか?国際規格は別の観点で回答しています。同規格によれば、本質的に安全なロボットも危険なロボットも存在しません。重要なのは、ツール、ワークピース、タスクを含む特定のアプリケーションであり、それが安全に設計・検証されているかどうかです。
この視点の転換により、選定の大部分の問題が解決されます。本記事では、規格が「協働」と呼ぶもの、2つのアプローチの実務上の違い、そして各ケースの判断を決定づける5つの質問について解説します。
規格が「協働」と呼ぶもの
ISO 10218は産業用ロボットの安全規格です。第1部はロボット本体、第2部はアプリケーションおよびセルに関する規定です。2025年版では、「協働ロボット」および「協働動作」という用語が削除されました。代わりに「協働アプリケーション」という用語が導入されました。これは、改訂作業部の事務局を務めた北米の業界団体A3の言葉によると、ロボットの実際の使用のみが、協働として設計、テスト、確認できるためです。
これらのアプリケーションに対する安全要求事項の大部分は、以前は技術仕様書ISO/TS 15066にまとめられていましたが、ISO 10218の第2部に組み込まれました。人とロボットの協働は、ロボット単体ではなく、アプリケーションに依存するためです。
ISO/TS 15066は、4種類の協働動作モードを記述しています。
- 安全監視停止。 人が共有空間にいる間、ロボットは停止し、監視下で停止状態を維持します。ISO 10218の2025年版では、この機能は「監視停止」と名称変更され、協働アプリケーション以外でも使用されています。
- 手動ガイド。 人は専用のデバイスを用いて、手でアームを誘導します。
- 速度および分離距離の監視。 センサーが人とロボットの間の距離を追跡します。人が近づくとロボットは減速し、接触前に停止します。
- 力およびトルクの制限。 身体部位ごとに定義された力と圧力の限界内であれば、接触が許容されます。
市場で「協働ロボット」と呼ばれるものは、一般的に4番目のモード向けに設計されたアームです。軽量で、角が丸く、力監視機能を備えています。
実務上の変化
| 基準 | 保護セル内の産業用ロボット | コラボレーションアプリケーション |
|---|---|---|
| リスク低減の方法 | 防護柵とインターロックにより人とロボットを分離 | 力および圧力の制限、減速制御、センサーを使用し、人が同一空間に存在 |
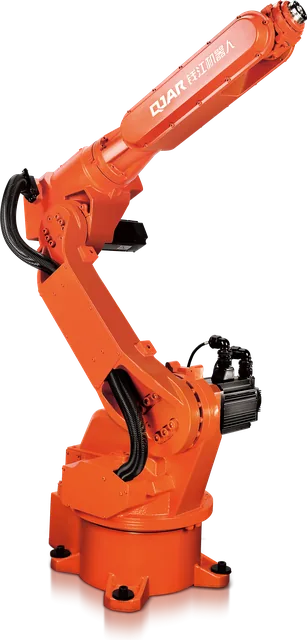
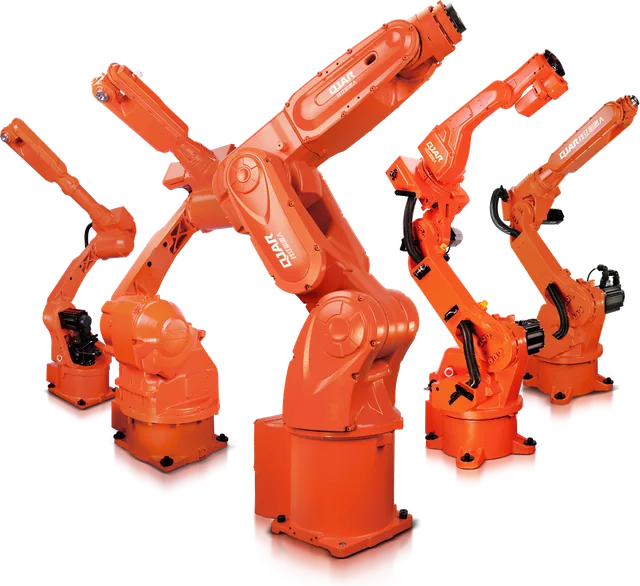
| 可搬質量とリーチ | 軽量ツールから重量物まで:QJARシリーズでは4 kgから800 kg、最大3,159 mmのリーチ | 軽量な負荷に対応し、より短いアーム長 |
| 速度 | サイクル全体を通じて全速度運転 | 人が届く範囲にいる間は速度を制限 |
| 占有面積 | アーム本体に加え、保護区域が必要 | リスクアセスメントの結果、囲い込みが不要であればよりコンパクト |
| 典型的な工程 | アーク溶接、パレタイジング、塗装、機械へのワーク供給 | 組立支援、検査、軽量の部品供給、ネジ締め |
| プログラミング | セル外のプログラミング端末およびシミュレーション環境 | プログラミング端末およびアームの手動ガイド操作 |
| ポスト変更 | プロセス向けに設計された固定セル | 変更ごとに新たなリスクアセスメントを実施することで、より簡便に対応可能 |
いずれの選択肢も万能ではありません。それぞれが特定のタスクタイプに対応します。
産業用ロボットが最適な選択となる場合
- 高可搬質量。 パレタイジング用のガントリやスポット溶接用のピンセットは、手首部分で数十キログラムの負荷を加えます。
- 短サイクルかつ大量生産。 2交代または3交代制での全速度運転による効率向上が見込めます。
- 本質的に危険な工程。 アーク放電、塗料ミスト、高温ワーク、鋭利なエッジなど、アームの種類に関係なく分離対策が必要です。これはロボティクス溶接に該当します。
- 大リーチにおける高精度な再現性。 QJARシリーズでは、溶接およびハンドリングモデルが±0.03 mmから±0.08 mmの精度で動作し、最大2,014 mmのリーチを実現します。
各モデルの詳細数値については、産業用ロボットのガイドをご参照ください。
コラボレーション用途が意味を持つ場合
- 作業者の立ち会いが必要である。 作業者が部品を位置決めし、ロボットが別の部品を保持またはネジ締めする組立工程。
- 軽量で縁のない部品および工具。 力制限は、工具自体も接触に対して安全な場合にのみ保護機能として有効となる。
- 防護柵を設置するスペースがない場所。 既存ライン内の2台の機械間のステーションなど。
- 頻繁な段取り替えを行う小ロット生産。 手動教示によりポイント教示を迅速化できる。
- 中程度のサイクルタイム。 制限された速度でも対応可能なサイクル時間であること。
中間的な解決策:存在検知機能を備えた産業用ロボット
閉鎖型セルと接触型コラボレーション用途の間には、中間的なソリューションが存在します。産業用ロボットは、エリアが空き状態であれば全速度で稼働します。セーフティスキャナーが接近を検知し、第1ゾーンではロボットの速度を低下させ、次のゾーンでは停止させて監視付き停止状態を維持します。人が離れると、サイクルが再開されます。
これは、産業用アームに適用される速度・分離監視です。作業者が数時間に一度しか進入しない積降ろしステーションに適しています。停止距離は光カーテンの場合と同様にロボットの停止時間に依存し、計算によって求められます。
3つの典型的な状況
- 鋼構造の溶接。 プロセスにはアーク、スパッタ、ヒュームが発生する。トーチとワークピースは高温になるため、ロボットの種類を問わず隔離が必要である。解決策は、保護セル内の産業用ロボットであり、ワークピースの投入・搬出は外部から行う。
- 目視確認付き組立。 オペレーターが部品を嵌合し、ロボットが反復的な締め付け作業を行い、検査のためにワークピースを提示する。人とロボットが軽量のエッジのないツールを用いて、1分間に複数回同じポイントで交互に作業を行う。これは協働アプリケーションの領域である。
- 機械への供給(ローディング)。 ロボットはほぼ全時間単独で動作し、オペレーターは時折部品補給のために介入する。存在検知機能を備えた産業用ロボットは、エリアが空いている間はフルスピードで稼働し、人が進入すると停止する。
安全性:両方ともNR-12の対象となる
ブラジルでは、NR-12の項目12.1.12により、ISO 10218-1、ISO 10218-2、およびISO/TS 15066に準拠するロボティクスシステムは適合とみなされる。これら3つの規格は同一の項目に記載されている。協働ロボットに対してより緩い基準が存在するわけではない。
よくある3つの誤解:
- 「協働ロボットはリスクアセスメントが不要。」 不要ではない。リスクアセスメントでは、ロボット、ツール、ワークピース、タスクを検討対象とする。
- 「産業用ロボットは全周にフェンスが必要。」 規格は危険ゾーンにおける安全システムを要求しており、固定防護、移動式防護、検知デバイスの組み合わせが可能である。
- 「フェンスがなければ文書化も不要。」 協働アプリケーションでは、力と圧力の限界値の検証が必要であり、これはエンジニアリングと計測の仕事である。
規格の各項目についてはロボット化セルにおけるNR-12を参照。
費用:アームではなくセルを比較する
協働アプリケーションは、物理的な防護柵のコストを削減できる可能性があります。産業用ロボットセルは、時間あたりの生産個数がより多くなります。最終的な判断基準となるのは、工場の実際のシフト体制を踏まえた、長期的な1個あたりコストです。
投資の10項目からなる構成要素とペイバック期間の計算方法については、産業用ロボットの費用をご参照ください。
5つの質問で意思決定を行う
- 作業中にサイクル内での人の同空間での立ち入りが必須か? 必要でない場合、分離配置の方が生産性が高い選択肢となります。
- ツールを含めた手首部の総負荷重量はいくらか? この回答により、出力オプションの一つが除外される可能性があります。
- 必要なサイクルタイムはいくらか? 人が存在する場合に許容される速度と比較してください。
- プロセスやワークピース自体に危険性があるか? 熱、アーク、塗料、鋭利なエッジ、質量などが防護要件を決定します。
- 製品や設置場所の変更頻度はどの程度か? 変更頻度が高い場合は、再設定が容易なソリューションが有利になります。
例えばパレタイジングにおいて、負荷重量と稼働率が高い場合は、これらの5つの回答は通常、産業用ロボットを指し示します。一方で、軽量なケースや低稼働率の場合は、協働ロボットという代替案を検討する余地が生まれます。詳細な選定基準は、パレタイジングロボットのガイドに記載されています。
よくある質問
協働ロボットと産業用ロボットの相違点は何ですか?
産業用ロボットは人から隔離された保護区域内で全速度で作動します。一方、協働適用では人とロボットが空間を共有し、力・圧力・速度の制限によりリスクを低減します。実用上の違いは、可搬質量、サイクルタイム、および保護方式の種類に現れます。
協働ロボットには安全柵が必要ないのですか?
必ずしもそうとは限りません。判断は、ロボット、ツール、ワークピース、タスクを含むアプリケーション全体のリスクアセスメントに基づいて行われます。切断工具、重量物、または熱を伴うプロセスの場合、協働用に設計されたアームであっても保護装置が必要となることがあります。
協働ロボットは産業用ロボットより遅いのですか?
人が届く範囲にいる間は、その通りです。万一の接触時に力と圧力の限界値を満たすよう速度が制限されるためです。そのため、短いサイクルタイムと高生産量が求められるタスクは、通常、保護セル内の産業用ロボットで解決されます。
産業用ロボットを安全柵なしで使用することは可能ですか?
セキュリティスキャナーなどの存在検知デバイスを使用し、速度監視と分離距離による制御を行う設計であれば可能です。この場合、作業者が接近するとロボットの速度が低下し、停止します。実現の可否は、リスクアセスメントおよび安全距離の評価に依存します。
ISO 10218における協働アプリケーションとは何ですか?
作業中に人とロボットが同一空間を共有する、ロボットの具体的な用途を指します。ISO 10218の2025年版では、「協働ロボット」という用語の使用が廃止されました。これは、安全性が単独のアームではなく、アプリケーション全体によって決定されるためです。
BR Robotics へのご相談
BR Robotics は、ブラジルにおいて QJAR の産業用ロボット(4軸および6軸)と、協働ロボットも含まれる EVST シリーズを統合しています。推奨はカタログではなく、お客様の工程に基づいて行われます。作業内容、ワークピース、希望するサイクルタイムをお送りください。BR Robotics に連絡する、ロボットラインを見る、またはメーカーの仕様書を見る。
参考資料
- A3 (Association for Advancing Automation), Updated ISO 10218: Answers to Frequently Asked Questions
- ISO 10218-2:2025, Robotics: Safety requirements, Part 2: Industrial robot applications and robot cells
- ISO/TS 15066:2016, Robots and robotic devices: Collaborative robots
- NR-12, 機械・設備の労働安全, 項目 12.1.12
- EVST Brasil, QJAR シリーズの技術仕様書