عادةً ما يصل السؤال على هذا النحو: أيهما أكثر أمانًا، الروبوت التعاوني أم الصناعي؟ تجيب المعيار الدولية بطريقة مختلفة. فبالنسبة لها، لا يوجد روبوت آمن أو غير آمن بطبيعته. بل يوجد تطبيق، بأدواته وقطع العمل والمهمة، تم تصميمه والتحقق من كونه آمنًا أو لم يتم ذلك.
تحل هذه النقطة في المنظور جزءًا كبيرًا من عملية الاختيار. يوضح هذا المقال ما يعنيه المعيار بكلمة "تعاوني"، وما يتغير عمليًا بين النهجين، وخمسة أسئلة تحسم كل حالة.
ما الذي يعنيه المعيار بكلمة "تعاوني"
يعتبر ISO 10218 معيار السلامة للروبوتات الصناعية. يتناول الجزء 1 الروبوت نفسه، بينما يتناول الجزء 2 التطبيق والخلايا الإنتاجية. وفي إصدار عام 2025، اختفى مصطلحا "الروبوت التعاوني" و"التشغيل التعاوني". وحل محلهما مصطلح "التطبيق التعاوني"، لأنه، بحسب كلمات A3، وهي الرابطة الأمريكية التي أشرفت فريقها على مجموعة عمل المراجعة، يمكن فقط للاستخدام الفعلي للروبوت أن يُصمم ويُختبر ويُؤكد عليه كتعاوني.
تم دمج معظم متطلبات السلامة الخاصة بهذه التطبيقات، والتي كانت مجمعة سابقًا في المواصفة الفنية ISO/TS 15066، ضمن الجزء 2 من ISO 10218، لأن التعاون بين الإنسان والروبوت يعتمد على التطبيق وليس على الروبوت وحده.
تصف ISO/TS 15066 أربع طرق للتشغيل التعاوني:
- الإيقاف الآمن المراقَب. يتوقف الروبوت ويبقى متوقفًا، تحت المراقبة، طالما كان الشخص داخل المساحة المشتركة. في إصدار عام 2025 من ISO 10218، أصبحت الوظيفة تسمى "الإيقاف المراقَب" وتُستخدم أيضًا خارج التطبيقات التعاونية.
- الدليل اليدوي. يقود الشخص الذراع بيديه، عبر جهاز مخصص لذلك.
- مراقبة السرعة والفصل. تتابع المستشعرات المسافة بين الشخص والروبوت. يخفف الروبوت سرعته عندما يقترب الشخص ويتوقف قبل حدوث التلامس.
- تقييد القدرة والقوة. يُسمح بالتلامس، ضمن حدود للقوة والضغط محددة حسب منطقة الجسم.
ما يسميه السوق بالروبوت التعاوني هو، بشكل عام، ذراع مصممة للطريقة الرابعة: خفيفة الوزن، بزوايا دائرية ومراقبة للقوة.
ما الذي يتغير عمليًا
| المعيار | الروبوت الصناعي في خلية محمية | التطبيق التعاوني |
|---|---|---|
| كيفية تقليل المخاطر | فصل الشخص والروبوت بواسطة حواجز وأقفال تبادلية | حدود القوة والضغط، وسرعة منخفضة، ومستشعرات، مع وجود الشخص في نفس المساحة |
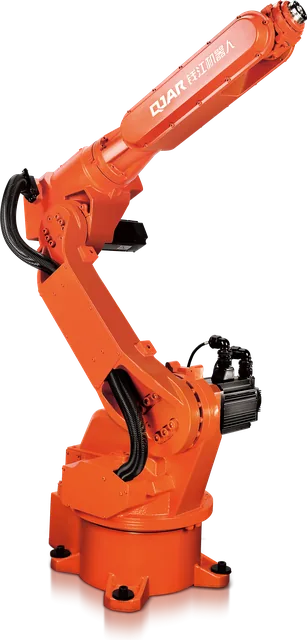
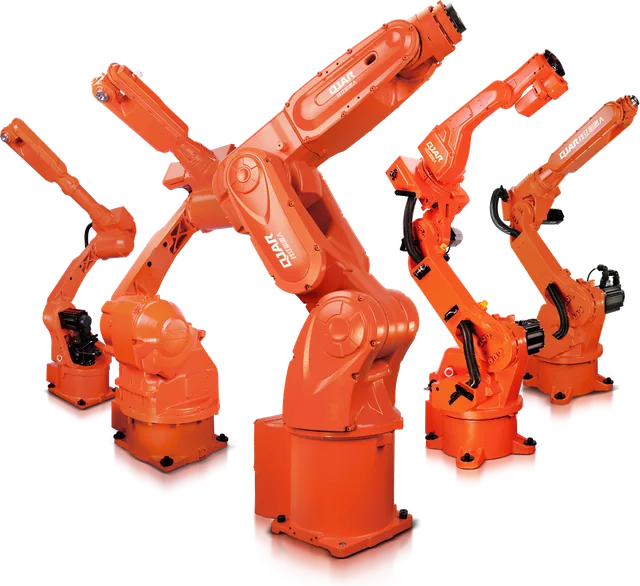
| الحمولة والمدى | من الأدوات الخفيفة إلى الحمولات الثقيلة: 4 kg إلى 800 kg وحتى 3,159 mm في خط QJAR | حمولات خفيفة، بأذرع ذات مدى أصغر |
| السرعة | كاملة طوال الدورة | محدودة طالما يوجد شخص ضمن المدى |
| المنطقة المشغولة | الذراع بالإضافة إلى المنطقة المحمية | أصغر، عندما لا تتطلب تقييم المخاطر إغلاقًا |
| العمليات النموذجية | اللحام بالقوس الكهربائي، البالتة (التكديس على المنصات)، الطلاء، تغذية الآلات | التجميع بمساعدة الإنسان، الفحص، التغذية الخفيفة، ربط البراغي |
| البرمجة | طرفية برمجة ومحاكاة خارج الخلية | الطرفية والتوجيه اليدوي للذراع |
| تغيير محطة العمل | خلية ثابتة، مصممة للعملية | أبسط، مع إجراء تقييم جديد للمخاطر عند كل تغيير |
لا تتفوق أي عمود في كل شيء. يحل كل منها نوعًا معينًا من المهام.
متى يكون الروبوت الصناعي هو الخيار الأمثل
- حمولة عالية. تجمع بين ملقط البالتة للأكياب أو كماشة لحام النقطة عشرات الكيلوغرامات عند المعصم.
- دورة قصيرة وحجم إنتاج مرتفع. يأتي الربح من السرعة الكاملة لدوريتين أو ثلاث دوريات عمل.
- عملية خطيرة بطبيعتها. القوس الكهربائي، رذاذ الطلاء، القطعة الساخنة والحافة الحادة تتطلب الفصل، بغض النظر عن نوع الذراع. وهذا هو حال اللحام بالروبوت.
- قابلية تكرار دقيقة بمدى كبير. في خط QJAR، تعمل نماذج اللحام والمناولة ضمن ±0.03 mm و±0.08 mm، بمدى يصل إلى 2,014 mm.
توجد أرقام كل نموذج في دليل الروبوت الصناعي.
متى يكون التطبيق التعاوني منطقياً
- يجب أن يكون الشخص حاضراً هناك. تجميع يضع فيه المشغل مكوّناً بينما يمسك الروبوت أو يربط برغي آخر.
- قطع وأدوات خفيفة، بدون حواف حادة. حد القوة لا يوفر الحماية إلا إذا كانت الأداة آمنة أيضاً عند التلامس.
- مساحة بدون مجال للحواجز الواقية. محطات في خطوط قائمة، بين آلتين.
- دفعة صغيرة مع تبديل متكرر. القيادة اليدوية تسرع تعليم النقاط.
- إيقاع معتدل. زمن الدورة يتحمل السرعة المحدودة.
الحل الوسط: روبوت صناعي مع كشف الوجود
بين الخلية المغلقة والتطبيق التعاوني بالتلامس يوجد حل وسيط. يعمل روبوت صناعي بسرعة كاملة طالما المنطقة خالية. تتابع الماسحات الضوئية للأمان الاقتراب: في منطقة أولى يخفف الروبوت سرعته، وفي المنطقة التالية يتوقف ويبقى في حالة توقف مراقب. عندما يغادر الشخص، تستأنف الدورة.
هذا هو تطبيق مراقبة السرعة والمسافة على ذراع صناعي. وهو مناسب لمحطات التحميل التي يدخل فيها المشغل مرات قليلة في الساعة. تعتمد المسافات على زمن توقف الروبوت، كما يحدث مع الستائر الضوئية، وتُستنتج من الحسابات.
ثلاث حالات نموذجية
- لحام هيكل فولاذي. تتضمن العملية القوس الكهربائي والرذاذ والأبخرة. تتطلب المشعل والقطعة الساخنة فصلاً، بغض النظر عن نوع الذراع. الحل هو الروبوت الصناعي داخل خلية محمية، مع تحميل القطع من الخارج.
- التجميع مع الفحص البصري. يقوم المشغل بتثبيت مكوّن، بينما يطبق الروبوت ربطاً متكرراً ويعرض القطعة للفحص. يتناوب الإنسان والروبوت في نفس النقطة عدة مرات في الدقيقة، باستخدام أداة خفيفة وبدون حواف حادة. هذا هو نطاق التطبيق التعاوني.
- تغذية آلة. يعمل الروبوت بمفرده معظم الوقت، ويدخل المشغل من حين لآخر لإعادة تعبئة القطع. يحافظ روبوت صناعي مزود بكشف الحضور على السرعة الكاملة عندما تكون المنطقة خالية، ويتوقف عندما يدخل شخص ما.
السلامة: كلاهما يخضعان للمعيار NR-12
في البرازيل، يعتبر البند 12.1.12 من المعيار NR-12 الأنظمة الروبوتية التي تلتزم بالمعايير ISO 10218-1 وISO 10218-2 وISO/TS 15066 متوافقة. توجد المعايير الثلاثة في نفس البند. لا يوجد مسار أخف للتعاون.
ثلاثة أخطاء شائعة:
- "التعاون يعفي من تقييم المخاطر." لا يعفي. يأخذ التقييم في الاعتبار الروبوت والأداة والقطعة والمهمة.
- "الروبوت الصناعي يتطلب سياجاً محيطاً كاملاً." يتطلب المعيار أنظمة سلامة في مناطق الخطر، والتي يمكن أن تجمع بين الحماية الثابتة والحماية المتحركة وأجهزة الكشف.
- "بدون سياج، لا توجد وثائق." يتطلب التطبيق التعاوني التحقق من حدود القوة والضغط، وهو عمل هندسي وعملي قياس.
توجد بنود المعيار في NR-12 في الخلية الروبوتية.
التكلفة: قارن الخلية، لا الذراع
يمكن للتطبيق التعاوني أن يقلل من الإنفاق على الحماية المادية. توفر الخلية الصناعية عددًا أكبر من القطع في الساعة. ما يحسم القرار هو تكلفة القطعة الواحدة على مدى السنوات، مع مراعاة الورديات الفعلية للمصنع.
توجد هيكلية الحساب، بما فيها كتل الاستثمار العشر وحساب فترة الاسترداد، في تكلفة الروبوت الصناعي.
كيفية اتخاذ القرار عبر خمسة أسئلة
- هل تتطلب المهمة وجود شخص في نفس المساحة أثناء الدورة؟ إذا لم تكن مطلوبة، فإن الفصل هو المسار الأكثر إنتاجية.
- ما هي الحمولة الكلية عند المعصم، بما فيها الأداة؟ قد تستبعد الإجابة إحدى خيارات الخروج.
- ما هو زمن الدورة المطلوب؟ قارنه بالسرعة المسموح بها عند وجود شخص حاضر.
- هل العملية أو القطعة خطرة بذاتها؟ الحرارة، والقوس الكهربائي، والطلاء، والحافة، والكتلة تحدد مستوى الحماية.
- كم تتغير المهمة بشكل متكرر من حيث المنتج أو الموقع؟ التغيير المتكرر يفضل الحلول الأسهل في إعادة التشكيل.
على سبيل المثال، في عمليات الرصف (الباليتيزيشن)، تميل الإجابات الخمس عادةً نحو الروبوت الصناعي عندما تكون الحمولة ومعدل الإنتاج مرتفعين، وتفسح المجال للبديل التعاوني في الصناديق الخفيفة ومعدلات الإنتاج المنخفضة. توجد المعايير في دليل روبوت الرصف.
الأسئلة الشائعة
ما الفرق بين الروبوت التعاوني والروبوت الصناعي؟
يعمل الروبوت الصناعي بسرعة كاملة داخل منطقة محمية ومفصولة عن البشر. في التطبيق التعاوني، يتشارك الإنسان والروبوت المساحة، ويتم تقليل المخاطر عبر حدود القوة والضغط والسرعة. يظهر الفرق العملي في الحمولة وزمن الدورة ونوع الحماية.
هل يغني الروبوت التعاوني عن السياج الواقي؟
ليس دائمًا. يعتمد القرار على تقييم مخاطر التطبيق الكامل: الروبوت والأداة والقطعة والمهمة. قد تتطلب الأدوات القاطعة أو القطع الثقيلة أو العمليات الحرارية حماية حتى لو كان الذراع مصممًا للتعاون.
هل الروبوت التعاوني أبطأ من الروبوت الصناعي؟
نعم، طالما يوجد شخص ضمن نطاق الوصول؛ حيث يتم تحديد السرعة لضمان احترام حدود القوة والضغط عند أي تلامس محتمل. لذلك غالبًا ما تُحل مهام الدورة القصيرة والحجم العالي باستخدام روبوت صناعي في خلية محمية.
هل يمكن استخدام روبوت صناعي بدون سياج حماية؟
هذا ممكن في المشاريع التي تستخدم أجهزة كشف الوجود، مثل الماسحات الضوئية للأمان، مع مراقبة السرعة والفصل: حيث يقلل الروبوت سرعته ويتوقف كلما اقترب الشخص. تعتمد الجدوى على تقييم المخاطر ومسافات الأمان.
ما هو التطبيق التعاوني وفقاً لـ ISO 10218؟
هو الاستخدام الفعلي لروبوت حيث يشغل الأشخاص والروبوت نفس المساحة أثناء تنفيذ المهمة. توقفت نسخة عام 2025 من ISO 10218 عن استخدام مصطلح "الروبوت التعاوني" لأن السلامة تعتمد على التطبيق الكامل وليس على الذراع المعزول فقط.
تحدث إلى BR Robotics
تدمج شركة BR Robotics في البرازيل الروبوتات الصناعية QJAR، ذات 4 و6 محاور، من خط EVST، الذي يشمل أيضاً روبوتات تعاونية. ينطلق التوصية من عملية الإنتاج الخاصة بك، وليس من الكتالوج. أرسل المهمة، والقطعة، والدورة المطلوبة. تواصل مع BR Robotics، أو اطّلع على خط الروبوتات أو نشرات الشركة المصنعة.
المصادر
- A3 (Association for Advancing Automation)، أسئلة وأجوبة محدثة حول ISO 10218: إجابات على الأسئلة المتكررة
- ISO 10218-2:2025، الروبوتات: متطلبات السلامة، الجزء 2: تطبيقات الروبوتات الصناعية وخلايا الروبوتات
- ISO/TS 15066:2016، الروبوتات والأجهزة الروبوتية: الروبوتات التعاونية
- NR-12، السلامة في العمل بالآلات والمعدات، البند 12.1.12
- EVST Brasil، النشرات الفنية لخط QJAR