Eine Linie, die 8 Säcke à 25 kg pro Minute ausliefert, bringt 12 Tonnen pro Stunde in die Hände derer, die palettieren. Die Gesetzgebung geht mit dieser Belastung sorgfältig um: Die CLT legt ein maximales Gewicht von 60 kg fest, das ein Arbeitnehmer allein bewegen darf, und die NR-17 verbietet das nicht gelegentliche Heben von Lasten, die die Gesundheit beeinträchtigen, wenn der Griff mehr als 60 cm vom Körper entfernt ist. Die NIOSH-Hebeformel, eine internationale Referenz für Ergonomie, geht von einer Konstante für die Last von 23 kg aus, die nur unter idealen Bedingungen vollständig gilt und mit horizontaler Entfernung, Höhe, vertikalem Weg, Verdrehung, Frequenz und Qualität des Griffs abnimmt.
Derselbe Abschnitt der NR-17 listet als erste Maßnahme zur Verhütung bei manuellem Transport von Lasten die Einführung technischer Hilfsmittel auf. Der Palettierroboter ist das umfassendste davon. Dieser Leitfaden zeigt, wie er dimensioniert wird.
Was ist robotergestützte Palettierung?
Palettierung ist die Montage einer Einheitlast: Kisten, Säcke, Ballen oder Eimer, die in stabilen Schichten auf der Palette gestapelt sind, bereit für Transport und Lagerung. Bei der robotergestützten Palettierung nimmt ein Industrieroboter das Produkt am Linienausgang auf und setzt es gemäß dem programmierten Muster ab.
Die typische Zelle umfasst einen Einlauftransporteur, einen Roboter mit Greifer, eine oder zwei Palettenpositionen, Schutzvorrichtungen sowie je nach Projekt automatische Zuführung leerer Paletten und Trennblätter.
Warum der Palettierroboter 4 Achsen hat
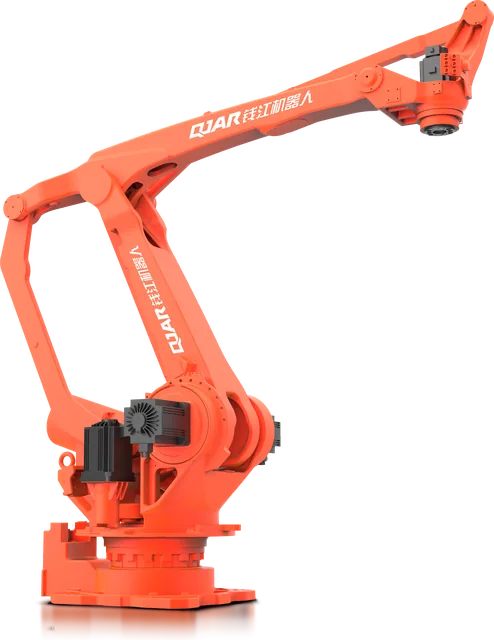
Das Stapeln erfordert das Positionieren der Last in drei Dimensionen und das Drehen um die vertikale Achse. Ein Neigen ist nicht erforderlich. Der 4-Achsen-Palettierroboter nutzt dies aus: Seine Struktur hält den Flansch stets parallel zum Boden, und die vierte Achse dreht den Greifer.
Mit weniger bewegten Achsen wird der Arm für die Aufgabe einfacher und direkter. Ein 6-Achsen-Roboter kommt zum Einsatz, wenn das Produkt geneigt oder neu ausgerichtet werden muss, was jedoch die Ausnahme ist. Der Unterschied zwischen den beiden Familien wird im Leitfaden für Industrieroboter erläutert.
Die drei Zahlen, die den Roboter dimensionieren
Traglast: Produkt plus Greifer
Die Traglast im Datenblatt umfasst alles hinter dem Flansch. Der Greifer wird mit einbezogen und kann je nach Produkt so viel wiegen wie dieses selbst.
| Fall (Beispielwerte) | Produkt pro Aufnahme | Greifer | Handgelenktraglast | Passendes Modell der Linie |
|---|---|---|---|---|
| Kiste von 5 kg, eine pro Aufnahme | 5 kg | 4 kg | 9 kg | QJRB15-1 (15 kg) |
| Kiste von 12 kg, eine pro Aufnahme | 12 kg | 8 kg | 20 kg | QJRB30-1 (30 kg) |
| Sack von 25 kg, zwei pro Aufnahme | 50 kg | 30 kg | 80 kg | QJRB180-1 (180 kg) |
| Lage aus 12 Kisten à 20 kg | 240 kg | 150 kg | 390 kg | QJRB800-1 (800 kg) |
Die Entscheidung, ob ein oder mehrere Produkte pro Zyklus gegriffen werden, ändert die Roboterklasse: Zwei Kisten à 12 kg mit demselben 8-kg-Greifer ergeben zusammen 32 kg und überschreiten damit bereits das 30-kg-Modell. Daher werden Traglast und Zyklus gemeinsam definiert.
Reichweite: von der entferntesten Palette bis zur Stapelspitze
Der Roboter muss in der hintersten Ecke der ersten Lage und am höchsten Punkt der letzten Lage ablegen. Die brasilianische Standardpalette, die PBR, hat gemäß der Spezifikation der ABRAS eine Größe von 1.000 mm x 1.200 mm bei einer Höhe von 129 mm. Hinzu kommen die Endhöhe der Ladung, die Position des Aufnahmepunkts und, wenn zwei Palettenpositionen vorhanden sind, der Abstand zwischen ihnen.
Ein Roboter, der zwei Palettenpositionen bedient, arbeitet während des Wechsels ununterbrochen weiter: Während eine volle Palette herausgefahren wird, bleibt er bei der anderen aktiv. Diese Anforderung erfordert eine größere Reichweite.
Zykluszeit: Die Linie gibt den Takt vor
Die Anzahl der Zyklen pro Minute ergibt sich aus der Linie, nicht aus dem Katalog:
- Produkte pro Minute am Linienausgang;
- geteilt durch die Anzahl der Produkte pro Greifvorgang;
- gleich der Anzahl der Zyklen pro Minute, die der Roboter erfüllen muss.
Eine Linie mit 12 Kartons pro Minute und einem Doppelgreifer erfordert 6 Zyklen pro Minute. Ob der Roboter dieses Tempo einhält, hängt von der Entfernung zwischen Aufnahme- und Ablagepunkt, der Gesamtlast und dem Palettenmuster ab. Diese Überprüfung erfolgt vor dem Kauf in einer Simulation mit dem realen Layout.
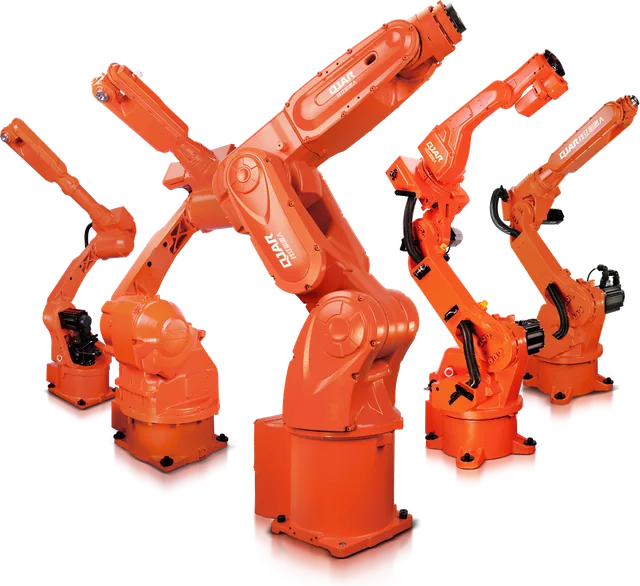
Die QJAR-Palettierlinie
| Modell | Traglast (kg) | Reichweite (mm) | Achsen | Wiederholgenauigkeit (mm) | Masse (kg) |
|---|---|---|---|---|---|
| QJRB15-1 | 15 | 1.510 | 4 | ±0,05 | 160 |
| QJRB30-1 | 30 | 1.820 | 4 | ±0,05 | 205 |
| QJRB180-1 | 180 | 3.153,7 | 4 | ±0,5 | 1.400 |
| QJRB800-1 | 800 | 3.159 | 4 | ±0,5 | 2.550 |
Die ersten beiden Modelle sind kompakt und für Kisten sowie leichte Verpackungen in Zellen mit geringer Fläche ausgelegt. Der QJRB180-1 kombiniert 180 kg mit mehr als 3 m Reichweite, was die Handhabung von Säcken mit Mehrfachgreiftechnik ermöglicht und je nach Layout zwei Palettenpositionen erlaubt. Der QJRB800-1 transportiert 800 kg auf eine Distanz von 3.159 mm, geeignet für ganze Lagen oder schwere Einzellasten.
Die Masse des Roboters ist ebenfalls Teil der Projektplanung. Ein Roboterarm mit einer Masse von 1.400 kg oder 2.550 kg überträgt im Betrieb Kräfte auf die Basis, und das Fundament wird entsprechend dimensioniert.
Greifer: Die Komponente, die das Projekt am stärksten beeinflusst
Der Roboter wird nach dem Greifer ausgewählt, nicht umgekehrt.
| Greifertyp | Typisches Produkt | Bemerkung |
|---|---|---|
| Vakuum | Kisten mit flacher, geschlossener Oberseite | Leicht und schnell; abhängig von der Qualität der Kiste |
| Finger oder Gabel | Säcke | Trägt von unten; erfordert einen Rollenförderer beim Greifen |
| Seitliche Klemme | Kisten, Ballen und Kästen | Klemmt seitlich; beachten Sie die Festigkeit der Verpackung |
| Kombiniert | Produkt, leere Palette und Trennblatt | Ein Werkzeug für drei Funktionen, mit höherer Masse |
Die Masse des Greifers reduziert die Nutzlast, und seine Größe bestimmt, was zwischen den Stapeln Platz findet. In vielen Projekten ist es das Design des Greifers, das den Mehrfachgriff ermöglicht oder verhindert, der den Zyklus abschließt.
Muster und Laststabilität
Das Muster jeder Lage, das Schichtmuster, bestimmt die Stabilität der Ladung und die Ausnutzung der Palette. Abwechselnde Lagen mit versetzten Fugen sichern den Stapel. Trennblätter helfen bei rutschigen Produkten.
Das Schichtmuster bestimmt auch die Arbeit des Roboters: wie viele verschiedene Orientierungen pro Lage, wie viel Drehung pro Zyklus und welcher Abstand zwischen den Produkten beim Ablegen besteht. Ein Muster, das gut für den Transport ist, aber schlecht für den Zyklus, ist ein Problem, das frühzeitig auftritt, wenn das Projekt simuliert wird.
Layout und Sicherheit der Zelle
Die Palettierzelle hat zwei Grenzen, die Personen und Ausrüstungen überqueren: den Produktzuführpunkt und den Palettenabfuhrpunkt. Die NR-12 verlangt, dass Gefahrenzonen mit Sicherheitssystemen ausgestattet sind, gekennzeichnet durch feste Schutzvorrichtungen, bewegliche Schutzvorrichtungen und verriegelte Sicherheitseinrichtungen.
Am Palettenabfuhrpunkt wird häufig eine Lichtschranke mit Muting eingesetzt, also die automatische und vorübergehende Deaktivierung der Sicherheitsfunktion, während die Palette passiert, gemäß der Definition in der Norm selbst. Die Position der Lichtschranke ist nicht frei wählbar: Anhang I der NR-12 übernimmt die Berechnung des Mindestabstands aus der ISO 13855, die von der Stillstandszeit des Systems abhängt.
Die vollständigen Anforderungen finden sich in NR-12 in robotisierten Zellen. Für leichte Aufgaben mit Personen in der Nähe gibt es die kollaborative Alternative, verglichen in kollaborativer Roboter oder Industrieroboter.
Wann der Roboter die Wahl ist
- Mehr als ein Produkt oder Format. Ein Wechsel des Palettiermusters bedeutet einen Wechsel des Programms.
- Kurze Fläche am Linienende. Die Zelle beansprucht kaum mehr Platz als die Reichweite des Arms.
- Zwei nahe beieinander liegende Linien. Ein Roboter kann beide bedienen, jede mit ihrer eigenen Palette.
- Wechselnde Lasten. Eine kombinierte Greifzange und unterschiedliche Programme absorbieren neue Verpackungen ohne Maschinenaustausch.
Daten für das Angebot
- Produkt: Abmessungen, Masse und Art der Verpackung.
- Taktzeit der Linie in Produkten pro Minute und Anzahl der Schichten.
- Verwendete Palette und Endhöhe der Ladung.
- Aktuelles oder gewünschtes Palettiermuster sowie Einsatz von Trennblättern.
- Layout am Linienende einschließlich der Fördererhöhe.
- Wie die volle Palette abtransportiert wird: Palettentransportgerät, Gabelstapler oder Förderer.
- Wie viele verschiedene Produkte über dieselbe Linie laufen.
Mit diesen Daten kann die Amortisationsrechnung anhand der Werkszahlen durchgeführt werden, wobei die Struktur von was kostet ein Industrieroboter befolgt wird. Der Roboterintegrator leitet das Projekt von Anfang bis Ende.
Häufige Fragen
Was ist ein Palettierroboter?
Es handelt sich um einen Industrieroboter, in der Regel mit 4 Achsen, der Produkte am Ende der Linie aufnimmt und sie gemäß einem Schichtmuster auf die Palette stapelt. Er arbeitet mit einem produktspezifischen Greifer innerhalb einer Zelle, die einen Produkteinlauf, eine Palettenposition und Schutzvorrichtungen umfasst.
Wie viele Kilogramm bewegt ein Palettierroboter?
Das hängt von der Klasse ab. In der QJAR-Linie gibt es Palettierer mit 15, 30, 180 und 800 kg Nutzlast am Handgelenk. Diese Last schließt den Greifer ein: Ein Produkt von 25 kg zusammen mit einem Greifer von 30 kg beansprucht 55 kg der Roboterkapazität.
Warum hat ein Palettierroboter 4 Achsen?
Weil das Stapeln erfordert, die Last im Raum zu positionieren und um die Vertikalachse zu drehen, wobei sie stets waagerecht gehalten wird. Der 4-Achsen-Arm hält den Flansch konstruktionsbedingt parallel zum Boden, mit weniger bewegten Achsen als ein 6-Achsen-Roboter für dieselbe Aufgabe.
Wie viele Paletten pro Minute palettisiert ein Roboter?
Die Berechnung geht von der Linie aus: Produkte pro Minute geteilt durch die Anzahl der Produkte pro Greifvorgang ergeben die Zyklen pro Minute, die der Roboter erfüllen muss. Ob er dies erfüllt, hängt von der Entfernung zwischen Greif- und Ablagepunkt, der Last und dem Palettenmuster ab, was in einer Simulation bestätigt wird.
Benötigt die Palettierzelle einen Schutz?
Ja. Gemäß NR-12 müssen Gefahrenzonen mit Sicherheitssystemen ausgestattet sein, die durch feste Schutzeinrichtungen, bewegliche Schutzeinrichtungen und verriegelte Sicherheitseinrichtungen gekennzeichnet sind. Am Palettenausgang ist der Einsatz einer Lichtschranke üblich, deren Mindestabstand sich nach der Berechnung im Anhang I der Norm richtet, basierend auf ISO 13855.
Sprechen Sie mit BR Robotics
BR Robotics dimensioniert und integriert Palettierzellen mit QJAR-Robotern von 15 kg bis 800 kg. Senden Sie das Produkt, die Taktzeit und das Layout: Die Antwort enthält den empfohlenen Modelltyp, das Zelllayout und das Angebot. Sprechen Sie mit BR Robotics, sehen Sie sich die Roboterlinie oder die Datenblätter der Palettierlinie an.
Quellen
- CLT, Decreto-Lei nº 5.452/1943, Art. 198 (Planalto)
- NR-17, Ergonomie, Kapitel 17.5 (Ministério do Trabalho e Emprego)
- NIOSH, Revised NIOSH Lifting Equation (CDC)
- CCOHS (kanadische Regierung), NIOSH Lifting Equation: Berechnung des empfohlenen Gewichtslimits
- ABRAS, Technische Spezifikation der Palette PBR-I
- NR-12, Arbeitssicherheit an Maschinen und Anlagen, Punkt 12.5 und Anhang I
- ISO 13855:2024, Safety of machinery: Positioning of safeguards with respect to the approach of the human body
- EVST Brasil, technische Datenblätter der QJAR-Reihe