La domanda arriva spesso così: qual è più sicuro, il robot collaborativo o quello industriale? La norma internazionale risponde in modo diverso. Per essa, non esiste un robot sicuro o insicuro per natura. Esiste un'applicazione, con utensile, pezzo e attività, che è stata progettata e validata come sicura oppure no.
Questo cambio di prospettiva risolve gran parte della scelta. Questo articolo mostra ciò che la norma definisce collaborativo, cosa cambia in pratica tra i due approcci e cinque domande che decidono ogni caso.
Cosa la norma definisce collaborativo
La ISO 10218 è la norma di sicurezza per i robot industriali. La parte 1 riguarda il robot e la parte 2 riguarda l'applicazione e la cella. Nell'edizione del 2025, i termini robot collaborativo e operazione collaborativa hanno smesso di comparire. Al loro posto è entrato applicazione collaborativa, perché, nelle parole della A3, l'associazione nordamericana il cui team ha segretariato il gruppo di lavoro della revisione, solo l'uso reale del robot può essere progettato, testato e confermato come collaborativo.
La maggior parte dei requisiti di sicurezza per queste applicazioni, prima riuniti nella specifica tecnica ISO/TS 15066, è stata incorporata nella parte 2 della ISO 10218, perché la collaborazione tra persona e robot dipende dall'applicazione, e non dal robot da solo.
La ISO/TS 15066 descrive quattro modalità di operazione collaborativa:
- Arresto monitorato di sicurezza. Il robot si ferma e rimane fermo, sotto monitoraggio, mentre la persona è nello spazio condiviso. Nell'edizione 2025 della ISO 10218 la funzione ha assunto il nome di arresto monitorato ed è utilizzata anche al di fuori delle applicazioni collaborative.
- Guida manuale. La persona conduce il braccio con le mani, tramite un dispositivo dedicato.
- Monitoraggio della velocità e della separazione. I sensori monitorano la distanza tra persona e robot. Il robot rallenta quando questa si avvicina e si ferma prima del contatto.
- Limitazione della potenza e della forza. Il contatto è ammesso, entro limiti di forza e pressione definiti per regione corporea.
Ciò che il mercato chiama robot collaborativo è, in generale, un braccio progettato per la quarta modalità: leggero, con spigoli arrotondati e monitoraggio della forza.
Cosa cambia in pratica
| Criterio | Robot industriale in cella protetta | Applicazione collaborativa |
|---|---|---|
| Come viene ridotto il rischio | Persona e robot separati da protezioni e interblocchi | Limiti di forza e pressione, velocità ridotta e sensori, con la persona nello stesso spazio |
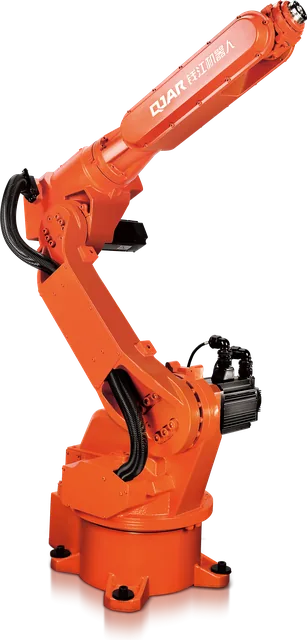
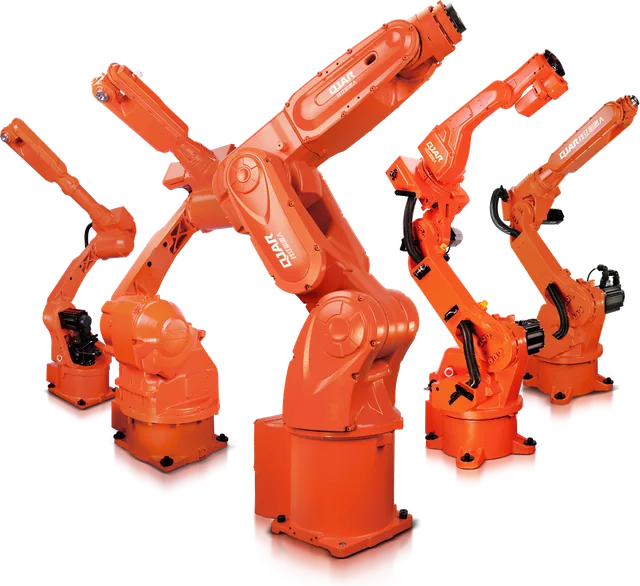
| Carico e raggio d'azione | Dall'utensile leggero al carico pesante: 4 kg a 800 kg e fino a 3.159 mm nella linea QJAR | Carichi leggeri, con bracci di minore raggio d'azione |
| Velocità | Piena durante tutto il ciclo | Limitata quando c'è una persona nel raggio d'azione |
| Area occupata | Braccio più l'area protetta | Minore, quando la valutazione dei rischi non richiede la chiusura |
| Processi tipici | Saldatura ad arco, pallettizzazione, verniciatura, alimentazione macchine | Montaggio assistito, ispezione, rifornimento leggero, avvitatura |
| Programmazione | Terminale di programmazione e simulazione fuori dalla cella | Terminale e guida manuale del braccio |
| Cambio postazione | Cella fissa, progettata per il processo | Più semplice, con nuova valutazione dei rischi a ogni cambio |
Nessuna colonna è migliore in tutto. Ognuna risolve un tipo di attività.
Quando il robot industriale è la scelta
- Carico elevato. Una pinza di pallettizzazione con sacchi o una pinza per saldatura a punti sommano decine di chili sul polso.
- Ciclo breve e volume elevato. Il vantaggio deriva dalla velocità piena su due o tre turni.
- Processo pericoloso per natura. Arco elettrico, nebbia di vernice, pezzo caldo e spigolo vivo richiedono la separazione, qualunque sia il braccio. È il caso della saldatura robotizzata.
- Ripetibilità fine con grande raggio d'azione. Nella linea QJAR, i modelli per saldatura e manipolazione lavorano tra ±0,03 mm e ±0,08 mm, con fino a 2.014 mm di raggio d'azione.
I numeri di ogni modello sono presenti nella guida del robot industriale.
Quando l'applicazione collaborativa ha senso
- La persona deve essere presente. Assemblaggio in cui l'operatore posiziona un componente mentre il robot ne tiene o avvita un altro.
- Pezzi e utensili leggeri, senza spigoli vivi. Il limite di forza protegge solo se anche l'utensile è sicuro al contatto.
- Spazio senza area per le protezioni. Postazioni su linee esistenti, tra due macchine.
- Lotti piccoli con cambio frequente. La conduzione manuale accelera l'insegnamento dei punti.
- Cadenza moderata. Il tempo ciclo consente la velocità limitata.
La via di mezzo: robot industriale con rilevamento di presenza
Tra la cella chiusa e l'applicazione collaborativa a contatto esiste una soluzione intermedia. Un robot industriale lavora a piena velocità mentre l'area è libera. Scanner di sicurezza monitorano l'avvicinamento: in una prima zona il robot riduce la velocità, nella zona successiva si ferma e rimane in arresto monitorato. Quando la persona esce, il ciclo riprende.
Si tratta del monitoraggio della velocità e della separazione applicato a un braccio industriale. È adatto alle stazioni di carico in cui l'operatore entra poche volte all'ora. Le distanze dipendono dal tempo di arresto del robot, come avviene con le barriere fotoelettriche, e sono calcolate.
Tre situazioni tipiche
- Saldatura di una struttura in acciaio. Il processo comporta arco, schizzi e fumi. La torcia e il pezzo caldo richiedono separazione, qualunque sia il braccio. La soluzione è il robot industriale in cella protetta, con il carico dei pezzi effettuato dall'esterno.
- Assemblaggio con controllo visivo. L'operatore inserisce un componente, il robot applica una serratura ripetitiva e presenta il pezzo per l'ispezione. Persona e robot si alternano nello stesso punto più volte al minuto, con utensile leggero e senza spigoli vivi. È il terreno dell'applicazione collaborativa.
- Alimentazione di una macchina. Il robot lavora da solo quasi tutto il tempo, e l'operatore entra di tanto in tanto per rifornire i pezzi. Un robot industriale con rilevamento di presenza mantiene la velocità piena con l'area libera e si ferma quando qualcuno entra.
Sicurezza: entrambi passano dalla NR-12
In Brasile, il punto 12.1.12 della NR-12 considera conformi i sistemi robotici che rispettano la ISO 10218-1, la ISO 10218-2 e la ISO/TS 15066. Le tre norme sono indicate nello stesso punto. Non esiste un percorso più leggero per il collaborativo.
Tre errori frequenti:
- "Il collaborativo dispensa dalla valutazione dei rischi." Non dispensa. La valutazione considera robot, utensile, pezzo e compito.
- "Il robot industriale richiede una recinzione su tutta la circonferenza." La norma richiede sistemi di sicurezza nelle zone di pericolo, che possono combinare protezioni fisse, protezioni mobili e dispositivi di rilevamento.
- "Senza recinzione, non c'è documentazione." L'applicazione collaborativa richiede la validazione dei limiti di forza e pressione, il che è lavoro di ingegneria e di misurazione.
I punti della norma sono in NR-12 in cella robotizzata.
Costo: confrontate la cella, non il braccio
L'applicazione collaborativa può ridurre la spesa per le protezioni fisiche. La cella industriale consegna più pezzi all'ora. Ciò che decide è il costo per pezzo nel corso degli anni, con i turni reali della fabbrica.
La struttura del calcolo, con i dieci blocchi dell'investimento e il calcolo del payback, si trova in quanto costa un robot industriale.
Come decidere in cinque domande
- Il compito richiede una persona nello stesso spazio durante il ciclo? Se non lo richiede, la separazione è la strada più produttiva.
- Qual è il carico totale al polso, con l'utensile? La risposta può eliminare una delle opzioni di uscita.
- Qual è il tempo di ciclo necessario? Confrontatelo con la velocità consentita quando c'è una persona presente.
- Il processo o il pezzo sono pericolosi di per sé? Calore, arco, vernice, spigolo e massa definiscono la protezione.
- Con quale frequenza il compito cambia prodotto o luogo? Un cambio frequente favorisce soluzioni più semplici da riconfigurare.
Nella pallettizzazione, ad esempio, le cinque risposte puntano solitamente verso il robot industriale quando il carico e la cadenza sono elevati, e lasciano spazio all'alternativa collaborativa per scatole leggere e bassa cadenza. I criteri sono nella guida del robot pallettizzatore.
Domande frequenti
Qual è la differenza tra robot collaborativo e robot industriale?
Il robot industriale lavora a piena velocità all'interno di un'area protetta, separato dalle persone. Nell'applicazione collaborativa, persona e robot condividono lo spazio, e il rischio è ridotto tramite limiti di forza, pressione e velocità. La differenza pratica emerge in termini di carico, tempo di ciclo e tipo di protezione.
Il robot collaborativo elimina la necessità di recinzioni di protezione?
Non sempre. La decisione deriva dalla valutazione dei rischi dell'intera applicazione: robot, utensile, pezzo e attività. Un utensile da taglio, un pezzo pesante o un processo con calore possono richiedere protezioni anche con un braccio progettato per la collaborazione.
Il robot collaborativo è più lento del robot industriale?
Finché una persona è a portata di mano, sì: la velocità viene limitata affinché un eventuale contatto rispetti i limiti di forza e pressione. Per questo motivo, le attività a ciclo breve e ad alto volume vengono spesso risolte con un robot industriale in cella protetta.
È possibile utilizzare un robot industriale senza recinzione?
È possibile in progetti che utilizzano dispositivi di rilevamento della presenza, come scanner di sicurezza, con monitoraggio della velocità e separazione: il robot riduce la velocità e si ferma man mano che la persona si avvicina. La fattibilità dipende dalla valutazione dei rischi e dalle distanze di sicurezza.
Che cos'è un'applicazione collaborativa secondo la ISO 10218?
È l'utilizzo concreto di un robot in cui persone e robot occupano lo stesso spazio durante l'attività. L'edizione del 2025 della ISO 10218 ha smesso di usare il termine robot collaborativo perché la sicurezza dipende dall'applicazione completa, non dal braccio isolato.
Parla con BR Robotics
BR Robotics integra in Brasile i robot industriali QJAR, a 4 e 6 assi, della linea EVST, che include anche robot collaborativi. La raccomandazione parte dal vostro processo, non dal catalogo. Inviate il compito, il pezzo e il ciclo desiderato. Contattate BR Robotics, vedete la linea di robot o le schede del produttore.
Fonti
- A3 (Association for Advancing Automation), Updated ISO 10218: Answers to Frequently Asked Questions
- ISO 10218-2:2025, Robotics: Safety requirements, Part 2: Industrial robot applications and robot cells
- ISO/TS 15066:2016, Robots and robotic devices: Collaborative robots
- NR-12, Segurança no Trabalho em Máquinas e Equipamentos, item 12.1.12
- EVST Brasil, schede tecniche della linea QJAR