问题通常是这样提出的:协作机器人和工业机器人哪个更安全?国际标准对此给出了不同的回答。在标准看来,不存在天生安全或不安全的机器人。存在的是经过或未经验证、被设计为安全的应用场景,包括工具、工件和任务。
这种视角的转变解决了大部分选型难题。本文展示了标准中定义的“协作”概念,两种方法在实际操作中的差异,以及决定每个案例的五个关键问题。
标准中定义的“协作”
ISO 10218是工业机器人安全标准。第1部分涉及机器人本体,第2部分涉及应用和工作单元。在2025年版中,“协作机器人”和“协作操作”这两个术语不再出现。取而代之的是“协作应用”,因为正如A3(负责该修订工作组秘书处的北美协会)所言,只有机器人的实际使用才能被设计、测试并确认为协作型。
此前汇总在技术规范ISO/TS 15066中的大部分此类应用的安全要求,已被纳入ISO 10218的第2部分,因为人与机器人之间的协作取决于应用场景,而非仅取决于机器人本身。
ISO/TS 15066描述了四种协作操作形式:
- 安全监控停止。 当人员处于共享空间时,机器人停止并保持静止状态,同时受到监控。在ISO 10218的2025年版中,该功能更名为“监控停止”,并且也用于非协作应用中。
- 手动引导。 人员通过专用装置用手引导机械臂运动。
- 速度和分离监控。 传感器跟踪人与机器人之间的距离。当距离接近时,机器人减速并在接触前停止。
- 功率和力限制。 允许发生接触,但力和压力必须在按身体部位定义的限值范围内。
市场上所谓的协作机器人,通常是指专为第四种形式设计的机械臂:重量轻、边角圆润且具备力监控功能。
实际变化
| 标准 | 防护单元中的工业机器人 | 协作应用 |
|---|---|---|
| 风险降低方式 | 人员与机器人通过防护装置和互锁系统隔离 | 力与压力限制、速度降低及传感器,人员处于同一空间 |
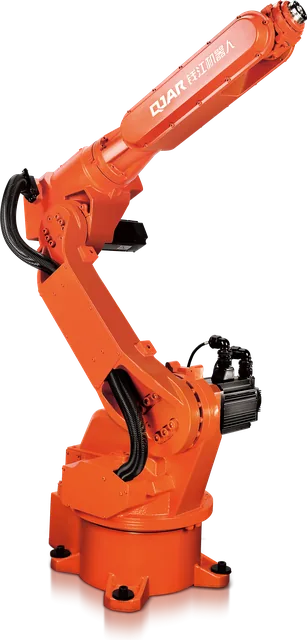
| 负载与臂展 | 从轻型工具到重载:4 kg 至 800 kg,QJAR 系列最大可达 3,159 mm | 轻负载,配备较短臂展的机械臂 |
| 速度 | 整个周期内全速运行 | 当人员在可及范围内时速度受限 |
| 占用面积 | 机械臂加上防护区域 | 较小,当风险评估允许无需封闭时 |
| 典型工艺 | 弧焊、码垛、喷涂、机床上下料 | 辅助装配、检测、轻量供料、拧螺丝 |
| 编程 | 在单元外使用编程终端和仿真软件 | 使用终端并手动引导机械臂 |
| 工位变更 | 固定单元,专为特定工艺设计 | 更简单,每次变更需重新进行风险评估 |
没有哪一列在所有方面都更优。每一类各自解决特定类型的任务。
何时选择工业机器人
- 高负载。 用于搬运袋装物料的码垛夹爪或点焊钳,在手腕处合计重达数十公斤。
- 短周期和高产量。 收益来自两班或三班倒的全速运行。
- 本质危险的工艺。 电弧、漆雾、高温工件和锋利边缘要求隔离,无论采用何种机械臂。机器人焊接即属此类。
- 大臂展下的精细重复定位精度。 在 QJAR 系列中,焊接和搬运型号的重复定位精度介于 ±0.03 mm 至 ±0.08 mm 之间,臂展最大可达 2,014 mm。
各型号的具体参数详见工业机器人指南。
何时协作应用有意义
- 人员必须在场。 装配过程中,操作员放置一个组件,同时机器人固定或拧紧另一个组件。
- 零件和工具轻便、无锐边。 只有当工具本身也适合接触时,力限制才能提供保护。
- 空间有限,无法安装防护装置。 现有生产线中的工位,位于两台机器之间。
- 小批量且频繁换型。 手动引导可加快点位示教速度。
- 节拍适中。 循环时间能够容纳受限的速度。
折中方案:带存在检测的工业机器人
在封闭单元和接触式协作应用之间存在一种中间解决方案。当区域无人时,工业机器人在全速下工作。安全扫描仪监测接近情况:在第一区域,机器人降低速度;在下一区域,机器人停止并保持受控停机状态。当人员离开后,循环恢复。
这是应用于工业机械臂的速度与分离监控。它非常适合操作员每小时仅进入几次的上料站。距离取决于机器人的停止时间,这与光幕的情况类似,并通过计算得出。
三种典型场景
- 钢结构焊接。该工艺涉及电弧、飞溅和烟雾。无论采用何种机械臂,焊枪和高温工件都需要隔离。解决方案是将工业机器人置于防护单元内,从外部进行工件上下料。
- 带目视检查的装配。操作员安装一个组件,机器人执行重复性紧固动作并将工件呈现以供检验。人与机器人在同一位置每分钟交替作业多次,使用轻量且无锐边的工具。这是协作应用的适用领域。
- 机床上下料。机器人几乎全程独立工作,操作员仅偶尔进入以补充工件。配备存在检测功能的工业机器人在区域无人时保持全速运行,当有人进入时则停止。
安全:两者均需符合 NR-12
在巴西,NR-12 的第 12.1.12 条规定,符合 ISO 10218-1、ISO 10218-2 和 ISO/TS 15066 标准的机器人系统视为合规。这三项标准均列于同一条款中。对于协作应用而言,并不存在更宽松的路径。
三个常见误区:
- “协作应用无需风险评估。”这种说法错误。风险评估需涵盖机器人、工具、工件和任务。
- “工业机器人必须四周设置围栏。”标准要求对危险区域实施安全措施,这些措施可结合固定防护装置、移动防护装置和检测装置。
- “没有围栏就没有文档记录。”协作应用需要对力和压力限值进行验证,这属于工程和测量工作。
标准相关条款详见 NR-12 在机器人单元中的应用。
成本:比较整个单元,而非机械臂
协作应用可以减少物理防护装置的支出。工业单元每小时可交付更多零件。最终决定因素是多年来的单件成本,并结合工厂的实际班次进行考量。
关于投资成本的十个组成部分以及投资回收期计算的结构,请参阅工业机器人成本。
通过五个问题做出决策
- 任务是否要求在循环周期内有人在同一空间作业? 如果不要求,则隔离方案是更高效的选择。
- 包含工具在内的手腕总负载是多少? 该答案可能会排除其中一个选项。
- 所需的循环时间是多少? 将其与有人在场时允许的速度进行比较。
- 工艺或零件本身是否具有危险性? 热量、电弧、油漆、锐边和质量决定了防护措施。
- 任务更换产品或位置的频率如何? 频繁更换有利于采用更易于重新配置的解决方案。
例如,在码垛应用中,当负载和节拍较高时,这五个问题的答案通常指向工业机器人;而在轻箱和低节拍的场景下,则为协作替代方案留出了空间。相关标准详见码垛机器人指南。
常见问题
协作机器人与工业机器人的区别是什么?
工业机器人在受保护区域内以全速运行,与人员隔离。在协作应用中,人与机器人共享空间,通过力、压力和速度限制降低风险。实际差异体现在负载、循环时间和防护类型上。
协作机器人可以省去防护栏吗?
不一定。决策取决于对整体应用的风险评估:包括机器人、工具、工件和任务。即使使用专为协作设计的机械臂,切割工具、重型工件或高温工艺仍可能需要防护措施。
协作机器人比工业机器人慢吗?
当人员在可触及范围内时,是的:速度受到限制,以确保任何接触都符合力和压力限值。因此,短周期和高产量任务通常采用带防护单元的工业机器人解决。
工业机器人可以不安装安全围栏吗?
在采用存在检测装置(如安全扫描仪)并配合速度监控和安全距离的项目中是可行的:当人员靠近时,机器人会降低速度并停止。可行性取决于风险评估结果以及安全距离的设定。
根据 ISO 10218,什么是协作应用?
这是指机器人在具体应用中,人与机器人在作业期间共享同一空间的情况。ISO 10218 的 2025 版不再使用“协作机器人”这一术语,因为安全性取决于完整的应用场景,而非单独的机械臂。
联系 BR Robotics
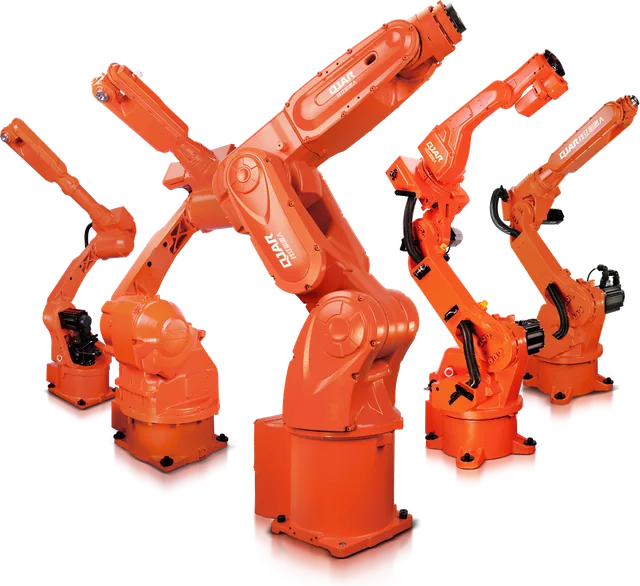
BR Robotics 在巴西整合了 QJAR 品牌的工业机器人,涵盖 4 轴和 6 轴型号,属于 EVST 产品线,该系列还包括协作机器人。选型建议应基于您的具体工艺流程,而非仅参考产品目录。请提供作业任务、工件信息及期望的生产节拍。联系 BR Robotics,查看 机器人产品线 或访问 制造商技术规格书。
参考资料
- A3 (Association for Advancing Automation), Updated ISO 10218: Answers to Frequently Asked Questions
- ISO 10218-2:2025, Robotics: Safety requirements, Part 2: Industrial robot applications and robot cells
- ISO/TS 15066:2016, Robots and robotic devices: Collaborative robots
- NR-12, Segurança no Trabalho em Máquinas e Equipamentos, item 12.1.12
- EVST Brasil, fichas técnicas da linha QJAR