Вопрос обычно звучит так: что безопаснее — коллаборативный робот или промышленный? Международный стандарт отвечает иначе. Согласно ему, не существует роботов, которые были бы безопасными или небезопасными по своей природе. Существует конкретное применение, включающее инструмент, деталь и задачу, которое было спроектировано и валидировано как безопасное либо нет.
Смена точки зрения решает значительную часть проблемы выбора. В этой статье объясняется, что стандарт называет коллаборативным, чем на практике отличаются два подхода и какие пять вопросов определяют выбор для каждого конкретного случая.
Что стандарт называет коллаборативным
ISO 10218 — это стандарт безопасности промышленных роботов. Часть 1 посвящена самому роботу, а часть 2 — применению и ячейке. В редакции 2025 года термины «коллаборативный робот» и «коллаборативная операция» исчезли. Вместо них появилось понятие «коллаборативное применение», поскольку, по словам A3, американской ассоциации, чья команда секретариата руководила рабочей группой по пересмотру стандарта, только реальное использование робота может быть спроектировано, протестировано и подтверждено как коллаборативное.
Большая часть требований безопасности для таких применений, ранее собранных в технической спецификации ISO/TS 15066, была включена в часть 2 стандарта ISO 10218, поскольку взаимодействие человека и робота зависит от применения, а не от самого робота по отдельности.
В ISO/TS 15066 описаны четыре режима коллаборативной работы:
- Мониторинговая безопасная остановка. Робот останавливается и остается неподвижным под контролем, пока человек находится в общем пространстве. В редакции 2025 года ISO 10218 эта функция переименована в мониторинговую остановку и используется также вне коллаборативных применений.
- Ручное ведение. Человек направляет манипулятор руками с помощью специального устройства.
- Контроль скорости и расстояния. Датчики отслеживают расстояние между человеком и роботом. Робот замедляется при приближении человека и останавливается до контакта.
- Ограничение мощности и силы. Контакт допускается в пределах значений силы и давления, установленных для различных областей тела.
То, что рынок называет коллаборативным роботом, как правило, представляет собой манипулятор, спроектированный для четвертого режима: легкий, со скругленными углами и системой контроля силы.
Что меняется на практике
| Критерий | Промышленный робот в защищенной ячейке | Коллаборативное применение |
|---|---|---|
| Как снижается риск | Человек и робот разделены ограждениями и блокировками | Ограничения по силе и давлению, сниженная скорость и датчики, при этом человек находится в том же пространстве |
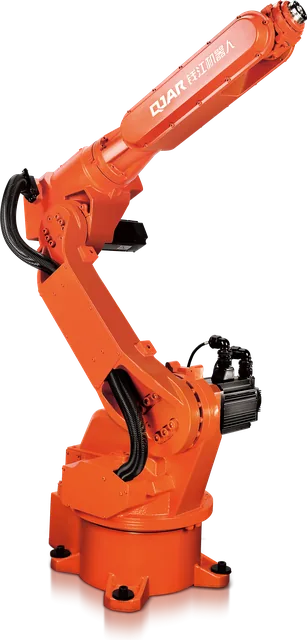
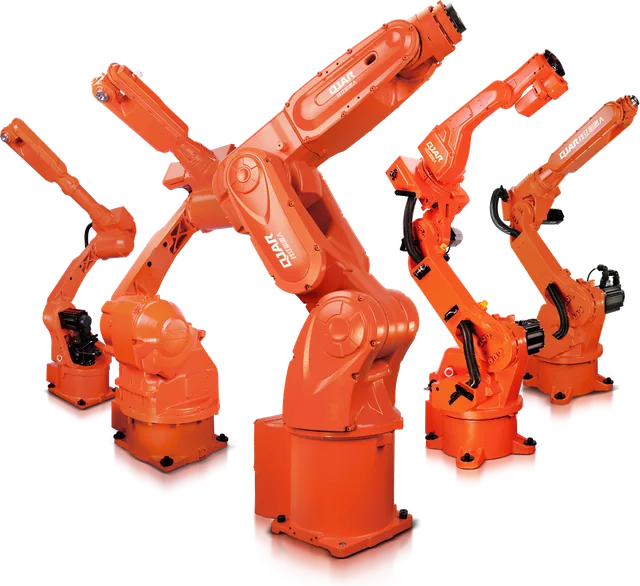
| Грузоподъемность и вылет | От легкого инструмента до тяжелых грузов: 4 kg – 800 kg и до 3 159 mm в линейке QJAR | Легкие грузы, манипуляторы с меньшим вылетом |
| Скорость | Полная на протяжении всего цикла | Ограничена, пока человек находится в зоне досягаемости |
| Занимаемая площадь | Манипулятор плюс защищенная зона | Меньше, если оценка рисков не требует полного ограждения |
| Типичные процессы | Дуговая сварка, палетирование, окраска, загрузка станков | Ассистированная сборка, инспекция, легкая подача материалов, завинчивание |
| Программирование | Терминал программирования и симуляции вне ячейки | Терминал и ручное ведение манипулятора |
| Смена рабочего места | Фиксированная ячейка, спроектированная под процесс | Проще, с новой оценкой рисков при каждом изменении |
Ни один столбец не является лучшим во всем. Каждый решает определенный тип задач.
Когда промышленный робот — правильный выбор
- Высокая грузоподъемность. Захват для палетирования мешков или клещи точечной сварки добавляют десятки килограммов на запястье.
- Короткий цикл и большой объем. Выгода достигается за счет полной скорости в течение двух или трех смен.
- Процесс, опасный по своей природе. Электрическая дуга, туман краски, горячая деталь и острые кромки требуют разделения независимо от типа манипулятора. Это относится к роботизированной сварке.
- Высокая повторяемость при большом вылете. В линейке QJAR модели для сварки и манипулирования работают с точностью ±0,03 mm и ±0,08 mm, обеспечивая вылет до 2 014 mm.
Числовые характеристики каждой модели приведены в руководстве по промышленному роботу.
Когда коллаборативное применение оправдано
- Человек должен находиться рядом. Сборка, при которой оператор позиционирует компонент, в то время как робот удерживает или закручивает другой.
- Легкие детали и инструменты без острых кромок. Ограничение по усилию защищает только в том случае, если инструмент также безопасен при контакте.
- Пространство без места для защитных ограждений. Позиции на существующих линиях, между двумя станками.
- Малые партии с частой переналадкой. Ручное ведение ускоряет программирование точек.
- Умеренный такт. Время цикла допускает ограниченную скорость.
Компромиссное решение: промышленный робот с детекцией присутствия
Между закрытой ячейкой и коллаборативным применением с контактом существует промежуточное решение. Промышленный робот работает на полной скорости, пока зона свободна. Датчики безопасности отслеживают приближение: в первой зоне робот снижает скорость, во второй зоне он останавливается и остается в контролируемой остановке. Когда человек покидает зону, цикл возобновляется.
Это мониторинг скорости и разделения, примененный к промышленному манипулятору. Он хорошо подходит для загрузочных позиций, где оператор входит несколько раз в час. Расстояния зависят от времени остановки робота, как это происходит со световыми завесами, и рассчитываются.
Три типичные ситуации
- Сварка стальной конструкции. Процесс включает дуговую сварку, разбрызгивание и дым. Сварочная горелка и нагретая деталь требуют изоляции независимо от типа манипулятора. Решение — промышленный робот в защищенной ячейке с загрузкой деталей снаружи.
- Сборка с визуальным контролем. Оператор устанавливает компонент, робот выполняет повторяющееся затягивание и подает деталь для инспекции. Человек и робот чередуются в одной точке несколько раз в минуту, используя легкий инструмент без острых краев. Это область применения коллаборативных решений.
- Загрузка станка. Робот работает самостоятельно почти все время, а оператор периодически подходит для пополнения запаса деталей. Промышленный робот с системой обнаружения присутствия сохраняет полную скорость при свободной зоне и останавливается, когда кто-то входит внутрь.
Безопасность: оба варианта проходят по NR-12
В Бразилии пункт 12.1.12 стандарта NR-12 считает соответствующими требованиям робототехнические системы, которые соблюдают ISO 10218-1, ISO 10218-2 и ISO/TS 15066. Все три стандарта указаны в одном пункте. Не существует более упрощенного пути для коллаборативных роботов.
Три частых заблуждения:
- «Коллаборативный режим не требует оценки рисков». Требует. Оценка учитывает робота, инструмент, деталь и задачу.
- «Промышленному роботу нужен забор по всему периметру». Стандарт требует наличия систем безопасности в опасных зонах, которые могут включать неподвижные ограждения, подвижные защитные устройства и датчики обнаружения.
- «Без забора нет документации». Коллаборативное применение требует валидации пределов силы и давления, что является задачей инженерии и измерений.
Пункты стандарта приведены в NR-12 в роботизированной ячейке.
Стоимость: сравнивайте ячейку, а не манипулятор
Коллаборативное применение может снизить затраты на физические ограждения. Промышленная ячейка обеспечивает больший выпуск деталей в час. Решающим фактором является себестоимость одной детали за весь срок службы с учетом реальных смен на заводе.
Структура расчета, включающая десять блоков инвестиций и вычисление срока окупаемости, приведена в статье сколько стоит промышленный робот.
Как принять решение, ответив на пять вопросов
- Требует ли задача присутствия человека в том же пространстве во время цикла? Если нет, то разделение зон — наиболее производительный путь.
- Какова полная нагрузка на запястье вместе с инструментом? Ответ может исключить один из вариантов выбора.
- Какое необходимое время цикла? Сравните его с допустимой скоростью при наличии человека в рабочей зоне.
- Опасен ли сам процесс или деталь? Тепло, электрическая дуга, краска, острые кромки и масса определяют требования к защите.
- Как часто меняется продукт или место выполнения задачи? Частая смена говорит в пользу более простых решений для перенастройки.
Например, при паллетировании ответы на эти пять вопросов обычно указывают на промышленного робота, если грузоподъемность и темп высоки, и оставляют место для коллаборативной альтернативы при работе с легкими коробками и низком темпе. Критерии выбора приведены в руководстве по роботу-палетизатору.
Частые вопросы
В чем разница между коботом и промышленным роботом?
Промышленный робот работает на полной скорости в защищенной зоне, изолированно от людей. В коллаборативном применении человек и робот делят пространство, а риск снижается за счет ограничений силы, давления и скорости. Практическая разница проявляется в грузоподъемности, времени цикла и типе защиты.
Кобот не требует защитного ограждения?
Не всегда. Решение принимается на основе оценки рисков всего применения: робота, инструмента, детали и задачи. Режущий инструмент, тяжелая деталь или процесс с нагревом могут требовать защиты даже при использовании манипулятора, предназначенного для коллаборации.
Кобот медленнее промышленного робота?
Да, пока человек находится в зоне досягаемости: скорость ограничена так, чтобы возможное контактное воздействие соответствовало пределам силы и давления. Поэтому задачи с коротким циклом и большим объемом часто решаются с помощью промышленного робота в защищенной ячейке.
Можно ли использовать промышленного робота без ограждения?
Это возможно в проектах, использующих устройства обнаружения присутствия, такие как сканеры безопасности, с контролем скорости и разделения: робот снижает скорость и останавливается по мере приближения человека. Возможность реализации зависит от оценки рисков и безопасных расстояний.
Что такое совместное применение согласно ISO 10218?
Это конкретное использование робота, при котором люди и робот занимают одно и то же пространство во время выполнения задачи. В редакции 2025 года стандарт ISO 10218 отказался от использования термина «коллаборативный робот», поскольку безопасность зависит от полного применения, а не от изолированного манипулятора.
Свяжитесь с BR Robotics
BR Robotics интегрирует в Бразилии промышленные роботы QJAR с 4 и 6 осями из линейки EVST, которая также включает коллаборативных роботов. Рекомендация исходит из вашего технологического процесса, а не из каталога. Отправьте описание задачи, детали и желаемый цикл работы. Свяжитесь с BR Robotics, посмотрите линейку роботов или технические паспорта производителя.
Источники
- A3 (Association for Advancing Automation), Updated ISO 10218: Answers to Frequently Asked Questions
- ISO 10218-2:2025, Robotics: Safety requirements, Part 2: Industrial robot applications and robot cells
- ISO/TS 15066:2016, Robots and robotic devices: Collaborative robots
- NR-12, Безопасность труда при работе с машинами и оборудованием, пункт 12.1.12
- EVST Brasil, технические паспорта линейки QJAR