خط ينتج 8 أكياس بوزن 25 kg في الدقيقة يضع 12 طنًا في الساعة بين يدي من يقوم بالتكديس على المنصات. تتعامل التشريعات مع هذا الجهد بعناية: حيث تحدد CLT الحد الأقصى للوزن الذي يمكن للموظف رفعه بشكل فردي عند 60 kg، وتحظر NR-17 الرفع غير العرضي للأحمال التي تعرض الصحة للخطر عندما تكون نقطة الإمساك أبعد من 60 cm عن الجسم. تعتمد معادلة الرفع الخاصة بـ NIOSH، وهي المرجع الدولي في علم الهندسة البشرية، على ثابت حمل قدره 23 kg، وهو صالح بالكامل فقط في الظروف المثالية وينخفض مع المسافة الأفقية، والارتفاع، والمسار العمودي، والالتواء، والتردد، وجودة الإمساك.
تدرج NR-17 نفسها، كإجراء وقائي أول في النقل اليدوي للأحمال، تنفيذ الوسائل التقنية المساعدة. روبوت التكديس هو الأكثر شمولاً بينها. يوضح هذا الدليل كيفية تحديد أبعاده.
ما هو التكديس على المنصات الآلي
التكديس على المنصات هو تجميع الحمولة الموحدة: صناديق، أكياس، حزم أو دلاء مكدسة فوق البالتة في طبقات مستقرة، جاهزة للنقل والتخزين. في التكديس الآلي على المنصات، يلتقط روبوت صناعي المنتج من مخرج الخط ويضعه متبعًا النمط المبرمج.
تحتوي الخلية النموذجية على ناقل إدخال، وروبوت مزود بمخلب، وموقف واحد أو اثنين للبالتات، وحواجز حماية، وفقًا للتصميم، تغذية آلية للبالتات الفارغة والأوراق الفاصلة.
لماذا يحتوي روبوت التكديس على 4 محاور
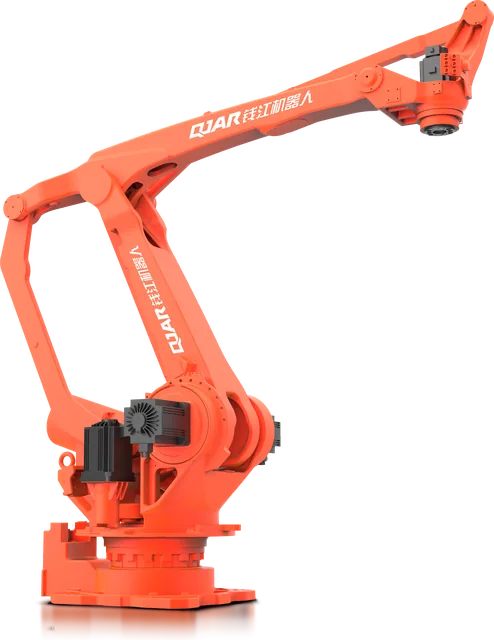
يتطلب التكديس وضع الحمولة في ثلاثة أبعاد وتدويرها حول المحور الرأسي. ولا يتطلب إمالتها. يستغل روبوت التكديس ذو الـ 4 محاور هذه الميزة: يحافظ هيكله على الوصلة (flange) موازية للأرضية دائمًا، بينما يدور المحور الرابع ليميلك جهاز التثبيت.
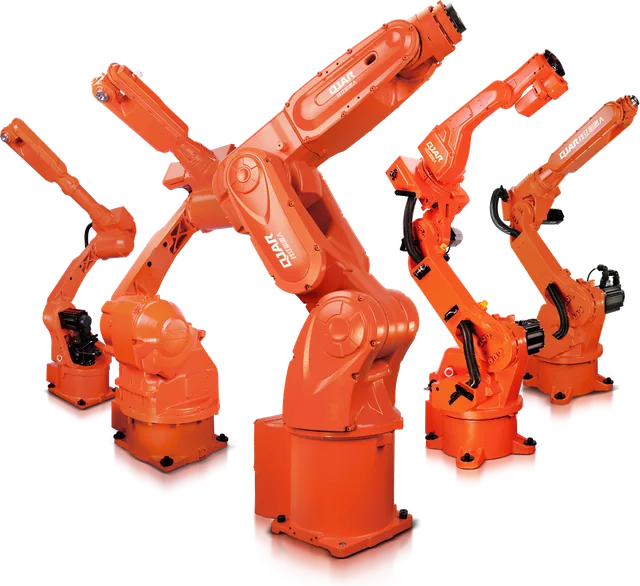
مع عدد أقل من المحاور المتحركة، يصبح الذراع أبسط وأكثر مباشرةً للمهمة. يدخل روبوت الـ 6 محاور عندما يحتاج المنتج إلى الإمالة أو إعادة التوجيه، وهو ما يعتبر استثناءً. يكمن الفرق بين العائلتين في دليل الروبوت الصناعي.
الأرقام الثلاثة التي تحدد حجم الروبوت
الحمولة: المنتج بالإضافة إلى جهاز التثبيت
الحمولة المذكورة في ورقة المواصفات تشمل كل ما يوجد بعد الوصلة (flange). يُحسب وزن جهاز التثبيت ضمن المعادلة، وقد يزن حسب نوع المنتج بقدر وزن المنتج نفسه.
| الحالة (قيم أمثلة) | المنتج لكل قبضة | جهاز التثبيت | الحمولة على المعصم | الطراز من السلسلة المناسب |
|---|---|---|---|---|
| صندوق بوزن 5 kg، واحد لكل قبضة | 5 kg | 4 kg | 9 kg | QJRB15-1 (15 kg) |
| صندوق بوزن 12 kg، واحد لكل قبضة | 12 kg | 8 kg | 20 kg | QJRB30-1 (30 kg) |
| كيس بوزن 25 kg، اثنان لكل قبضة | 50 kg | 30 kg | 80 kg | QJRB180-1 (180 kg) |
| طبقة من 12 صندوقًا بوزن 20 kg | 240 kg | 150 kg | 390 kg | QJRB800-1 (800 kg) |
يغير قرار التقاط منتج واحد أو أكثر لكل دورة فئة الروبوت: صندوقان بوزن 12 kg مع نفس جهاز التثبيت بوزن 8 kg يصل مجموعهما إلى 32 kg ويتجاوزان بذلك طراز الـ 30 kg. ولهذا السبب يتم تحديد الحمولة والدورة معًا.
المدى: من أبعد منصة نقالة إلى قمة الكومة
يجب أن يضع الروبوت الحمولة في الزاوية الأبعد من الطبقة الأولى وفي أعلى نقطة من الطبقة الأخيرة. المنصة النقالة القياسية البرازيلية، PBR، أبعادها 1,000 mm × 1,200 mm، وارتفاعها 129 mm، وفقاً لمواصفات ABRAS. يُضاف إلى ذلك الارتفاع النهائي للحمل، وموضع نقطة الالتقاط، والمسافة بين الموضعين عندما يكون هناك موضعان للمنصات النقالة.
الروبوت الذي يخدم موضعين للمنصات النقالة يعمل دون توقف أثناء التبديل: بينما تخرج منصة نقالة ممتلئة، يستمر العمل على الأخرى. هذا الخيار يتطلب مدى أكبر.
الدورة: الخط هو المتحكم
عدد الدورات في الدقيقة يأتي من خط الإنتاج، وليس من الكتالوج:
- عدد المنتجات في الدقيقة عند مخرج الخط؛
- مقسوماً على عدد المنتجات لكل عملية التقاط؛
- يساوي عدد الدورات في الدقيقة التي يجب على الروبوت تحقيقها.
خط إنتاج بمعدل 12 صندوقاً في دقيقة مع عملية التقاط مزدوجة يتطلب 6 دورات في الدقيقة. يعتمد تحقق الروبوت من هذا الإيقاع على المسافة بين نقطة الالتقاط ونقطة الوضع، والحمل الكلي، ونمط ترتيب المنصات النقالة. يتم إجراء هذا التحقق عبر المحاكاة، باستخدام التخطيط الفعلي، قبل الشراء.
خط QJAR للتكديس على المنصات
| الطراز | الحمولة (kg) | مدى الوصول (mm) | عدد المحاور | دقة التكرار (mm) | كتلة الروبوت (kg) |
|---|---|---|---|---|---|
| QJRB15-1 | 15 | 1,510 | 4 | ±0.05 | 160 |
| QJRB30-1 | 30 | 1,820 | 4 | ±0.05 | 205 |
| QJRB180-1 | 180 | 3,153.7 | 4 | ±0.5 | 1,400 |
| QJRB800-1 | 800 | 3,159 | 4 | ±0.5 | 2,550 |
النموذجان الأولان مدمجان، مصممان للصناديق والتغليف الخفيف في خلايا ذات مساحة محدودة. يجمع طراز QJRB180-1 بين حمولة 180 kg ومدى وصول يتجاوز 3 m، مما يتيح التعامل مع الأكياس المعبأة بأحمال متعددة الالتقاط، وحسب التخطيط، يمكنه العمل على موضعين للمنصة. أما طراز QJRB800-1 فيحمل 800 kg إلى مدى 3,159 mm، وهو مخصص لطبقات كاملة أو أحمال أحادية ثقيلة.
تدخل كتلة الروبوت أيضاً في التصميم. إذ ينقل ذراع بكتلة 1,400 kg أو 2,550 kg أثناء الحركة إجهادات إلى القاعدة، ويتم حساب الأساس لهذا الغرض.
المقبض: العنصر الأكثر تأثيراً على التصميم
يُختار الروبوت بعد اختيار المقبض، وليس قبله.
| نوع المقبض | المنتج النموذجي | ملاحظة |
|---|---|---|
| تفريغ هوائي | صناديق بسطح علوي مسطح ومغلق | خفيف وسريع؛ يعتمد على جودة الصندوق |
| أصابع أو شوكة | أكياس | يدعم من الأسفل؛ يتطلب ناقل أسطواني عند نقطة الالتقاط |
| كلابات جانبية | صناديق، حزم وصناديق خشبية | يضغط من الجوانب؛ انتبه لمقاومة العبوة |
| مركب | منتج، منصة فارقة وورقة فاصلة | أداة واحدة لثلاث وظائف، بكتلة أكبر |
تستهلك كتلة المقبض من الحمولة الصافية، ويحدد حجمها ما يمكن أن يتسع بين الأكوام. في العديد من المشاريع، هو تصميم المقبض الذي يسمح أو يمنع الالتقاط المتعدد الذي يغلق الدورة الزمنية المتفق عليها.
نمط التكديس واستقرار الحمولة
يحدد نمط كل طبقة، أي نمط التكديس، استقرار الحمولة وكفاءة استغلال المنصة. تعمل الطبقات المتناوبة ذات الفواصل غير المتراصة على تثبيت الرصة. تساعد الأوراق الفاصلة في التعامل مع المنتجات القابلة للانزلاق.
يحدد نمط التكديس أيضاً عمل الروبوت: عدد الاتجاهات المختلفة لكل طبقة، مقدار الدوران لكل دورة، والفجوة بين المنتجات لحظة الإيداع. إن النمط الجيد للنقل والسيء للدورة يمثل مشكلة تظهر مبكراً عند محاكاة المشروع.
التخطيط وسلامة الخلية
تحتوي خلية التكديس على حدين يعبرهما الأشخاص والمعدات: مدخل المنتج ومخرج المنصة. تشترط NR-12 أن تحتوي مناطق الخطر على أنظمة سلامة، تتسم بالحواجز الثابتة، والحواجز المتحركة، وأجهزة السلامة المتشابكة.
من الشائع استخدام ستارة ضوئية مع خاصية الكتم (muting) عند مخرج المنصة، وهي التعطيل المؤقت التلقائي لوظيفة السلامة أثناء مرور المنصة، وفقاً لتعريف المعيار نفسه. لا يكون موضع الستارة عشوائياً؛ إذ يعتمد الملحق I من NR-12 حساب المسافة الدنيا من ISO 13855، الذي يعتمد على زمن توقف النظام.
توجد المتطلبات الكاملة في NR-12 في خلية روبوتية. للمهام الخفيفة التي يوجد فيها أشخاص قريبون، توجد البديل التعاوني، المقارن في روبوت تعاوني أو روبوت صناعي.
متى يكون الروبوت هو الخيار
- أكثر من منتج أو شكل. تغيير نمط التكديس يعني تغيير البرنامج.
- مساحة قصيرة في نهاية الخط. تشغل الخلية مساحة لا تتجاوز بكثير مدى ذراع الروبوت.
- خطان متجاوران. يمكن لروبوت واحد أن يخدم كلا الخطين، حيث يعمل كل خط على منصة نقالة خاصة به.
- أحمال متغيرة. الماسك المركّب والبرامج المختلفة تستوعب عبوات جديدة دون الحاجة لتغيير الآلة.
البيانات اللازمة لعرض السعر
- المنتج: الأبعاد، الكتلة ونوع العبوة.
- معدل إنتاج الخط (عدد المنتجات في الدقيقة) وعدد الورديات.
- المنصة النقالة المستخدمة والارتفاع النهائي للحمل.
- نمط التكديس الحالي أو المطلوب، واستخدام الفواصل بين الطبقات.
- تخطيط نهاية الخط، بما في ذلك ارتفاع ناقل الحركة.
- طريقة خروج المنصة النقالة الممتلئة: رافعة شوكية، ناقلة أو ناقل حركة.
- عدد المنتجات المختلفة التي تمر عبر نفس الخط.
بناءً على هذه البيانات، يمكن حساب العائد على الاستثمار باستخدام أرقام المصنع، وفقاً لهيكل تكلفة روبوت صناعي. الجهة التي تقود المشروع من البداية إلى النهاية هي مدمج الروبوتات.
الأسئلة الشائعة
ما هو روبوت التكديس؟
هو روبوت صناعي، عادةً ما يكون بـ 4 محاور، يلتقط المنتجات من نهاية الخط ويرصها فوق المنصة (الباليت) وفق نمط طبقات محدد. يعمل بمخلب مناسب للمنتج داخل خلية تحتوي على مدخل للمنتج، وموضع للمنصة، وحواجز حماية.
كم كيلوغراماً ينقل روبوت التكديس؟
يعتمد ذلك على الفئة. في خط QJAR توجد روبوتات تكديس بحمولات عند المعصم تبلغ 15 و30 و180 و800 kg. تشمل هذه الحمولة المخلب: منتج وزنه 25 kg مع مخلب وزنه 30 kg يشغل 55 kg من سعة الروبوت.
لماذا يحتوي روبوت التكديس على 4 محاور؟
لأن الرص يتطلب وضع الحمولة في الفضاء وتدويرها حول المحور العمودي مع الحفاظ على استوائها دائماً. ذراع الـ 4 محاور تحافظ على التوازي بين الفلانش والأرضية بطبيعتها التصميمية، بعدد أقل من المحاور المتحركة مقارنةً بروبوت بـ 6 محاور لنفس المهمة.
كم صندوقًا في الدقيقة يقوم روبوت التكديس بتكديسه؟
تبدأ الحسابات من الخط: عدد المنتجات في الدقيقة مقسومًا على عدد المنتجات لكل قبضة يعطي عدد الدورات في الدقيقة التي يجب أن ينجزها الروبوت. يعتمد تحقيق ذلك على المسافة بين نقطة القبضة ومستودع التخزين، وعلى الحمولة وعلى نمط ترتيب المنصات، وهو ما يتم تأكيده عبر المحاكاة.
هل تحتاج خلية التكديس على المنصات إلى حماية؟
نعم. وفقًا لـ NR-12، تتطلب مناطق الخطر أنظمة أمان، تتميز بحواجز ثابتة، وحواجز متحركة، وأجهزة أمان متشابكة. عند مخرج المنصات، يُستخدم عادةً ستار ضوئي، حيث تتبع المسافة الدنيا له حسابات الملحق I من المعيار، استنادًا إلى ISO 13855.
تحدث إلى BR Robotics
تقوم شركة BR Robotics بتصميم وتكامل خلايا التكديس على المنصات باستخدام روبوتات QJAR بأوزان تتراوح من 15 kg إلى 800 kg. أرسل بيانات المنتج، معدل الإنتاج والتخطيط: ستصلك الإجابة مع الطراز المناسب، تخطيط الخلية وعرض السعر. تواصل مع BR Robotics، اطّلع على تشكيلة الروبوتات أو بطاقات خطوط التكديس.
المصادر
- قانون العمل الموحد، المرسوم بقانون رقم 5.452/1943، المادة 198 (بلا نالتو)
- NR-17، علم الهندسة البشرية، الفصل 17.5 (وزارة العمل والتوظيف)
- NIOSH، معادلة الرفع المحدثة من NIOSH (CDC)
- CCOHS (حكومة كندا)، معادلة الرفع من NIOSH: حساب حد الوزن الموصى به
- ABRAS، المواصفة الفنية لمنصة البليت PBR-I
- NR-12، السلامة في العمل بالآلات والمعدات، البند 12.5 والملحق I
- ISO 13855:2024، سلامة الآلات: تحديد مواقع الحواجز الواقية بالنسبة لاقتراب جسم الإنسان
- EVST Brasil، أوراق البيانات التقنية لسلسلة QJAR