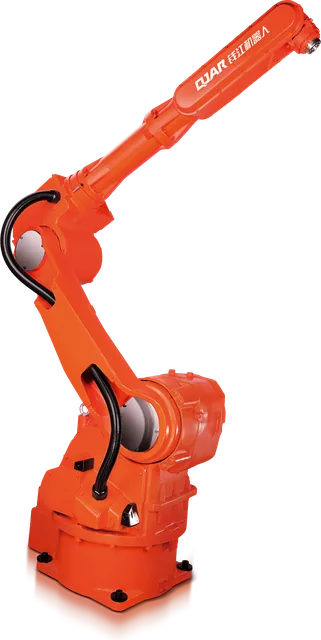
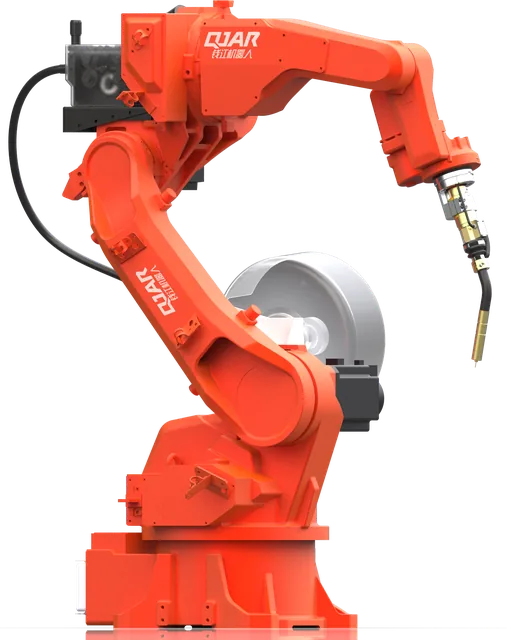
تُخصّص NR-12 للأنظمة الروبوتية بنداً واحداً فقط، وهو 12.1.12. خارج هذا البند، لا يظهر الروبوت إلا عرضياً، في المصطلحات وكوسيلة تغذية للمكابس في الملحق VIII. البند قصير ويجيب على السؤال الذي يطرحه كل مشروع: ما هي المعايير الفنية التي يجب أن تتبعها الخلية المؤتمتة بالروبوت لتكون متوافقة؟ تظل بقية أحكام اللائحة سارية بالكامل، من أنظمة السلامة إلى الكتيبات والتدريب.
يستعرض هذا المقال البنود الأكثر تأثيراً في خلية تحتوي على روبوت صناعي، مع أرقام النص الرسمي لوزارة العمل والتوظيف (Ministério do Trabalho e Emprego). المقال ذو طابع إخباري: ولا يحل محل قراءة اللائحة ولا تقييم المخاطر الخاص بخلتك.
ما تقوله NR-12 عن الروبوتات
نص البند 12.1.12 هو التالي:
الأنظمة الروبوتية التي تلتزم بأحكام معايير ABNT ISO 10218-1 وABNT ISO 10218-2 وISO/TS 15066 وغيرها من المعايير الفنية الرسمية، أو في حال غياب هذه المعايير أو عدم شموليتها، بالمعايير الدولية ذات الصلة، تكون متوافقة مع متطلبات السلامة المنصوص عليها في هذه اللائحة.
لكل معيار مذكور جهة مستهدفة محددة:
- ISO 10218-1 يتناول الروبوت نفسه ويستهدف الشركة المصنعة.
- ISO 10218-2 يتناول التطبيق والخلية، ويستهدف جهات التكامل.
- ISO/TS 15066 يتناول التطبيقات التعاونية.
نشرت منظمة ISO إصدارات جديدة من الجزأين في عام 2025، لتحل محل إصدارات عام 2011. أصبح الجزء 2 يحمل اسم "تطبيقات الروبوتات الصناعية والخلايا المؤتمتة"، وتضمن معظم متطلبات التطبيقات التعاونية التي كانت موجودة في ISO/TS 15066، وأضاف متطلبات للأمن السيبراني مرتبطة بسلامة الروبوت.
بالنسبة للآلات المثبتة بالفعل، يعفي البند 12.1.9.2 من الالتزام بمتطلبات المعايير المنشورة بعد التصنيع أو الاستيراد أو التعديل، بشرط أن تستوفي الآلة أحكام NR-12 والمعايير السارية في ذلك الوقت. أما بالنسبة للمشروع الجديد، فالطريق الأمثل هو العمل بالإصدار الساري حالياً. يجدر التحقق من كتالوج ABNT لمعرفة أي إصدار برازيلي سارٍ في تاريخ المشروع.
أساس كل شيء: تقييم المخاطر
يحدد البند 12.1.9 أنه عند تطبيق المعيار، يجب مراعاة خصائص الآلة والعملية، وتقييم المخاطر، ومستوى التقنية السائد. ويعرّف المسرد مصطلح "تقييم المخاطر" بأنه العملية الشاملة التي تشمل تحليل المخاطر وتقديرها، مع الإشارة إلى المعيار ABNT NBR ISO 12100.
في خلية روبوتية، يعني هذا فحص كل مهمة على حدة، وليس الإنتاج الآلي فقط: التحميل والتفريغ، تغيير الأداة، ضبط البرنامج، التنظيف، إزالة الانسدادات، والصيانة. ومن هذا التحليل تُشتق أنظمة الحماية، وليس من نموذج جاهز مسبقاً.
ترد أولوية تدابير السلامة في البند 12.1.8 كالتالي: أولاً الحماية الجماعية، ثم التدابير الإدارية أو تنظيم العمل، وأخيراً معدات الوقاية الشخصية.
العناصر الأكثر تأثيراً في الخلية الآلية
| العنصر | ما تشترطه المعايير | كيفية ظهوره في الخلية |
|---|---|---|
| 12.5.1 | مناطق الخطر مع حواجز ثابتة، وحواجز متحركة، وأجهزة أمان مترابطة | الإغلاق المحيطي، الأبواب، الستائر الضوئية، الماسحات الضوئية |
| 12.5.2 | فئة الأمان وفقاً لتقييم المخاطر، المسؤولية الفنية لمهني مؤهل قانونياً، تركيب يمنع التحايل على الإجراءات | تصميم السلامة مع الفئة أو مستوى الأداء لكل وظيفة |
| 12.5.6 | حاجز متحرك عندما يكون الوصول مطلوباً أكثر من مرة في الوردية، مع قفل عندما يسمح الفتح بالوصول قبل توقف الخطر | باب تحميل لا يفتح إلا عند توقف الروبوت |
| 12.5.3 و 12.5.13.1 | إعادة التشغيل اليدوية عندما يشير تقييم المخاطر إلى ذلك، مع مشغّل موضعي لضمان رؤية كاملة للمنطقة المحمية | زر إعادة التشغيل خارج الخلية، حيث يمكن رؤية كامل الداخل |
| 12.5.13.3 | إيقاف الطوارئ داخل المنطقة المحمية ووسائل لإطلاق سراح الأشخاص المحتجزين | زر داخلي وفتح من الداخل |
| 12.6 | إيقاف الطوارئ سهل الوصول، ويسود على جميع الأوامر الأخرى | أزرار في اللوحة، وفي طرفية البرمجة، وفي محطات العمل |
| الملحق I | المسافة الدنيا للستارة الضوئية: S = (K x T) + C | وضع الستارة بناءً على الحساب، وليس بناءً على المساحة المتبقية |
| 12.11.3 | التدخلات أثناء توقف الآلة، مع عزل وقفل مصادر الطاقة | إجراء القفل والوسم |
| 12.13 | دليل باللغة البرتغالية البرازيلية، يوفره المصنع أو المستورد | وثائق الروبوت والخلية باللغة البرتغالية |
| 12.16 | التأهيل قبل أن يتولى العامل الوظيفة | تدريب على التشغيل والبرمجة والصيانة |
ثلاثة من هذه النقاط تستحق التفصيل.
فئة السلامة والمهني المؤهل
يعرّف مسرد NR-12 الفئة بأنها تصنيف لأجزاء نظام التحكم المتعلقة بالسلامة من حيث مقاومتها للأعطال، ضمن خمسة مستويات (B، 1، 2، 3 و4)، وفقاً للمعيار ABNT NBR 14153. كما يعترف البند 12.1.11 بالآلات المصنوعة وفقاً للمعيار NBR ISO 13849، الجزءان 1 و2، الذي يتعامل مع مستويات الأداء.
يشترط البند 12.5.2 أن تكون أنظمة السلامة تحت المسؤولية الفنية لمهني مؤهل قانونياً. في الهندسة، تُسجل هذه المسؤولية من خلال "إشعار المسؤولية الفنية" (Anotação de Responsabilidade Técnica)، المنشأ بموجب القانون رقم 6.496/1977. وبناءً على مستوى الخطر، يسمح البند 12.5.17 بطلب تصميم أو مخطط أو تمثيل تخطيطي لأنظمة السلامة، مع مواصفات مكتوبة باللغة البرتغالية.
مسافة ستارة الضوء
في الصيغة الواردة في الملحق I، تمثل S المسافة الدنيا بين منطقة الخطر ومستوى الكشف، وتمثل K سرعة اقتراب الجسم، وتمثل T زمن التوقف الكلي للنظام، بينما تمثل C مسافة إضافية مرتبطة بقدرة الكشف الخاصة بالستارة. بالنسبة للستائر العمودية، يعتمد الملحق قيمة 2,000 mm/s عندما تكون المسافة الناتجة حتى 500 mm، ويسمح بقيمة 1,600 mm/s لما فوق ذلك.
النتيجة العملية مباشرة: كلما زاد الوقت الذي يستغرقه الروبوت للتوقف، بالحمل والسرعة الحقيقيين، وجب وضع الستارة أبعد. ولهذا السبب، فإن موقع الستارة هو نتيجة للتصميم وليس لراحة التخطيط.
البرمجة والصيانة داخل الخلية
عندما لا يكون التدخل أثناء توقف الآلة وقفلها ممكنًا، يتطلب البند 12.11.3.1 وضع تشغيل يعطل الأمر التلقائي ويسمح بالعمل باستخدام جهاز تشغيل مستمر مرتبط بخفض السرعة. وهذا هو منطق الوضع اليدوي للروبوتات، حيث يتحكم المبرمج مباشرة في الذراع عبر جهاز تمكين يدوي. تحدد المواصفة ISO 10218-1 وظيفة السرعة المخفّضة كحد أقصى يبلغ 250 mm/s.
من المسؤول عن ماذا
- مصنع الروبوت. يسلم الروبوت وفقًا للمواصفة ISO 10218-1، مع توثيق وظائف السلامة. بالنسبة للمواصفة، يُعد الروبوت المنفرد آلة غير مكتملة.
- مدمج الروبوتات. يتحمل المسؤولية عن التطبيق والخلية، وهما موضوع المواصفة ISO 10218-2: تقييم مخاطر التطبيق، وتصميم أنظمة السلامة، والتحقق، ومعلومات الاستخدام. دور مدمج الروبوتات مفصل في المقال حول مدمج الروبوتات.
- صاحب العمل. يجب عليه اعتماد تدابير الحماية للعمل على الآلات (البند 12.1.7)، والحفاظ على سجل الصيانة (البند 12.11)، وإعداد إجراءات العمل والسلامة بناءً على تقييم المخاطر (البند 12.14)، وتأهيل العمال (البند 12.16).
الروبوت المستورد
يُحظر البند 12.15.2 تصنيع، أو استيراد، أو بيع، أو تأجير، أو نقل ملكية الآلات التي لا تلتزم بالمعيار. كما يشترط البند 12.13 توفير دليل إرشادي باللغة البرتغالية البرازيلية، مقدم من الشركة المصنعة أو المستورد، ويتضمن معلومات السلامة لجميع مراحل الاستخدام.
عملياً، يصل الروبوت كآلة غير مكتملة، ويتم تصميم الخلية والتحقق منها في البرازيل. يتم بناء الامتثال هنا، من قبل جهة التكامل، مع الوثائق المطلوبة بموجب المعيار.
التطبيقات التعاونية تخضع أيضاً للمعايير
لم تستخدم نسخة عام 2025 من ISO 10218 مصطلح "الروبوت التعاوني"، بل انتقلت إلى الحديث عن "التطبيق التعاوني"، لأن التطبيق المحدد فقط هو الذي يمكن تطويره والتحقق منه واعتماده كتطبيق تعاوني. يأخذ تقييم المخاطر في الاعتبار الروبوت، والأداة، والقطعة، والمهمة. يبقى الروبوت ذو حد القوة حاضراً لقطعة ذات حافة حادة خطراً يجب التعامل معه.
تكمن الفروقات بين النهجين في الروبوت التعاوني أو الروبوت الصناعي.
نقاط الانتباه في الخلايا المؤتمتة بالروبوتات
- تركيب ستارة ضوئية دون حساب الملحق I.
- إعادة التشغيل دون رؤية كاملة للمنطقة المحمية. في هذه الحالة، يطلب البند 12.5.13.2 أجهزة استشعار للوجود أو نظام يفرض الذهاب إلى المنطقة غير المرئية، مثل إعادة التشغيل المزدوجة.
- باب مزود بقفل تبادلي بسيط حيث يتطلب زمن التوقف قفلاً (12.5.6).
- قفل تبادلي سهل الالتفاف عليه (12.5.2، الفقرة د).
- اعتبار الواقيات بنداً اختيارياً في العرض. ينص البند 12.5.16 على أن الواقيات، والأجهزة، وأنظمة السلامة هي أجزاء لا تتجزأ من الآلة.
- التدريب يقتصر على المشغلين فقط. يشمل البندين 12.16.1 و12.16.2 التشغيل، والصيانة، والفحص، وسائر التدخلات.
- تقييم مخاطر عام، دون مراعاة المهام الفعلية للخلية.
ما يجب طلبه مع الخلية
- تقييم مخاطر التطبيق، مع المهام التي تم أخذها في الاعتبار.
- تصميم أو مخطط لأنظمة السلامة، باللغة العربية.
- الفئة أو مستوى الأداء لكل وظيفة من وظائف السلامة.
- مذكرة حساب مسافات الأمان.
- أدلة تشغيل الروبوت والخلية باللغة العربية.
- خطة تدريب للتشغيل والبرمجة والصيانة.
- سجل المسؤولية الفنية.
تنطبق هذه البنود على أي تطبيق، بدءاً من خلية اللحام الآلي وصولاً إلى الخلية المزودة بـ روبوت التغليف على المنصات، وهي جزء من التكلفة الفعلية للمشروع، كما يوضح مقال كم تكلفة روبوت صناعي.
الأسئلة الشائعة
هل تنطبق NR-12 على الروبوتات الصناعية؟
نعم. تُعد الخلية الروبوتية آلةً لأغراض المعيار. يعتبر البند 12.1.12 الأنظمة الروبوتية متوافقة إذا كانت تلتزم بـ ISO 10218-1 و ISO 10218-2 و ISO/TS 15066 وغيرها من المعايير الفنية الرسمية القابلة للتطبيق.
هل تحتاج كل خلية روبوتية إلى سياج واقٍ؟
يشترط المعيار وجود أنظمة أمان في مناطق الخطر، والتي يمكن أن تكون حواجز ثابتة أو حواجز متحركة وأجهزة أمان مترابطة. يعتمد اختيار المزيج بين السياج والأبواب المتشابكة وستائر الضوء والماسحات الضوئية على تقييم المخاطر لكل خلية.
هل يجب على الروبوت التعاوني الالتزام بـ NR-12؟
نعم، يجب ذلك. تتناول ISO/TS 15066، المذكورة في البند 12.1.12، التطبيقات التعاونية تحديداً. يأخذ تقييم المخاطر النظام ككل بعين الاعتبار: الروبوت والأداة والقطعة والمهمة. قد تتطلب الأداة القاطعة أو القطعة الثقيلة حواجز واقية حتى مع استخدام روبوت مصمم للتعاون.
من يتحمل مسؤولية السلامة في الخلية الآلية؟
يتحمل المصنع مسؤولية الروبوت، ويتحمل المُكامل مسؤولية التطبيق والخلية، بينما يتحمل صاحب العمل مسؤولية تدابير الحماية والصيانة والتدريب. تشترط NR-12 أن تكون أنظمة السلامة تحت المسؤولية الفنية لمهني مؤهل قانونياً.
أين يجب وضع الستارة الضوئية في الخلية الآلية؟
توضع على المسافة الدنيا المحسوبة باستخدام الصيغة الواردة في الملحق الأول من NR-12، وهي S = (K x T) + C، استناداً إلى المعيار ISO 13855. تعتمد النتيجة على زمن التوقف الكلي للنظام وعلى قدرة الكشف للستارة الضوئية، وليس على المساحة المتاحة في التخطيط.
تحدث إلى BR Robotics
تقوم شركة BR Robotics بتكامل روبوتات QJAR في البرازيل، بدءاً من تصميم الخلية وحتى التشغيل الأولي. احمل هذه الأسئلة إلى محادثتك مع BR Robotics، جنباً إلى جنب مع وصف العملية، وقطعة العمل، ودورة الإنتاج المطلوبة. تواصل مع BR Robotics أو اطّلع على خط الروبوتات.
المصادر
- NR-12، السلامة في العمل بالآلات والمعدات، النص الساري (وزارة العمل والتوظيف)
- ISO 10218-1:2025، الروبوتات: متطلبات السلامة، الجزء 1: الروبوتات الصناعية
- ISO 10218-2:2025، الروبوتات: متطلبات السلامة، الجزء 2: تطبيقات الروبوتات الصناعية وخلايا الروبوتات
- ISO/TS 15066:2016، الروبوتات والأجهزة الروبوتية: الروبوتات التعاونية
- A3، تحديث ISO 10218: إجابات على الأسئلة الشائعة
- ISO 13855:2024، سلامة الآلات: تحديد مواضع الحواجز الواقية فيما يتعلق باقتراب جسم الإنسان
- ISO 13849-1:2023، سلامة الآلات: الأجزاء المتعلقة بالسلامة في أنظمة التحكم: الجزء 1: المبادئ العامة للتصميم
- ISO 12100:2010، سلامة الآلات: المبادئ العامة للتصميم: تقييم المخاطر وتقليل المخاطر
- القانون رقم 6.496/1977، تسجيل المسؤولية الفنية (Planalto)