Линия, выдающая 8 мешков по 25 kg в минуту, подает 12 тонн в час на руки палетировщику. Законодательство внимательно относится к этой нагрузке: CLT устанавливает максимальный вес, который один работник может перемещать индивидуально, равным 60 kg, а NR-17 запрещает регулярное поднятие грузов, вредящее здоровью, если точка захвата находится более чем в 60 cm от тела. Уравнение подъема NIOSH, международный эталон в области эргономики, исходит из константы нагрузки 23 kg, которая действует полностью только в идеальных условиях и снижается с увеличением горизонтального расстояния, высоты, вертикального перемещения, скручивания, частоты и качества захвата.
Та же NR-17 перечисляет внедрение технических средств облегчения как первую меру профилактики при ручном перемещении грузов. Робот-палетизатор является наиболее полным из них. Это руководство показывает, как он рассчитывается.
Что такое роботизированная палетизация
Палетизация — это формирование грузовой единицы: коробки, мешки, кипы или ведра, уложенные на палету слоями, обеспечивающими устойчивость, готовые к транспортировке и хранению. При роботизированной палетизации промышленный робот берет продукт на выходе линии и укладывает его согласно запрограммированной схеме.
Типичная ячейка включает входной конвейер, робота с манипулятором (захватом), одну или две позиции для палет, ограждения, а также, в зависимости от проекта, автоматическую подачу пустых палет и разделительных листов.
Почему палетирующий робот имеет 4 оси
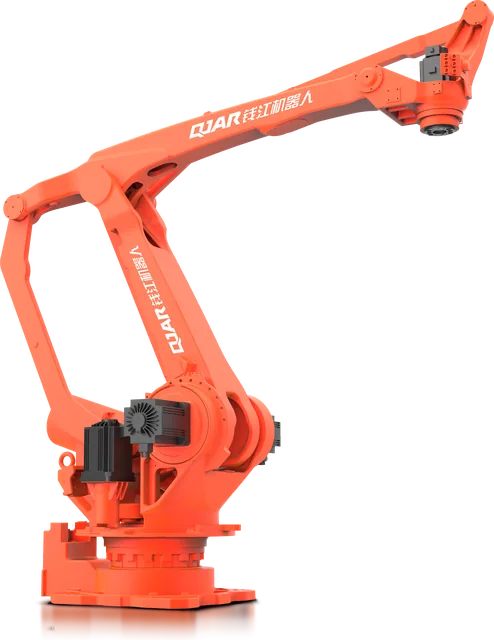
Укладка в штабель требует позиционирования груза в трех измерениях и его поворота вокруг вертикальной оси. Наклон не требуется. Робот для палетирования с 4 осями использует это преимущество: его конструкция обеспечивает постоянное параллельное положение фланца относительно пола, а четвертая ось поворачивает захват.
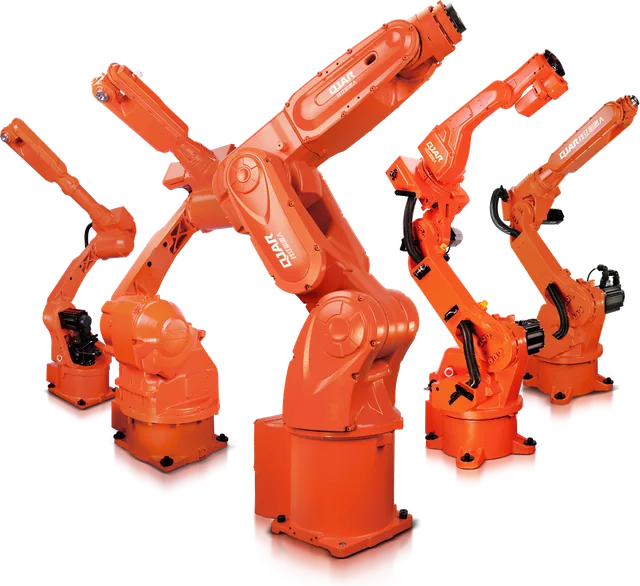
При меньшем количестве подвижных осей манипулятор становится проще и эффективнее для данной задачи. Робот с 6 осями применяется, когда продукт необходимо наклонить или переориентировать, что является исключением. Разница между этими двумя семействами описана в руководстве по промышленному роботу.
Три параметра, определяющие выбор робота
Грузоподъемность: продукт плюс захват
Грузоподъемность в техническом паспорте включает все, что находится после фланца. Захват учитывается в расчете и, в зависимости от продукта, может весить столько же, сколько сам продукт.
| Случай (примерные значения) | Продукт на одну подачу | Захват | Нагрузка на запястье | Модель из линейки, соответствующая задаче |
|---|---|---|---|---|
| Коробка 5 kg, одна на подачу | 5 kg | 4 kg | 9 kg | QJRB15-1 (15 kg) |
| Коробка 12 kg, одна на подачу | 12 kg | 8 kg | 20 kg | QJRB30-1 (30 kg) |
| Мешок 25 kg, два на подачу | 50 kg | 30 kg | 80 kg | QJRB180-1 (180 kg) |
| Слой из 12 коробок по 20 kg | 240 kg | 150 kg | 390 kg | QJRB800-1 (800 kg) |
Решение брать один или несколько продуктов за цикл меняет класс робота: две коробки по 12 kg с тем же захватом весом 8 kg дают суммарную нагрузку 32 kg, что уже превышает возможности модели грузоподъемностью 30 kg. Поэтому параметры грузоподъемности и цикла определяются совместно.
Вылет: от самого дальнего края палеты до вершины штабеля
Робот должен укладывать груз в самый дальний угол первого слоя и в самую высокую точку последнего. Стандартная бразильская палета PBR имеет размеры 1 000 mm на 1 200 mm при высоте 129 mm согласно спецификации ABRAS. К этому добавляются итоговая высота груза, положение точки захвата, а если используются две позиции палет — расстояние между ними.
Робот, обслуживающий две позиции палет, работает без остановки во время замены: пока одна полная палета выезжает, он продолжает работу с другой. Такой выбор требует большего вылета.
Цикл: диктует линия
Число циклов в минуту определяется линией, а не каталогом:
- количество единиц продукции в минуту на выходе линии;
- деленное на число единиц продукции за один захват;
- равное числу циклов в минуту, которое робот должен выполнять.
Линия с производительностью 12 коробок в минуту и двойным захватом требует 6 циклов в минуту. Способность робота выдержать этот темп зависит от расстояния между точками захвата и укладки, полной нагрузки и схемы укладки на палету. Эта проверка выполняется в симуляции с использованием реальной планировки до покупки.
Линия паллетирования QJAR
| Модель | Грузоподъёмность (kg) | Радиус действия (mm) | Число осей | Повторяемость (mm) | Масса (kg) |
|---|---|---|---|---|---|
| QJRB15-1 | 15 | 1 510 | 4 | ±0,05 | 160 |
| QJRB30-1 | 30 | 1 820 | 4 | ±0,05 | 205 |
| QJRB180-1 | 180 | 3 153,7 | 4 | ±0,5 | 1 400 |
| QJRB800-1 | 800 | 3 159 | 4 | ±0,5 | 2 550 |
Первые две модели являются компактными и предназначены для коробок и легкой упаковки в ячейках с ограниченной площадью. QJRB180-1 сочетает грузоподъемность 180 kg с вылетом более 3 m, что позволяет работать с мешками при многопозиционном захвате и, в зависимости от компоновки, обслуживать две позиции палет. QJRB800-1 перемещает грузы массой 800 kg на расстояние 3 159 mm, предназначен для целых слоев или тяжелых единичных грузов.
Масса робота также учитывается при проектировании. Рука массой 1 400 kg или 2 550 kg в движении передает нагрузки на основание, поэтому фундамент рассчитывается специально под эти условия.
Захват: компонент, который сильнее всего влияет на проект
Робот выбирается после захвата, а не до него.
| Тип захвата | Типичный продукт | Примечание |
|---|---|---|
| Вакуумный | Коробки с плоской закрытой верхней поверхностью | Легкий и быстрый; зависит от качества коробки |
| Пальцы или вилка | Мешки | Поддерживает снизу; требует роликового конвейера для захвата |
| Боковой зажим | Коробки, тюки и ящики | Сжимает по бокам; следует учитывать прочность упаковки |
| Комбинированный | Продукт, пустой палет и разделительный лист | Один инструмент для трех функций, имеет большую массу |
Масса захвата уменьшает полезную нагрузку, а его размеры определяют, что помещается между штабелями. Во многих проектах именно конструкция захвата делает возможным или невозможным многопозиционный захват, обеспечивающий завершение цикла.
Мозаика и устойчивость груза
Паттерн каждого слоя, мозаика, определяет устойчивость груза и эффективность использования палеты. Чередующиеся слои со смещенными стыками фиксируют штабель. Разделительные листы помогают при работе с продуктами, которые скользят.
Мозаика также определяет работу робота: сколько различных ориентаций на слой, какой поворот за цикл и какой зазор между изделиями во время укладки. Паттерн, хороший для транспортировки, но плохой для цикла, — это проблема, которая рано выявляется при моделировании проекта.
Планировка и безопасность ячейки
Ячейка палетирования имеет две границы, которые пересекают люди и оборудование: вход продукта и выход палеты. NR-12 требует, чтобы опасные зоны имели системы безопасности, характеризующиеся неподвижными ограждениями, подвижными ограждениями и взаимосвязанными защитными устройствами.
На выходе палеты часто используют световую завесу с функцией мьютинга (автоматическое временное отключение функции безопасности во время прохода палеты), согласно определению самого стандарта. Положение световой завесы не является произвольным: Приложение I к NR-12 использует расчет минимального расстояния из ISO 13855, который зависит от времени остановки системы.
Полные требования приведены в NR-12 в роботизированной ячейке. Для легких задач с присутствием людей рядом существует коллаборативная альтернатива, сравнение которой приведено в коллаборативный или промышленный робот.
Когда робот — это выбор
- Более одного продукта или формата. Смена схемы палетирования означает смену программы.
- Короткая зона в конце линии. Ячейка занимает площадь лишь немного больше, чем радиус действия манипулятора.
- Две близкие линии. Один робот может обслуживать обе, каждую со своей палетой.
- Изменяющиеся грузы. Комбинированный захват и разные программы позволяют адаптироваться к новой упаковке без замены машины.
Данные для расчета стоимости
- Продукт: размеры, масса и тип упаковки.
- Темп линии (количество продуктов в минуту) и количество смен.
- Используемая палета и конечная высота груза.
- Текущая или желаемая схема палетирования, а также использование разделительных листов.
- Планировка конца линии с указанием высоты конвейера.
- Способ вывоза полной палеты: палетоукладчик, погрузчик или конвейер.
- Количество различных продуктов, проходящих через одну линию.
Имея эти данные, расчет окупаемости можно выполнить на основе показателей завода, следуя структуре стоимости промышленного робота. Ведением проекта от начала до конца занимается интегратор робототехники.
Частые вопросы
Что такое робот-палетайзер?
Это промышленный робот, как правило, 4-осевой, который берет продукты в конце линии и укладывает их на палету по схеме слоев. Он работает с захватом, подходящим для продукта, внутри ячейки с входом продукта, позицией палеты и защитными ограждениями.
Сколько килограммов перемещает робот-палетайзер?
Зависит от класса. В линейке QJAR есть палетайзеры с грузоподъемностью на запястье 15, 30, 180 и 800 kg. Этот вес включает захват: продукт весом 25 kg с захватом 30 kg занимает 55 kg из грузоподъемности робота.
Почему у робота-палетайзера 4 оси?
Потому что для штабелирования требуется позиционировать груз в пространстве и поворачивать его вокруг вертикали, всегда сохраняя горизонтальное положение. Конструкция 4-осевого манипулятора обеспечивает параллельность фланца полу по замыслу, при меньшем количестве движущихся осей, чем у 6-осевого робота для той же задачи.
Сколько коробок в минуту паллетирует робот?
Расчёт исходит из линии: количество изделий в минуту, делённое на число изделий за один захват, даёт циклы в минуту, которые должен выполнить робот. Выполнит ли он их, зависит от расстояния между точкой захвата и зоной складирования, массы груза и схемы укладки на паллету; это подтверждается при моделировании.
Нужна ли защита для ячейки паллетирования?
Да. Согласно NR-12, опасные зоны должны быть оснащены системами безопасности, включающими неподвижные ограждения, подвижные ограждения и взаимосвязанные защитные устройства. На выходе паллет обычно используется световая завеса, минимальное расстояние до которой рассчитывается по Приложению I к стандарту, основанному на ISO 13855.
Свяжитесь с BR Robotics
BR Robotics проектирует и интегрирует ячейки палетирования с роботами QJAR грузоподъемностью от 15 kg до 800 kg. Отправьте информацию о продукте, темпе линии и планировке: ответ будет содержать рекомендованную модель, планировку ячейки и смету. Свяжитесь с BR Robotics, посмотрите линейку роботов или технические характеристики линейки палетирования.
Источники
- КЗоТ, Декрет-закон № 5.452/1943, ст. 198 (Planalto)
- NR-17, Эргономика, глава 17.5 (Министерство труда и занятости)
- NIOSH, Пересмотренное уравнение подъема NIOSH (CDC)
- CCOHS (правительство Канады), Уравнение подъема NIOSH: расчет рекомендуемого предельного веса
- ABRAS, Техническая спецификация поддона PBR-I
- NR-12, Безопасность труда на машинах и оборудовании, п. 12.5 и Приложение I
- ISO 13855:2024, Безопасность машин: расположение защитных устройств с учетом приближения человеческого тела
- EVST Brasil, технические паспорта линейки QJAR