一条每分钟输送 8 袋 25 kg 产品的产线,意味着码垛人员每小时要处理 12 吨货物。相关法规对这一体力负荷给予了审慎关注:CLT(巴西劳动法)规定员工单人搬运的最大重量为 60 kg;NR-17 禁止非偶尔性的、当抓取点距离身体超过 60 cm 时会损害健康的重物搬运。NIOSH 的举重方程是国际人体工程学参考标准,其起始载荷常数为 23 kg,该数值仅在理想条件下完全有效,并会随着水平距离、高度、垂直行程、扭转角度、频率以及抓握质量的增加而降低。
同一项 NR-17 将“采用辅助技术手段”列为人工搬运货物的首要预防措施。码垛机器人正是其中最完善的一种。本指南将介绍如何对其进行选型设计。
什么是机器人码垛
码垛是指构建单元化负载的过程:将纸箱、袋子、捆包或桶在托盘上堆叠成稳定的层状结构,以便进行运输和存储。在机器人码垛中,工业机器人从产线末端抓取产品,并按照预设的程序模式将其放置到位。
典型的码垛单元包括进料输送机、配备夹爪的机器人、一个或两个托盘工位、安全防护装置,以及根据具体项目配置的空托盘自动供料系统和隔板纸自动供料系统。
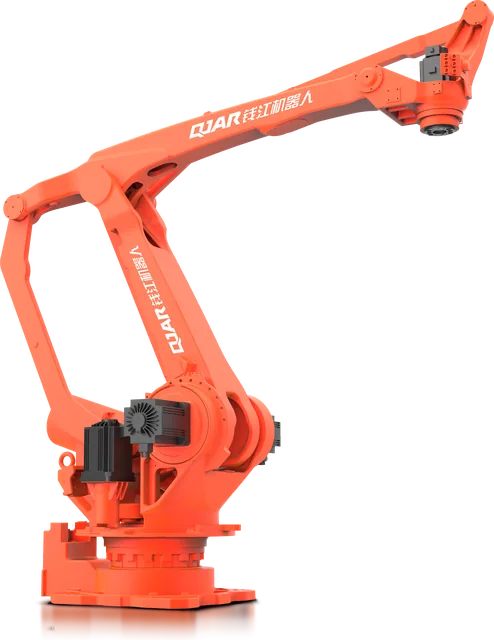
为什么码垛机器人采用4轴设计
堆叠作业需要将负载在三维空间内定位,并绕垂直轴旋转,但无需倾斜。4轴码垛机器人正是利用了这一特点:其结构确保法兰始终与地面平行,第四轴负责驱动夹爪旋转。
由于运动轴数量较少,机械臂在执行该任务时更加简洁直接。只有当产品需要倾斜或重新定向时(这属于例外情况),才需要使用6轴机器人。这两类机器人的区别详见工业机器人指南。
决定机器人选型的三个关键参数
负载:产品加上夹爪
技术规格表中的负载是指法兰之后的所有重量。夹爪必须计入总重,且根据产品类型不同,夹爪的重量可能与产品相当。
| 案例(示例数值) | 单次抓取的产品重量 | 夹爪重量 | 腕部负载 | 适用的系列型号 |
|---|---|---|---|---|
| 5 kg纸箱,单次抓一个 | 5 kg | 4 kg | 9 kg | QJRB15-1 (15 kg) |
| 12 kg纸箱,单次抓一个 | 12 kg | 8 kg | 20 kg | QJRB30-1 (30 kg) |
| 25 kg袋装物,单次抓两个 | 50 kg | 30 kg | 80 kg | QJRB180-1 (180 kg) |
| 一层12个20 kg纸箱 | 240 kg | 150 kg | 390 kg | QJRB800-1 (800 kg) |
每个循环抓取一个还是多个产品的决策会改变机器人的等级:使用同一个8 kg夹爪抓取两个12 kg的纸箱,总重达到32 kg,这就超过了30 kg型号的额定负载。因此,负载和循环周期必须共同确定。
工作范围:从最远的托盘到堆垛顶部
机器人需要放置在第一层最远端的角落以及最后一层的最高点。根据ABRAS的规格,巴西标准托盘PBR的尺寸为1000 mm × 1200 mm,高度为129 mm。此外还需考虑货物的最终高度、抓取点的位置,以及在存在两个托盘工位时两者之间的距离。
服务于两个托盘工位的机器人在更换期间持续运行:当一个满载托盘移出时,它继续在另一个托盘上作业。这种配置要求更大的工作范围。
节拍:由产线决定
每分钟的循环次数取决于产线需求,而非产品目录:
- 产线出口处的每分钟产品数;
- 除以每次抓取的产品数;
- 等于机器人必须达到的每分钟循环次数。
一条每分钟处理12箱且采用双抓取的产线需要6次循环/分钟。机器人能否达到这一节奏,取决于抓取点与放置点之间的距离、总负载以及托盘模式。此项验证需在采购前,使用实际布局在仿真环境中完成。
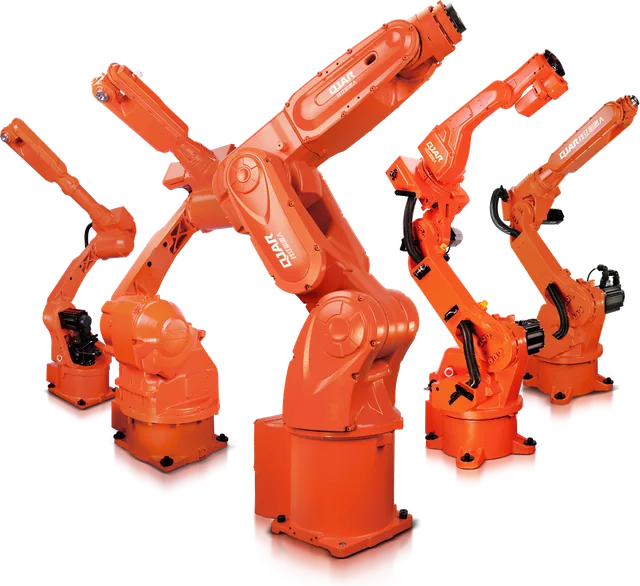
QJAR 码垛机器人系列
| 型号 | 负载 (kg) | 臂展 (mm) | 轴数 | 重复定位精度 (mm) | 本体质量 (kg) |
|---|---|---|---|---|---|
| QJRB15-1 | 15 | 1,510 | 4 | ±0.05 | 160 |
| QJRB30-1 | 30 | 1,820 | 4 | ±0.05 | 205 |
| QJRB180-1 | 180 | 3,153.7 | 4 | ±0.5 | 1,400 |
| QJRB800-1 | 800 | 3,159 | 4 | ±0.5 | 2,550 |
前两款机型结构紧凑,适用于小面积工作单元内的纸箱和轻型包装。QJRB180-1 兼具 180 kg 负载能力与超过 3 m 的臂展,可实现袋装物料的多件抓取,并根据布局支持双托盘位作业。QJRB800-1 可在 3,159 mm 臂展下搬运 800 kg 负载,适用于整层码垛或重型单件货物。
机器人本体质量也是设计考量因素之一。重达 1,400 kg 或 2,550 kg 的运动臂会对底座施加作用力,基础需据此进行计算。
末端执行器:影响项目设计的关键部件
应先确定末端执行器,再选择机器人。
| 末端执行器类型 | 典型产品 | 备注 |
|---|---|---|
| 真空吸盘 | 顶面平整封闭的纸箱 | 轻便快速;依赖纸箱质量 |
| 指爪或叉式夹具 | 袋装物料 | 底部支撑;抓取时需配备滚筒输送机 |
| 侧夹式夹具 | 纸箱、捆包和周转箱 | 从两侧夹紧;需注意包装强度 |
| 组合式夹具 | 产品、空托盘和隔垫板 | 单一工具实现三种功能,但质量较大 |
末端执行器的质量会占用有效负载,其尺寸则决定了堆垛间隙的可操作性。在许多项目中,正是末端执行器的设计决定了能否实现多件抓取,从而完成整个作业循环。
码垛模式与负载稳定性
每一层的排列模式,即码垛图案,决定了负载的稳定性和托盘的空间利用率。交错叠放的层,其接缝相互错开,能够锁定整个堆垛。对于容易滑动的产品,使用隔垫纸有助于稳定。
码垛图案也定义了机器人的工作内容:每层有多少种不同的朝向、每个循环旋转多少度以及放置时产品之间的间隙是多少。一种适合运输但不利于机器人作业循环的模式,是在项目仿真阶段就会尽早暴露的问题。
布局与工作单元安全
码垛工作单元有两个人员和设备必须穿越的边界:产品入口和托盘出口。NR-12 标准要求危险区域必须配备安全系统,其特征包括固定防护装置、移动防护装置以及联锁的安全装置。
在托盘出口处,通常使用带有消隐功能的光幕,即在托盘通过期间自动且暂时地禁用安全功能,这符合标准本身的定义。光幕的位置并非随意设定:NR-12 标准的附录 I 采用了 ISO 13855 中关于最小距离的计算方法,该计算取决于系统的停止时间。
完整的要求详见 机器人工作单元中的 NR-12。对于有人近距离操作的轻型任务,存在协作式替代方案,相关对比见 协作机器人与工业机器人。
何时选择机器人
- 多种产品或规格。 更换码垛模式即意味着更换程序。
- 产线末端空间有限。 工作单元仅略大于机械臂的工作范围。
- 两条产线相邻。 一台机器人可同时服务两条产线,每条产线配备各自的托盘。
- 负载变化频繁。 组合式夹爪和不同程序可适应新包装形式,无需更换设备。
预算所需数据
- 产品:尺寸、质量及包装类型。
- 产线节拍(件/分钟)及班次数量。
- 所用托盘及最终堆垛高度。
- 当前或期望的码垛模式,以及是否使用隔层板。
- 产线末端布局,包括输送机高度。
- 满托盘的输出方式:码垛机、叉车或输送机。
- 同一产线上通过的不同产品数量。
基于上述数据,结合工厂实际参数,按照工业机器人成本构成的结构即可计算投资回报。从项目启动到交付全程由机器人系统集成商负责实施。
常见问题
什么是码垛机器人?
它是一种工业机器人,通常为4轴,在生产线末端抓取产品,并按照预设的层叠模式将其堆放在托盘上。它在包含产品入口、托盘位置和防护装置的工作单元内,配合适合产品的夹具进行作业。
码垛机器人能搬运多少公斤?
这取决于具体等级。QJAR产品线提供手腕负载为15、30、180和800 kg的码垛机器人。该负载需包含夹具重量:例如,一个25 kg的产品搭配30 kg的夹具,将占用机器人55 kg的额定能力。
为什么码垛机器人采用4轴设计?
因为堆垛任务需要在空间中定位负载并绕垂直轴旋转,同时始终保持负载水平。4轴机械臂通过结构设计确保法兰始终平行于地面,在执行相同任务时,相比6轴机器人具有更少的运动轴数。
机器人码垛每分钟能处理多少箱?
计算基于以下公式:每分钟产品数量除以每次抓取的产品数量,得出机器人需要完成的循环次数。机器人能否达标,取决于抓取点与放置点之间的距离、负载以及托盘模式,这些需通过仿真验证。
码垛单元是否需要防护装置?
是的。根据NR-12标准,危险区域必须配备安全系统,其特征包括固定防护罩、移动防护罩和联锁安全装置。在托盘出口处,通常使用光幕,其最小距离需依据该标准附录I中基于ISO 13855的计算方法确定。
联系 BR Robotics
BR Robotics 提供基于 QJAR 机器人的码垛工作单元设计与集成,负载范围覆盖 15 kg 至 800 kg。请提供产品信息、生产节拍及布局图,我们将回复推荐机型、工作单元布局方案及报价。联系 BR Robotics,查看机器人产品线或码垛生产线技术资料。