Een lijn die 8 zakken van 25 kg per minuut aflevert, brengt 12 ton per uur in handen van wie palletiseert. De wetgeving gaat zorgvuldig om met deze belasting: de CLT stelt het maximale gewicht dat een werknemer individueel mag verplaatsen vast op 60 kg, en NR-17 verbiedt het niet-incidenteel tillen van lasten die de gezondheid schaden wanneer de greep meer dan 60 cm van het lichaam verwijderd is. De NIOSH-tillingsvergelijking, een internationale referentie op het gebied van ergonomie, gaat uit van een constante voor de last van 23 kg, die alleen volledig geldt onder ideale omstandigheden en afneemt naarmate de horizontale afstand, de hoogte, het verticale traject, de torsie, de frequentie en de kwaliteit van de greep variëren.
Dezelfde NR-17 noemt als eerste preventiemaatregel bij handmatig transport van lasten het implementeren van technische hulpmiddelen. De robotpalletiseerder is de meest complete daarvan. Deze gids laat zien hoe deze wordt gedimensioneerd.
Wat is robotpalletisatie
Palletisatie is het samenstellen van een eenheidslading: dozen, zakken, balen of emmers gestapeld op de pallet in stabiele lagen, klaar voor transport en opslag. Bij robotpalletisatie pakt een industriële robot het product aan de uitgang van de lijn en plaatst het volgens het geprogrammeerde patroon.
De typische cel bestaat uit een invoertransporteur, een robot met grijper, een of twee palletposities, beschermingen en, afhankelijk van het ontwerp, automatische toevoer van lege pallets en scheidingslagen.
Waarom de palletiseerrobot 4 assen heeft
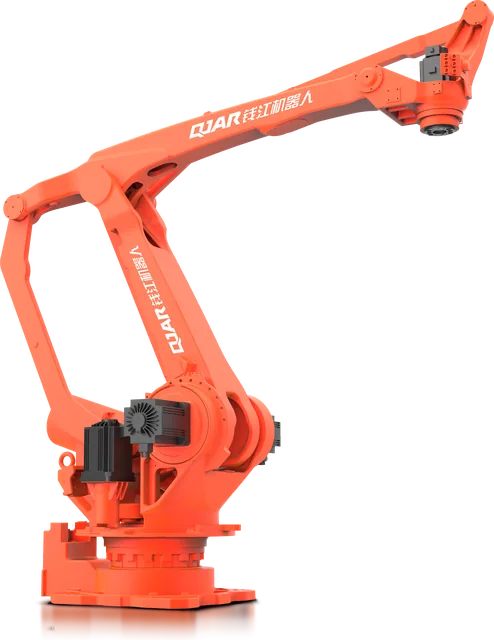
Stapelen vereist dat de last in drie dimensies wordt gepositioneerd en rond de verticale as wordt gedraaid. Kantelen is niet nodig. De 4-assige palletiseerrobot maakt hier gebruik van: zijn structuur houdt de flens altijd parallel aan de vloer, en de vierde as draait de grijper.
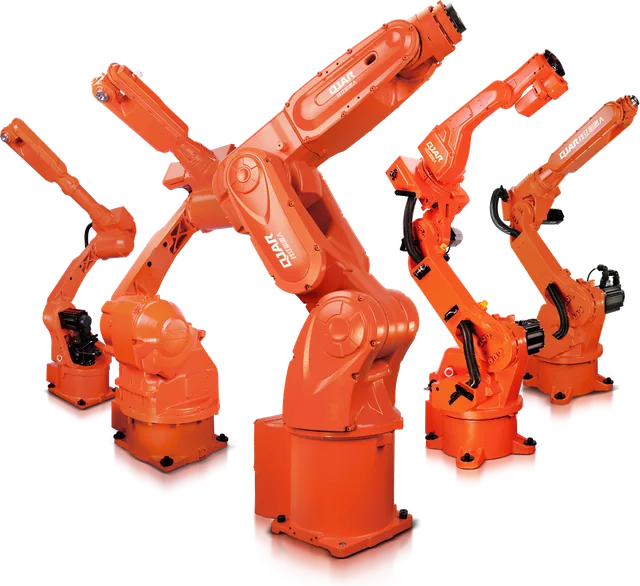
Met minder bewegende assen is de arm eenvoudiger en directer voor de taak. Een 6-assige robot komt in beeld wanneer het product gekanteld of opnieuw georiënteerd moet worden, wat een uitzondering is. Het verschil tussen deze twee families staat beschreven in de handleiding van de industriële robot.
De drie cijfers die de robot dimensioneren
Last: product plus grijper
De last op het datasheet omvat alles wat zich achter de flens bevindt. De grijper telt mee en kan, afhankelijk van het product, net zoveel wegen als het product zelf.
| Geval (voorbeeldwaarden) | Product per greep | Grijper | Last op de pols | Model uit de reeks dat voldoet |
|---|---|---|---|---|
| Doos van 5 kg, één per greep | 5 kg | 4 kg | 9 kg | QJRB15-1 (15 kg) |
| Doos van 12 kg, één per greep | 12 kg | 8 kg | 20 kg | QJRB30-1 (30 kg) |
| Zak van 25 kg, twee per greep | 50 kg | 30 kg | 80 kg | QJRB180-1 (180 kg) |
| Laag van 12 dozen van 20 kg | 240 kg | 150 kg | 390 kg | QJRB800-1 (800 kg) |
De beslissing om één of meerdere producten per cyclus te pakken verandert de klasse van de robot: twee dozen van 12 kg met dezelfde grijper van 8 kg komen samen op 32 kg en overschrijden daarmee het model van 30 kg. Daarom worden last en cyclus gezamenlijk bepaald.
Bereik: van de verste pallet tot de bovenkant van de stapel
De robot moet op de verste hoek van de eerste laag en op het hoogste punt van de laatste laag plaatsen. De standaard Braziliaanse pallet, de PBR, meet 1.000 mm bij 1.200 mm, met een hoogte van 129 mm, volgens de specificatie van ABRAS. Hierbij komen nog de eindhoogte van de lading, de positie van het grijppunt en, als er twee palletposities zijn, de afstand tussen deze posities.
Een robot die twee palletposities bedient, werkt zonder onderbreking tijdens de wissel: terwijl een volle pallet vertrekt, blijft hij bij de andere pallet actief. Deze keuze vereist een groter bereik.
Cyclus: de lijn bepaalt het tempo
Het aantal cycli per minuut komt van de lijn, niet uit de catalogus:
- producten per minuut aan de uitgang van de lijn;
- gedeeld door het aantal producten per greep;
- gelijk aan het aantal cycli per minuut dat de robot moet halen.
Een lijn met 12 dozen per minuut en een dubbele greep vereist 6 cycli per minuut. Of de robot dit tempo haalt, hangt af van de afstand tussen grijp- en plaatspunt, de totale last en het palletpatroon. Deze controle wordt vóór aankoop in simulatie gedaan, met de werkelijke lay-out.
De QJAR-palletiseerlijn
| Model | Draagvermogen (kg) | Reikwijdte (mm) | Assen | Herhaalnauwkeurigheid (mm) | Massa (kg) |
|---|---|---|---|---|---|
| QJRB15-1 | 15 | 1.510 | 4 | ±0,05 | 160 |
| QJRB30-1 | 30 | 1.820 | 4 | ±0,05 | 205 |
| QJRB180-1 | 180 | 3.153,7 | 4 | ±0,5 | 1.400 |
| QJRB800-1 | 800 | 3.159 | 4 | ±0,5 | 2.550 |
De eerste twee zijn compact, geschikt voor dozen en lichte verpakkingen in cellen met een beperkte oppervlakte. De QJRB180-1 combineert 180 kg met meer dan 3 m reikwijdte, wat het mogelijk maakt om zakken te hanteren via meervoudige opname en, afhankelijk van de lay-out, twee palletposities aan te doen. De QJRB800-1 kan 800 kg tillen tot een hoogte van 3.159 mm, geschikt voor volledige lagen of zware eenheidsladingen.
De massa van de robot speelt ook een rol in het ontwerp. Een arm van 1.400 kg of 2.550 kg in beweging brengt krachten over op de basis, en de fundering wordt hierop berekend.
Gripper: het onderdeel dat het ontwerp het meest beïnvloedt
De robot wordt gekozen na de gripper, niet ervoor.
| Type gripper | Typisch product | Opmerking |
|---|---|---|
| Vacuüm | Dozen met een vlakke en gesloten bovenkant | Licht en snel; afhankelijk van de kwaliteit van de doos |
| Vingers of vork | Zakken | Ondersteunt van onderaf; vereist een rollerbaan bij de opname |
| Zijgrijper | Dozen, bundels en kratjes | Klemmt vast aan de zijkanten; let op de sterkte van de verpakking |
| Combinatie | Product, lege pallet en scheidingsvel | Eén gereedschap voor drie functies, met een grotere massa |
De massa van de gripper gaat ten koste van het nuttige laadvermogen en de afmetingen bepalen wat er tussen de stapels past. In veel projecten is het ontwerp van de gripper dat de meervoudige opname mogelijk maakt – of juist verhindert – die de cyclus afrondt.
Patroon en stabiliteit van de lading
Het patroon van elke laag, het mozaïek, bepaalt de stabiliteit van de lading en het gebruik van het pallet. Afwisselende lagen, met versprongen naden, vergrendelen de stapel. Tussenlagen helpen bij producten die glijden.
Het mozaïek bepaalt ook het werk van de robot: hoeveel verschillende oriëntaties per laag, hoeveel draaiing per cyclus en welke speling tussen producten op het moment van plaatsen. Een patroon dat goed is voor transport maar slecht voor de cyclus is een probleem dat vroeg naar voren komt wanneer het project wordt gesimuleerd.
Lay-out en veiligheid van de cel
De paletiseercel heeft twee grenzen waar mensen en apparatuur doorheen gaan: de productinvoer en de palletoverdracht. NR-12 vereist dat gevarenzones beveiligingssystemen hebben, gekenmerkt door vaste beschermingen, beweegbare beschermingen en onderling gekoppelde veiligheidsvoorzieningen.
Bij de palletoverdracht wordt vaak een lichtgordijn met muting gebruikt, de automatische en tijdelijke uitschakeling van de veiligheidsfunctie terwijl het pallet passeert, conform de definitie in de norm zelf. De positie van het lichtgordijn is niet vrij: Bijlage I van NR-12 hanteert de berekening van de minimale afstand volgens ISO 13855, die afhangt van de stoptijd van het systeem.
De volledige eisen staan in NR-12 in robotcel. Voor lichte taken met personen in de buurt bestaat het collaboratieve alternatief, vergeleken in collaboratieve robot of industriële robot.
Wanneer de robot de keuze is
- Meer dan één product of formaat. Een ander palletpatroon betekent een ander programma.
- Korte ruimte aan het einde van de lijn. De cel neemt nauwelijks meer in dan de reikwijdte van de arm.
- Twee nabijgelegen lijnen. Eén robot kan beide bedienen, elk met zijn eigen pallet.
- Wisselende lasten. Een gecombineerde grijper en verschillende programma’s vangen nieuwe verpakkingen op zonder dat de machine vervangen hoeft te worden.
Gegevens voor de offerte
- Product: afmetingen, massa en type verpakking.
- Lijnfrequentie, in producten per minuut, en aantal ploegen.
- Gebruikte pallet en eindhoogte van de lading.
- Huidig of gewenst palletpatroon, en gebruik van scheidingsmateriaal.
- Lay-out aan het einde van de lijn, inclusief de hoogte van de transportband.
- Hoe de volle pallet wordt afgevoerd: palletwagen, hefttruck of transportband.
- Aantal verschillende producten die over dezelfde lijn lopen.
Met deze gegevens kan de berekening van de terugverdientijd worden gemaakt met de fabriekscijfers, volgens de structuur van wat kost een industriële robot. Degene die het project van begin tot eind begeleidt, is de robotintegrator.
Veelgestelde vragen
Wat is een palletiseerrobot?
Het is een industriële robot, meestal met 4 assen, die producten aan het einde van de lijn oppakt en ze op een pallet stapelt volgens een laagpatroon. Hij werkt met een geschikte grijper voor het product binnen een cel met productinvoer, palletpositie en beschermingen.
Hoeveel kilo verplaatst een palletiseerrobot?
Dat hangt af van de klasse. In de QJAR-lijn zijn er palletiseerders met 15, 30, 180 en 800 kg last aan de pols. Deze last omvat de grijper: een product van 25 kg met een grijper van 30 kg beslaat 55 kg van de capaciteit van de robot.
Waarom heeft een palletiseerrobot 4 assen?
Omdat stapelen vereist dat de last in de ruimte wordt gepositioneerd en rond de verticale as wordt gedraaid, terwijl deze altijd horizontaal blijft. De arm met 4 assen houdt de flens constructief parallel aan de vloer, met minder bewegende assen dan een robot met 6 assen voor dezelfde taak.
Hoeveel dozen per minute paletiseert een robot?
De berekening gaat uit van de volgende formule: producten per minute gedeeld door het aantal producten per greep geeft het aantal cycli per minute dat de robot moet voltooien. Of hij dit haalt, hangt af van de afstand tussen greep en opslagplaats, de last en het palletpatroon, wat wordt bevestigd in een simulatie.
Heeft de palletiseercel beveiliging nodig?
Ja. Volgens NR-12 moeten gevaarlijke zones zijn voorzien van veiligheidssystemen, gekenmerkt door vaste beschermingen, beweegbare beschermingen en gekoppelde veiligheidsinrichtingen. Bij de palletuitvoer is het gebruik van een lichtgordijn gebruikelijk, waarbij de minimale afstand volgt uit de berekening in Bijlage I van de norm, gebaseerd op ISO 13855.
Neem contact op met BR Robotics
BR Robotics dimensioneer en integreert palletiseercellen met QJAR robots van 15 kg tot 800 kg. Stuur het product, de frequentie en de lay-out: het antwoord komt met het aanbevolen model, de cel-lay-out en de offerte. Neem contact op met BR Robotics, bekijk de robotlijn of de datasheets van de palletiseerlijn.
Bronnen
- CLT, Decreto-Lei nº 5.452/1943, art. 198 (Planalto)
- NR-17, Ergonomie, hoofdstuk 17.5 (Ministério do Trabalho e Emprego)
- NIOSH, Revised NIOSH Lifting Equation (CDC)
- CCOHS (Canadese overheid), NIOSH Lifting Equation: berekening van de aanbevolen gewichtslimiet
- ABRAS, Technische specificatie van het PBR-I pallet
- NR-12, Veiligheid op de werkplek bij machines en apparatuur, punt 12.5 en Bijlage I
- ISO 13855:2024, Safety of machinery: Positioning of safeguards with respect to the approach of the human body
- EVST Brasil, technische datasheets van de QJAR-lijn