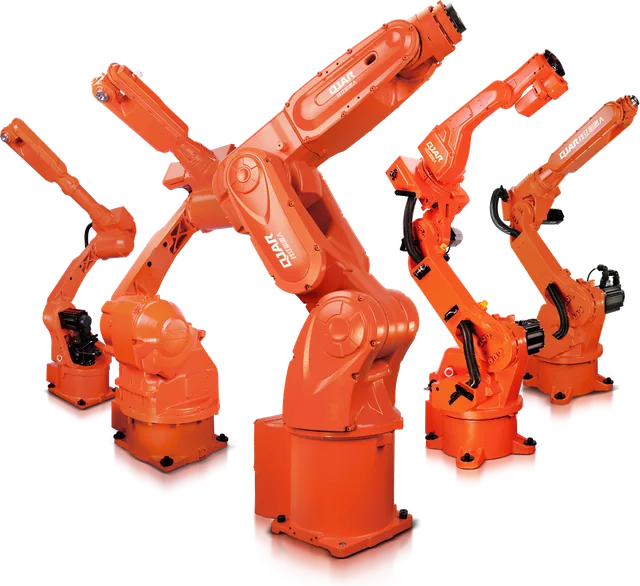
1分間に25 kgの袋を8個出荷するラインは、パレタイズ作業者に毎時12トンの負荷をかけます。この負担について法規制は慎重に対応しています。CLT(労働法)では、従業員が単独で取り扱える最大重量を60 kgと定めており、NR-17では、把持点が体から60 cm以上離れている場合など、健康を損なう可能性のある非偶発的な荷役作業を禁止しています。国際的な人間工学の基準であるNIOSHのリフティング方程式は、理想条件下でのみ有効となる23 kgの基準荷重値を出発点としており、水平距離、高さ、垂直移動範囲、ねじれ、頻度、把持品質に応じてその値は低下します。
同じくNR-17では、手動による荷役に対する予防措置の第一歩として、技術的補助手段の導入を挙げています。ロボットパレタイザーは、その中でも最も包括的な解決策です。本ガイドでは、その設計手法を示します。
ロボット化パレタイジングとは何か
パレタイジングとは、ユニットロードの組立作業です。箱、袋、ベール、バケツなどをパレット上に安定した層状に積み上げ、輸送および保管可能な状態に整えます。ロボット化パレタイジングでは、産業用ロボットがライン出口から製品を把持し、プログラムされたパターンに従って配置します。
典型的なセル構成には、入力コンベア、グリッパー付きロボット、1〜2台のパレットポジション、安全防護フェンスが含まれます。また、プロジェクト仕様によっては、空パレットおよび仕切り板の自動供給装置も組み込まれます。
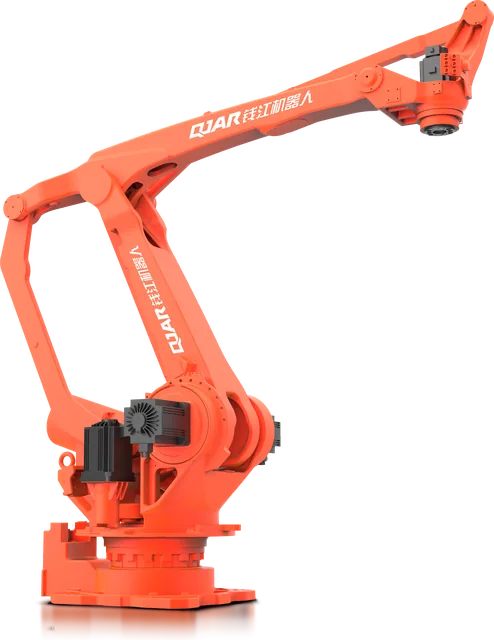
パレタイジングロボットが4軸である理由
積上げ作業では、荷物を3次元空間に配置し、垂直軸を中心に回転させる必要があります。傾ける動作は不要です。4軸のパレタイジングロボットはこの特性を活かしています。構造上、フランジ面は常に床面に平行に保たれ、第4軸によってグリッパーを回転させます。
可動軸数が少ないため、アームの構造はタスクに対してよりシンプルかつ直接的になります。製品を傾けたり再配向したりする必要がある場合(これは例外ケースです)には6軸ロボットが適用されます。両者の違いについては、産業用ロボットガイドを参照してください。
ロボットを選定するための3つの数値
可搬質量:製品+グリッパー
仕様書の可搬質量とは、フランジより後方にあるすべての重量を含みます。グリッパーも計算に含まれ、製品によってはグリッパーの重量が製品と同等になることもあります。
| ケース(例示値) | 1回あたりの製品重量 | グリッパー重量 | フランジ部での負荷 | 対応ラインモデル |
|---|---|---|---|---|
| 5 kgの箱、1回で1個把持 | 5 kg | 4 kg | 9 kg | QJRB15-1 (15 kg) |
| 12 kgの箱、1回で1個把持 | 12 kg | 8 kg | 20 kg | QJRB30-1 (30 kg) |
| 25 kgの袋、1回で2個把持 | 50 kg | 30 kg | 80 kg | QJRB180-1 (180 kg) |
| 20 kgの箱12個分のレイヤー | 240 kg | 150 kg | 390 kg | QJRB800-1 (800 kg) |
1サイクルあたり1個または複数個を把持するかという判断は、ロボットのクラスを変えます。同じ8 kgのグリッパーを使用する場合、12 kgの箱を2個把持すると合計32 kgとなり、30 kgクラスのモデルを超えてしまいます。そのため、可搬質量とサイクル時間は同時に定義する必要があります。
到達範囲:最も遠いパレットから積上げ最上部まで
ロボットは、第1層の最も奥まった角と最終層の最高点にデポジットする必要があります。ブラジル標準パレットであるPBRは、ABRASの仕様によると、寸法が1,000 mm × 1,200 mm、高さが129 mmです。これに加え、荷物の最終高さ、把持点の位置、そしてパレット位置が2つある場合はそれらの間の距離も考慮します。
2つのパレット位置に対応するロボットは、交換中も連続して稼働します。満杯のパレットが搬出される間、ロボットはもう一方のパレットで作業を継続します。この運用方式にはより大きな到達範囲が必要です。
サイクル時間:ラインが決定する
毎分のサイクル数はカタログではなく、生産ラインによって決まります。
- ライン出口での毎分製品数;
- 1回あたりの把持製品数で除算;
- ロボットが必要とする毎分サイクル数が算出されます。
毎分12箱のラインでダブル把持を行う場合、毎分6サイクルが必要です。ロボットがこのリズムを達成できるかどうかは、把持点とデポジット点の間の距離、総負荷重量、およびパレットパターンに依存します。この検証は、購入前に実際のレイアウトを用いたシミュレーションで行われます。
QJAR パレタイジングライン
| 型式 | 可搬質量 (kg) | リーチ (mm) | 軸数 | 位置繰り返し精度 (mm) | 本体質量 (kg) |
|---|---|---|---|---|---|
| QJRB15-1 | 15 | 1,510 | 4 | ±0.05 | 160 |
| QJRB30-1 | 30 | 1,820 | 4 | ±0.05 | 205 |
| QJRB180-1 | 180 | 3,153.7 | 4 | ±0.5 | 1,400 |
| QJRB800-1 | 800 | 3,159 | 4 | ±0.5 | 2,550 |
最初の2機種はコンパクトで、狭いエリアのセル内で軽量な箱や梱包材を扱うのに適しています。QJRB180-1 は可搬質量 180 kg と 3 m を超えるアーム長を両立しており、複数個同時把持による袋物(サック)の取り扱いが可能で、レイアウトによってはパレット2ポジションでの作業に対応します。QJRB800-1 は 3,159 mm のリーチで 800 kg を運搬でき、段積み全体や大型のユニットロードを扱います。
ロボットの本体質量も設計に影響します。1,400 kg または 2,550 kg のアームが動作する際にはベースに力が伝達されるため、基礎はその負荷を考慮して計算されます。
ガンバリ:プロジェクトを最も大きく変えるコンポーネント
ロボットはガンバリの選定後に決定されるものであり、その逆ではありません。
| ガンバリタイプ | 典型的な製品 | 備考 |
|---|---|---|
| バキューム | 上面が平らで閉じた箱 | 軽量かつ高速だが、箱の品質に依存する |
| フィンガーまたはフォーク | 袋物 | 下から支える方式。把持時にローラコンベヤが必要 |
| サイドグリッパ | 箱、バンドル、木枠ケース | 側面から挟み込む。包装材の強度に注意が必要 |
| 複合型 | 製品、空パレット、仕切り板 | 1つのツールで3つの機能を担うが、質量は大きくなる |
ガンバリの質量は可搬質量を消費し、そのサイズはスタック間に収まるかどうかを決定づけます。多くのプロジェクトでは、サイクルタイムを短縮するための複数個同時把持が可能になるか否かは、ガンバリの設計によって決まります。
積層パターンと荷物の安定性
各層の配置パターン、すなわちモザイクは、荷物の安定性とパレットの有効活用度を決定します。継ぎ目をずらした交互積みにより、積み上げが固定されます。滑りやすい製品には仕切りシートが役立ちます。
モザイクパターンはロボットの動作も規定します。1層あたりの異なる向きの数、1サイクルごとの回転量、およびデポジッション時の製品間のクリアランスです。輸送には最適だがサイクルタイム上は不利なパターンは、プロジェクトをシミュレーションすると早期に顕在化する問題です。
セルのレイアウトと安全
パレタイジングセルには、人と設備が行き交う2つの境界があります。それは製品の入口とパレットの出口です。NR-12では、危険区域に対して、固定防護装置、可動防護装置、および連動する安全装置で構成される安全システムの設置が義務付けられています。
パレットの出口では、通常、ミューティング機能付き光線遮断式安全装置(カーテン)が使用されます。これは、規格自体の定義に従い、パレット通過中に安全機能を自動的に一時的に無効化するものです。カーテンの位置は自由ではありません。NR-12の付録Iでは、ISO 13855に基づく最小距離計算を採用しており、この計算はシステムの停止時間に依存します。
完全な要件についてはロボット化セルにおけるNR-12を参照してください。人が近接して行う軽作業タスクについては、協働型の代替案があり、協働ロボットか産業用ロボットかで比較されています。
ロボットが最適解となるケース
- 製品や形状が複数ある場合。 パレットパターン(モザイク)の変更は、プログラムの交換を意味します。
- ライン終端のスペースが狭い場合。 セルはアームの可動範囲よりわずかに広い程度で済みます。
- 2つのラインが近接している場合。 1台のロボットで両方のラインに対応でき、それぞれ異なるパレットを使用可能です。
- 荷重が変動する場合。 複合グリッパーと異なるプログラムにより、機械を交換せずに新しい包装形態に対応できます。
見積もりのためのデータ
- 製品:寸法、質量、包装タイプ。
- ラインの生産速度(個/分)およびシフト数。
- 使用されるパレットおよび荷物の最終高さ。
- 現在または希望するパレットパターン(モザイク)、および仕切り板の使用有無。
- ライン終端のレイアウト、コンベヤの高さを含む。
- 積載済みパレットの搬出方法:パレッタイザー、フォークリフト、またはコンベヤ。
- 同じラインを通過する異なる製品の種類数。
これらのデータを用いれば、産業用ロボットの費用の構成に従い、工場の実数値に基づいて投資回収期間を算出できます。プロジェクト全体を最初から最後まで主導するのはロボットインテグレーターです。
よくある質問
パレタイザロボットとは何ですか?
一般的に4軸の産業用ロボットであり、ライン末端で製品を把持し、層パターンに従ってパレット上に積み上げます。製品に適したグリッパーを使用し、製品投入口、パレット位置および防護フェンスを備えたセル内で稼働します。
パレタイザロボットは何キログラムまで搬送できますか?
クラスによります。QJARシリーズには、手首部荷重が15 kg、30 kg、180 kg、800 kgのパレタイザがあります。この荷重にはグリッパーが含まれます。例えば、25 kgの製品と30 kgのグリッパーを組み合わせると、ロボットの能力のうち55 kgを消費します。
なぜパレタイザロボットは4軸構成なのですか?
積付け作業では、空間内での荷物の位置決めと垂直軸まわりの回転が必要ですが、常に水平を保つ必要があります。4アーム構造により、フランジ面が床に対して平行に保たれ、同じタスクを行う6軸ロボットと比較して、稼働する軸数が少なくなります。
ロボットパレタイザは1分間に何ケースを処理できますか?
計算はラインから始まります。1分あたりの製品数を、1回把持(ピッキング)あたりの製品数で割ると、ロボットが達成すべき1分あたりのサイクル数が算出されます。そのサイクル数を達成できるかどうかは、把持位置とデポ位置間の距離、荷重、およびパレットパターンに依存し、シミュレーションによって確認されます。
パレタイゼーションセルには保護が必要ですか?
はい。NR-12により、危険区域には固定防護柵、可動防護柵、および連動する安全装置で構成される安全システムが必要です。パレットの出口では光線遮断式セーフティカーテンの使用が一般的であり、その最小距離はISO 13855に基づく同規格の付録Iの計算に従います。
BR Robotics へのご相談
BR Roboticsでは、QJAR製15 kgから800 kgまでのロボットを用いたパレタイジングセルの設計・統合を行います。製品情報、生産速度、レイアウトをお送りください。推奨モデル、セルレイアウト、および見積もりをご返信いたします。BR Roboticsにお問い合わせ、ロボットライン、またはパレタイジングライン仕様書をご覧ください。