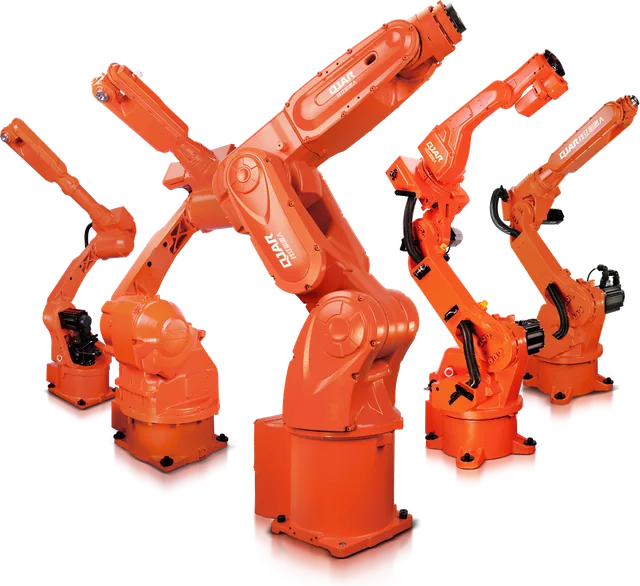
Una linea che consegna 8 sacchi da 25 kg al minuto mette nelle mani di chi pallettizza 12 tonnellate all'ora. La normativa affronta questo sforzo con attenzione: la CLT fissa in 60 kg il peso massimo che un dipendente può rimuovere individualmente, e la NR-17 vieta il sollevamento non occasionale di carichi che comprometta la salute quando l'impugnatura si trova a più di 60 cm dal corpo. L'equazione di sollevamento del NIOSH, riferimento internazionale in materia di ergonomia, parte da una costante di carico di 23 kg, valida per intero solo in condizioni ideali e che diminuisce in funzione della distanza orizzontale, dell'altezza, della corsa verticale, della torsione, della frequenza e della qualità dell'impugnatura.
La stessa NR-17 elenca, come prima misura di prevenzione nel trasporto manuale dei carichi, l'implementazione di mezzi tecnici facilitanti. Il robot pallettizzatore è il più completo tra questi. Questa guida mostra come viene dimensionato.
Cos'è la pallettizzazione robotizzata
La pallettizzazione è l'assemblaggio del carico unitizzato: scatole, sacchi, balloni o secchi impilati sul pallet in strati stabili, pronti per il trasporto e lo stoccaggio. Nella pallettizzazione robotizzata, un robot industriale preleva il prodotto all'uscita della linea e lo deposita seguendo il pattern programmato.
La cella tipica comprende un trasportatore di ingresso, un robot con pinza, una o due posizioni per i pallet, protezioni e, a seconda del progetto, alimentazione automatica di pallet vuoti e fogli separatori.
Perché il robot pallettizzatore ha 4 assi
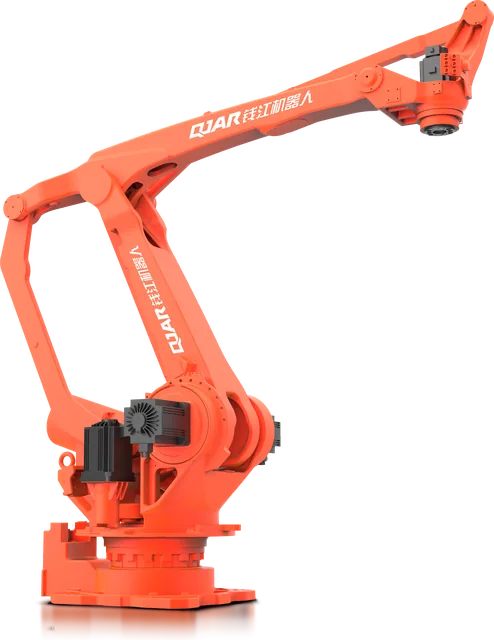
La pallettizzazione richiede di posizionare il carico in tre dimensioni e ruotarlo attorno all'asse verticale. Non richiede inclinazioni. Il robot pallettizzatore a 4 assi sfrutta questa caratteristica: la sua struttura mantiene la flangia sempre parallela al pavimento, mentre il quarto asse ruota la pinza.
Con meno assi in movimento, il braccio risulta più semplice e diretto per l'attività specifica. Il robot a 6 assi entra in gioco quando il prodotto deve essere inclinato o riorientato, situazione che rappresenta un'eccezione. La differenza tra le due famiglie è descritta nella guida del robot industriale.
I tre numeri che dimensionano il robot
Carico: prodotto più pinza
Il carico indicato nella scheda tecnica include tutto ciò che si trova dopo la flangia. La pinza rientra nel calcolo e, a seconda del prodotto, può pesare quanto quest'ultimo.
| Caso (valori di esempio) | Prodotto per presa | Pinza | Carico sul polso | Modello della linea idoneo |
|---|---|---|---|---|
| Scatola da 5 kg, una per presa | 5 kg | 4 kg | 9 kg | QJRB15-1 (15 kg) |
| Scatola da 12 kg, una per presa | 12 kg | 8 kg | 20 kg | QJRB30-1 (30 kg) |
| Sacco da 25 kg, due per presa | 50 kg | 30 kg | 80 kg | QJRB180-1 (180 kg) |
| Strato di 12 scatole da 20 kg | 240 kg | 150 kg | 390 kg | QJRB800-1 (800 kg) |
La decisione di prelevare uno o più prodotti per ciclo cambia la classe del robot: due scatole da 12 kg con la stessa pinza da 8 kg raggiungono i 32 kg e superano già il modello da 30 kg. Per questo motivo, carico e ciclo vengono definiti congiuntamente.
Raggio d'azione: dal pallet più lontano alla sommità della pila
Il robot deve depositare nel angolo più lontano del primo strato e nel punto più alto dell'ultimo. Il pallet standard brasiliano, il PBR, misura 1.000 mm per 1.200 mm, con un'altezza di 129 mm, secondo la specifica dell'ABRAS. A ciò si aggiungono l'altezza finale del carico, la posizione del punto di presa e, quando sono presenti due posizioni del pallet, la distanza tra esse.
Un robot che serve due posizioni del pallet lavora senza sosta durante il cambio: mentre un pallet pieno esce, continua a operare sull'altro. Questa scelta richiede un raggio d'azione maggiore.
Ciclo: è la linea a dettare i tempi
Il numero di cicli al minuto deriva dalla linea, non dal catalogo:
- prodotti al minuto in uscita dalla linea;
- diviso per il numero di prodotti per presa;
- uguale ai cicli al minuto che il robot deve rispettare.
Una linea da 12 scatole al minuto con doppia presa richiede 6 cicli al minuto. Se il robot rispetta questo ritmo dipende dalla distanza tra presa e deposito, dal carico totale e dallo standard del pallet. Questa verifica viene eseguita in simulazione, con il layout reale, prima dell'acquisto.
La linea QJAR di pallettizzazione
| Modello | Carico (kg) | Sbraccio (mm) | Assi | Ripetibilità (mm) | Massa (kg) |
|---|---|---|---|---|---|
| QJRB15-1 | 15 | 1.510 | 4 | ±0,05 | 160 |
| QJRB30-1 | 30 | 1.820 | 4 | ±0,05 | 205 |
| QJRB180-1 | 180 | 3.153,7 | 4 | ±0,5 | 1.400 |
| QJRB800-1 | 800 | 3.159 | 4 | ±0,5 | 2.550 |
I primi due sono compatti, per scatole e imballaggi leggeri in celle a superficie ridotta. Il QJRB180-1 combina 180 kg con oltre 3 m di portata, il che consente di movimentare sacchi con presa multipla e, a seconda del layout, due posizioni di pallet. Il QJRB800-1 trasporta 800 kg a 3.159 mm, per strati interi o carichi unitari pesanti.
Anche la massa del robot entra nel progetto. Un braccio da 1.400 kg o da 2.550 kg in movimento trasmette sforzi alla base, e la fondazione è calcolata per questo.
Pinza: il componente che modifica di più il progetto
Il robot viene scelto dopo la pinza, non prima.
| Tipo di pinza | Prodotto tipico | Osservazione |
|---|---|---|
| A vuoto | Scatole con faccia superiore piana e chiusa | Leggera e veloce; dipende dalla qualità della scatola |
| Dita o forcella | Sacchi | Sostiene dal basso; richiede un trasportatore a rulli nella presa |
| Pinza laterale | Scatole, balloni e casse | Stringe dai lati; attenzione alla resistenza dell'imballaggio |
| Combinata | Prodotto, pallet vuoto e foglio separatore | Un utensile per tre funzioni, con massa maggiore |
La massa della pinza consuma carico utile e le sue dimensioni definiscono cosa sta tra le pile. In molti progetti, è il disegno della pinza che permette, o impedisce, la presa multipla che chiude il ciclo.
Mosaico e stabilità del carico
Il modello di ogni strato, il mosaico, definisce la stabilità del carico e l'ottimizzazione del pallet. Strati alternati, con giunti sfalsati, bloccano la pila. Fogli separatori aiutano per i prodotti che scivolano.
Il mosaico definisce anche il lavoro del robot: quante orientazioni diverse per strato, quanto rotazione per ciclo e quale gioco tra i prodotti al momento della deposizione. Un modello buono per il trasporto e cattivo per il ciclo è un problema che emerge presto quando il progetto viene simulato.
Layout e sicurezza della cella
La cella di pallettizzazione ha due confini che le persone e le attrezzature attraversano: l'ingresso dei prodotti e l'uscita dei pallet. La NR-12 richiede che le zone di pericolo abbiano sistemi di sicurezza, caratterizzati da protezioni fisse, protezioni mobili e dispositivi di sicurezza interconnessi.
All'uscita dei pallet è comune utilizzare una cortina di luce con muting, la disabilitazione automatica e temporanea della funzione di sicurezza mentre il pallet passa, secondo la definizione della norma stessa. La posizione della cortina non è libera: l'Allegato I della NR-12 adotta il calcolo della distanza minima della ISO 13855, che dipende dal tempo di arresto del sistema.
I requisiti completi sono in NR-12 nella cella robotizzata. Per compiti leggeri con persone nelle vicinanze esiste l'alternativa collaborativa, confrontata in robot collaborativo o robot industriale.
Quando il robot è la scelta
- Più di un prodotto o formato. Cambiare schema di pallettizzazione significa cambiare programma.
- Area ridotta a fine linea. La cella occupa poco più della portata del braccio.
- Due linee vicine. Un robot può servire entrambe, ciascuna con il proprio pallet.
- Carichi variabili. Pinza combinata e programmi diversi assorbono nuovi imballaggi senza sostituire la macchina.
Dati per il preventivo
- Prodotto: dimensioni, massa e tipo di imballaggio.
- Cadenza della linea, in prodotti al minuto, e numero di turni.
- Pallet utilizzato e altezza finale del carico.
- Schema di pallettizzazione attuale o desiderato, e uso di foglio separatore.
- Layout di fine linea, con l'altezza del trasportatore.
- Come esce il pallet pieno: palettizzatore, carrello elevatore o trasportatore.
- Quanti prodotti diversi passano dalla stessa linea.
Con questi dati, il calcolo del ritorno può essere effettuato con i numeri dello stabilimento, seguendo la struttura di quanto costa un robot industriale. Chi gestisce il progetto dall'inizio alla fine è l'integratore di robot.
Domande frequenti
Che cos'è un robot pallettizzatore?
È un robot industriale, in genere a 4 assi, che preleva i prodotti a fine linea e li impila sul pallet seguendo uno schema di strati. Opera con una pinza adeguata al prodotto all'interno di una cella dotata di ingresso prodotto, posizione del pallet e protezioni.
Quanti chili muove un robot pallettizzatore?
Dipende dalla classe. Nella gamma QJAR sono disponibili pallettizzatori da 15, 30, 180 e 800 kg di carico al polso. Questo carico include la pinza: un prodotto da 25 kg con una pinza da 30 kg occupa 55 kg della capacità del robot.
Perché il robot pallettizzatore ha 4 assi?
Perché l'impilatura richiede di posizionare il carico nello spazio e ruotarlo attorno alla verticale, mantenendolo sempre livellato. Il braccio a 4 assi mantiene la flangia parallela al pavimento per costruzione, con meno assi in movimento rispetto a un robot a 6 assi per la stessa operazione.
Quante scatole al minuto pallettizza un robot?
Il calcolo parte dalla linea: i prodotti al minuto divisi per il numero di prodotti per presa danno i cicli al minuto che il robot deve eseguire. Se li esegue, dipende dalla distanza tra presa e deposito, dal carico e dallo schema del pallet, aspetti che vengono confermati in simulazione.
La cella di pallettizzazione necessita di protezioni?
Sì. Secondo la NR-12, le zone di pericolo devono essere dotate di sistemi di sicurezza, caratterizzati da protezioni fisse, protezioni mobili e dispositivi di sicurezza interconnessi. All’uscita dei pallet è comune l’utilizzo della cortina di luce, la cui distanza minima segue il calcolo dell’Allegato I della norma, basato sulla ISO 13855.
Parla con BR Robotics
BR Robotics dimensiona e integra celle di pallettizzazione con robot QJAR da 15 kg a 800 kg. Inviate il prodotto, la cadenza e il layout: la risposta arriva con il modello indicato, il layout della cella e il preventivo. Parlate con BR Robotics, consultate la gamma di robot o le schede tecniche della gamma di pallettizzazione.
Fonti
- CLT, Decreto-Lei nº 5.452/1943, art. 198 (Planalto)
- NR-17, Ergonomia, capitolo 17.5 (Ministério do Trabalho e Emprego)
- NIOSH, Revised NIOSH Lifting Equation (CDC)
- CCOHS (governo del Canada), NIOSH Lifting Equation: calcolo del limite di peso raccomandato
- ABRAS, Specifica tecnica del pallet PBR-I
- NR-12, Sicurezza sul lavoro per macchine e attrezzature, punto 12.5 e Allegato I
- ISO 13855:2024, Safety of machinery: Positioning of safeguards with respect to the approach of the human body
- EVST Brasil, schede tecniche della linea QJAR