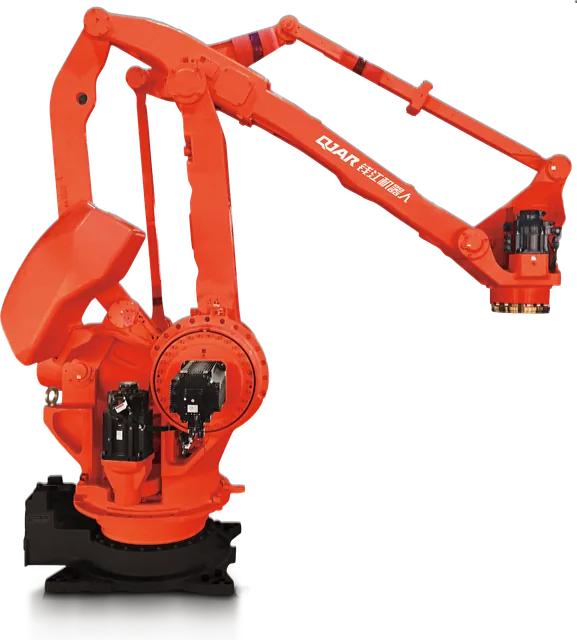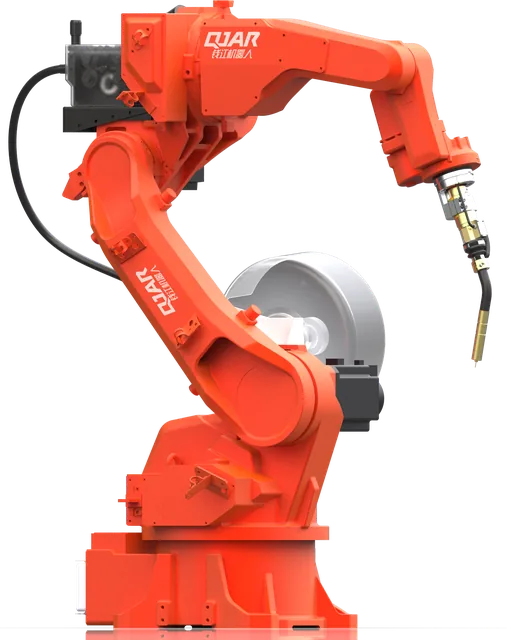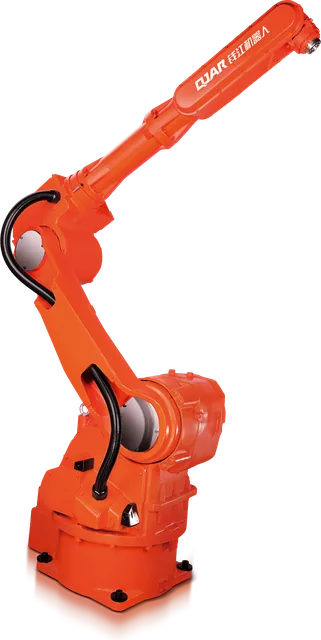
メーカーが販売するのはアームです。工場が必要とするのは、合意されたサイクルタイムで、かつ安全性が文書化された状態での、溶接部品、積上げられたパレット、または供給済みの機械です。その間にはエンジニアリングプロジェクトがあり、それを実行するのがロボットインテグレーターです。
国際的な安全規格はこの役割分担を認めています。ISO 10218-1 はロボットの製造者向けです。ISO 10218-2 はアプリケーションおよびロボットセルの統合を行う者向けです。本記事では、インテグレーターが提供する成果物、その責任範囲、そしてプロジェクトに適した産業自動化企業を選ぶ方法について説明します。
ロボットインテグレーターとは
以下の3つの役割は混同されがちです:
| 役割 | 提供内容 | 終了地点 |
|---|---|---|
| メーカー | ロボット、コントローラー、製品ドキュメント | 不完全な機械としてのロボット |
| ディストリビューター | 機器の販売と物流 | 機器の納品 |
| インテグレーター | 設計・設置済みで稼働中のセル | 結果:サイクル、品質、安全性 |
同じグループが複数の役割を果たすこともあります。購入者にとって重要なのは、セルの結果に対して誰が責任を負うかを知ることです。
インテグレーターが段階ごとに提供するもの
| 段階 | 受け取るもの |
|---|---|
| 1. 実現可能性調査 | タスクに関する評価:ロボット化が可能か、どのようなサイクル前提と利益があるか |
| 2. コンセプトとレイアウト | セルの配置、推奨ロボットモデル、部品および人の流れ |
| 3. シミュレーション | 3Dモデルでの到達範囲、干渉、サイクル時間の確認 |
| 4. 設計 | メカニカル、電気、安全、ソフトウェア |
| 5. 製造と組立 | ラインへ出荷する前に組立てられテストされたセル |
| 6. 受入試験 | 納品前に実際の部品を生産しているセル |
| 7. 設置とコミッショニング | ユーティリティおよびラインフローに接続されたセル |
| 8. 現場での受入 | 生産環境で実証されたサイクルと品質 |
| 9. トレーニング | 操作、プログラミング、保守 |
| 10. サポート | 稼働後の支援、部品、調整 |
このリストは提案書を読むために役立ちます。欠けている段階はプロジェクトから消えるわけではありません。対応するコストとリスクとともに、顧客側に移ります。
インテグレーターに相談すべきタイミング
最適なタイミングは、ロボットを購入する前です。モデルの選定は、エンドエフェクタ、治具、レイアウトに依存しますが、これら3つの要素はアプリケーション検討後に初めて確定します。先にアームを購入すると、後々のプロジェクトで回避しなければならない積載重量や動作範囲のクラスが固定されてしまうことがよくあります。
製品が開発中の段階では、さらに早期にインテグレーターを関与させる価値があります。溶接継手へのアクセス性や、箱物の把持面といった設計上の小さな決定事項が、セル全体の費用を変えます。この段階であれば、それらの変更コストは図面の修正だけで済みますが、後になると治具のコストが発生します。
一括供給または分割供給
契約には2つの形式があり、境界線が明確に記載されていればどちらも機能します。
- 一括供給。 インテグレーターがエンジニアリングから立ち上げまで全責任を負い、工場側は稼働状態のセルを受け取ります。企業が初めてのロボティクスセルを導入する場合に適した形式です。
- 分割供給。 工場側がスコープの一部(土木基礎、ユーティリティ、治具、コンベヤなど)を担当します。社内にエンジニアリングおよびメンテナンスチームが存在する場合に合理的です。
分割供給において重要なのはインターフェースです。治具を提供する側はワークピースの位置について責任を負います。コンベヤを提供する側はワークピース検知信号について責任を負います。そして、システム全体の安全について誰が責任を持つのかは、最初の購入前に定義しておく必要があります。
カタログに委ねられない責任
安全
NR-12は、危険区域に安全システムを備えること、およびこれらのシステムが法的に資格のある専門家の技術的責任の下にあることを要求しています(項目12.5.2)。実際には、責任エンジニアがセルの安全設計に対して、法律第6.496/1977号で定められた技術責任登録証(ART)を発行します。
リスク評価は、アプリケーション、ツール、ワークピース、および実際のタスクに基づいて実施されます。ロボットは完成した状態で到着することはありません。なぜなら、それはロボットが何を行うかに依存するからです。最も重要な要素については、自動化溶接セルにおけるNR-12を参照してください。
ドキュメントと教育訓練
NR-12の項目12.13は、使用のすべての段階における安全情報を記載したポルトガル語(ブラジル)のマニュアルを要求しています。項目12.16は、作業者が業務に従事する前に、操作、保守、点検を含む教育訓練を実施することを要求しています。自動化溶接セルにおいて、これら2つの項目はプロジェクトの成果物であり、スコープに含まれる必要があります。
選択方法:8つの基準
| 基準 | 質問すべき事項 | 警告信号 |
|---|---|---|
| 1. プロセスの理解 | チームはロボットの話を始める前に、継ぎ目、モザイクパターン、サイクルについて議論するか? | カタログの話で始まり、カタログの話で終わる会話 |
| 2. 価格前の検討 | 提案書にはレイアウト、到達範囲、推定サイクルが含まれているか? | ワークピースを確認せずに決定された価格 |
| 3. 安全のスコープ | リスク評価と安全設計は誰が行うか? | 「顧客側で対応」という定義のない安全対策 |
| 4. 受け入れ基準 | サイクル時間、品質、シフトあたりの生産量は文書化されているか? | 主観的な受け入れ判断 |
| 5. メーカーとの関係 | 部品、サポート、工場でのトレーニングへの直接アクセスはあるか? | すべての疑問について第三者に依存する状態 |
| 6. 稼働後のサポート | 現地およびリモートでのアフターサービスはどのように機能するか? | 生産期間中の計画がないこと |
| 7. 移管 | プログラム、バックアップ、ドキュメントは顧客のものとなるか? | コピーが存在しない閉じたプログラム |
| 8. 近さ | 誰かが工場に到着するのはどのくらいの時間がかかるか? | どんな調整にも長い移動時間が必要であること |
最初の4つの基準は、セルが機能するかどうかを決定します。最後の4つは、長期的なコストを決定します。このテーマについては産業用ロボットの費用を参照してください。
契約時のよくある誤り
- スコープが異なる提案の中から、最低価格で選定すること。
- ツールや治具を定義する前にロボットを選定すること。
- セキュリティ対策を設置後に行うこと。
- サイクル時間と品質に関する書かれた基準がないままセルを受け入れること。
- オペレーターのみを訓練し、最初の停止時にメンテナンス担当者から誰もセルについて知識がないことが判明すること。
見積もり依頼時に提出すべき内容
- 部品の図面または3Dモデル。
- 現在のプロセスの説明(時間を含む)。
- 年間生産量、ロットサイズおよびシフト数。
- サイクル時間と期待される結果。
- 公差と品質基準。
- エリアのレイアウトと利用可能なユーティリティ。
- 制約事項:納期、可能な停止期間、社内規格。
- 工場内でセルを操作・維持管理する人員。
特定のアプリケーション向けには、ロボット溶接セルおよびパレタイジングロボットのガイドにより詳細なリストがあります。
近隣のインテグレーターが重要な役割を果たす
ロボティクスプロジェクトは立ち上げで終わりではありません。生産量の向上、新規部品の追加、プログラム調整、保守が必要です。工場から数時間の距離にあるインテグレーターはより迅速に対応し、チームへのトレーニングも頻繁に行えます。
BR Roboticsは、サンパウロ州カサパバに本社を置いています。パライーバ渓谷地域、Via Dutra沿い、サンジョゼドスカンポスとタウバテの間、サンパウロとリオデジャネイロを結ぶ軸上に位置しています。
BR Robotics について
BR Robotics は、ブラジルにおいて EVST ラインの QJAR ロボットを統合しています。プロセスに応じてロボットおよびセルを設計し、ライン全体に統合します。同社のラインは、4 kg から 800 kg の可搬重量に対応し、アーク溶接、パレタイジング、塗装、ハンドリング向けの 4 軸および 6 軸ロボットに加え、同一メーカー製のポジショナー、レール、溶接電源も提供しています。
企業に関する詳細は BR Robotics について をご覧ください。商談前に各モデルの数値を理解するために、産業用ロボット ガイドをご参照ください。
よくある質問
ロボットインテグレーターは何を行いますか?
単体のロボットを生産を行うセルへと変換します。インテグレーターはプロセスの研究、ロボットおよびレイアウトの定義、ツールや治具、安全装置の設計、プログラミング、設置、試運転調整、チームのトレーニング、そして稼働後のサポートまでを担当します。
ロボットメーカーとインテグレーターの違いは何ですか?
メーカーが納品するロボットは、安全規格上「不完全な機械」とみなされます。一方、インテグレーターはアプリケーション全体(ロボット、ツール、ワークピース、治具、保護装置が連携して機能すること)に対して責任を負います。ISO 10218-1はメーカー向けであり、ISO 10218-2はインテグレーター向けです。
ロボット化されたセルにおけるNR-12の責任者は誰ですか?
インテグレーターは、法的に資格を持つ専門家による技術的責任の下でNR-12が要求するアプリケーション設計および安全システムに対して責任を負います。雇用主は、保護措置の実施、メンテナンス、およびセルを操作・保守する人員への教育訓練に対して責任を負います。
インテグレーターに提案を依頼する際に送るべき情報は何か。
部品の図面または3Dモデル、現在の工程、年間生産量、希望するサイクルタイム、シフト数、エリアのレイアウト、利用可能なユーティリティです。依頼内容がより完全であればあるほど、提案内容を比較しやすくなります。
工場に近いインテグレーターを選ぶ価値はあるか。
近接性は設置、調整、メンテナンス時の対応時間を短縮し、スタッフのトレーニングを容易にします。これは重要な要素ですが、プロセスにおける能力と明確に定義された安全スコープの方が優先されます。
BR Robotics へのご相談
プロセス、ワークピース、希望するサイクルタイムをお送りください。推奨モデル、セルレイアウト、見積もりを含む回答をお返しします。BR Robotics に問い合わせる または ロボットライン をご参照ください。
参考資料
- A3 (Association for Advancing Automation), Updated ISO 10218: Answers to Frequently Asked Questions
- ISO 10218-2:2025, Robotics: Safety requirements, Part 2: Industrial robot applications and robot cells
- NR-12, 機械・設備の労働安全衛生, 項目 12.5.2, 12.13 および 12.16
- 法律第 6.496/1977 号, 技術責任登録 (Planalto)
- EVST Brasil, QJAR ロボットおよび周辺機器ライン